AI-Native 시리즈 · 에이전트형 설계
Visionboard: 인간이 루프 바깥에 선 에이전트 주도 Life GPS 로드맵
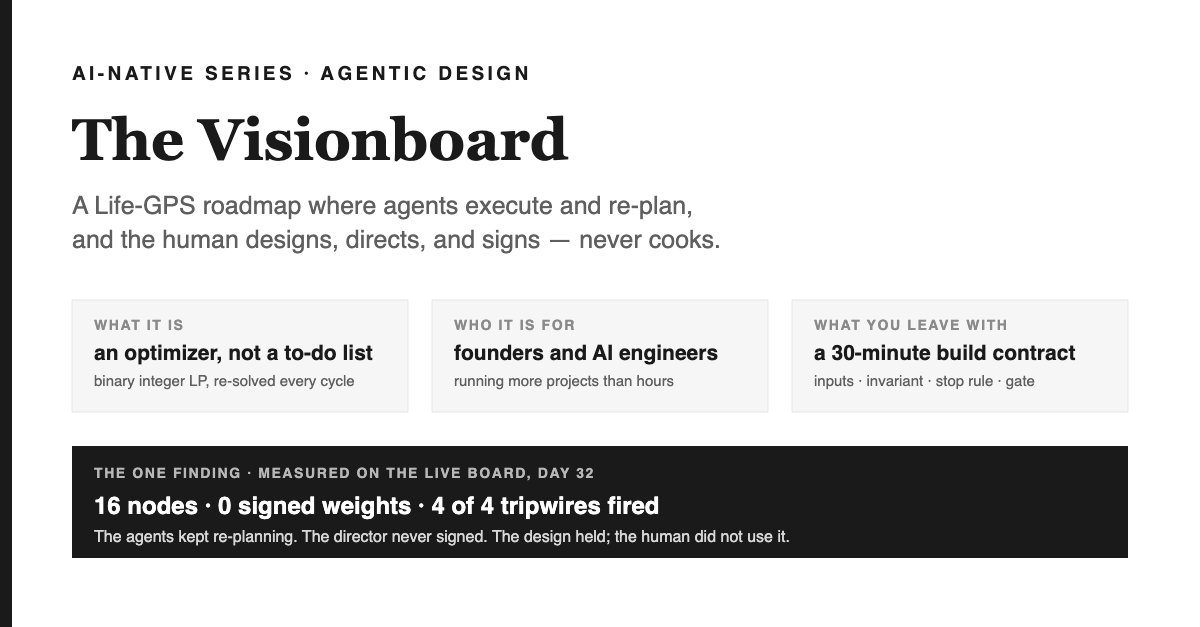
1분 요약 — 이 글에서 얻어갈 핵심
무엇을 다루는가. Visionboard의 설계 과정을 기록했다. 내가 2019년에 만든 Life GPS(현실이 바뀔 때마다 한 주 계획을 다시 세우는 솔버)를, AI 에이전트가 제안·실행·보고를 맡고, 솔버가 최적의 다음 행동을 고르며, 인간은 설계자이자 감독자로 루프 바깥에 위치하는 구조로 다시 만들었다. 기계가 서명하는 일은 단 한 번도 없다.
왜 중요한가. 창업자나 엔지니어가 시간보다 많은 프로젝트를 동시에 운영할 때, 이 차이는 당신을 기분 좋게만 하는 대시보드와 실제 확률을 알려주는 계기판의 차이다. 학생에게는 '에이전트에 대한 인간 감독'이 구호가 아니라 코드로 구현될 때 무엇을 의미하는지 가장 명확하게 보여주는 소규모 사례다. 실시간 보드의 실제 측정값도 포함되어 있으며, 한 달 동안 소유자가 전혀 개입하지 않았던 시기도 포착되었다.
당신이 할 수 있는 일아래 계약서를 바탕으로, 어떤 분야든 30분 만에 이 루프를 구현하라. 마지막에는 점검 테스트를 통과해야 한다. 그리고 전체 설계의 핵심이 되는 단 한 가지 행동—가중치 하나에 서명하는 것—을 다음 주간 리뷰 전에 반드시 실행하라.
The Visionboard — 시리즈 줄기
- Visionboard: 인간이 루프 바깥에서 감독하는 구조로 다시 설계한 Life GPS 이번 화
- Life GPS, 2019 → 2026: 첫 번째 플래너가 옳았던 점과 그것을 무너뜨린 원인 2화
- 한 사람을 위한 Life GPS: 일일 디렉터의 행위와 에이전트가 넘을 수 없는 경계 3화
- 소규모 팀을 위한 Life GPS: 사람 아닌 역할, 제약으로서의 부하 4화
- Visionboard 점수표: 무엇이 변했고, 무엇이 그대로였으며, 반증 조건이 붙은 세 가지 미래 5화
Visionboard란 무엇이고, 누구를 위한 것이며, 이 시리즈가 존재하는 이유
Visionboard는 이 포트폴리오에서 내가 직접 운영하는 벤처의 비공개 페이지다. 세 가지 장기 목표(수익, 연구, 관계)와 이를 뒷받침하는 16개 프로젝트의 그래프, 그리고 페이지가 열릴 때마다 세 가지 최적의 다음 행동을 다시 산출하는 솔버가 있다. AI 에이전트들은 수치를 제안하고, 실제로 작업하며, 보고서를 제출한다. 내가 할 수 있는 일은 세 가지로 한정된다. 목표를 작성하고, 수치에 서명하며, 사전 등록된 가정이 깨질 때 목표를 다시 쓰는 것이다.
이 시스템은Life GPS에서 출발했다. 2019년 4월 R로 만든 플래너로, 같은 해 봄Medium 포스트에서 소개했다. 가중치, 하한, 상한이 있는 작업을 입력하면, 바이너리 정수 프로그램으로 한 주를 최적화한다. 만약 화요일에 문제가 생겼다고 보고하면, 이미 지난 부분은 고정하고 남은 기간을 다시 계산한다. 2026년 7월에는 Python으로 다시 작성했고,회사 규모의 글에서 나는 이것이 사실상 제어 루프였음을, 그리고 단순한 할 일 목록으로 착각했음을 인정했다.
이 시리즈는 그 인정이 던지는 질문에 답한다. 실행자가 더 이상 내가 아니라 에이전트 집합이 되었을 때, 인간이 병목이 되지 않으면서도 통제권을 유지하고, 판단력이라는 능력이 조용히 퇴화하지 않으려면 설계에서 무엇이 바뀌어야 하는가? 1편에서는 설계와 첫 번째 측정 결과를 다룬다. 2~5편에서는 2019년의 기원, 1인 버전, 소규모 팀 버전, 그리고 성과판을 다룬다.
이 글은 세 부류의 독자를 동시에 겨냥한다. 실질적인 조작법을 원하는 AI 엔지니어, 운영 계약서를 찾는 창업자, 그리고 내일 바로 다시 실행해볼 수 있는 그림 하나를 원하는 재능 있는 고등학생. 그 그림이 곧 등장하는데, 바로 주방이다.
이 시리즈를 관통하는 이미지는 바로, 직접 요리하지 않는 총주방장이다.
요리 경력의 어느 지점에서 더 이상 직접 요리하지 않게 되는가를 생각해보자. 집에서는 식단을 짜고, 직접 요리를 한다. 라인 쿡은 주문표에 따라 조리만 한다. 레스토랑이나 프랜차이즈를 책임지는 총주방장은 메뉴를 만들고, 기준을 정하며, 완성된 요리를 맛보고 최종적으로 승인한다. 만약 총주방장이 밤 8시에 라인에서 직접 조리하고 있다면, 그 식당에는 실질적인 총주방장이 없는 셈이다.
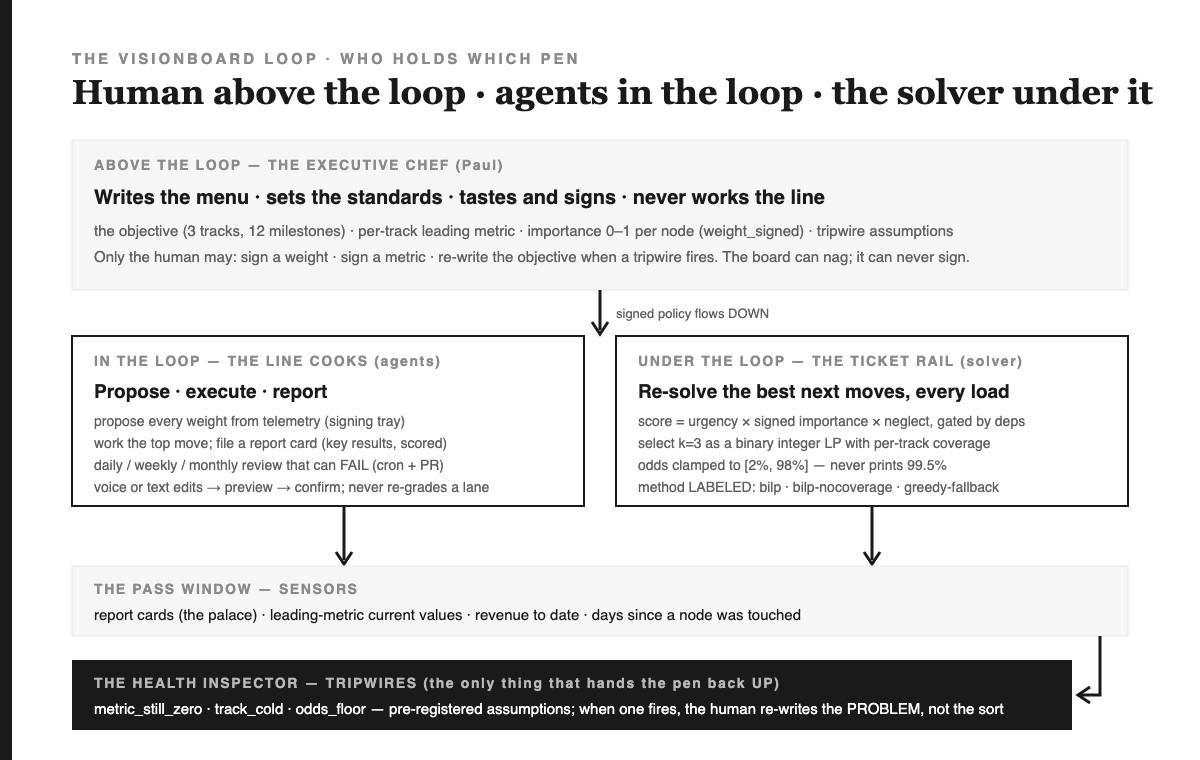
Visionboard는 의도적으로 총주방장을 주방 밖에 두는 구조다. 아래 표는 각 항목이 실제 코드와 일대일로 연결되어 있다.
| 주방 | Visionboard 조작부 | 누가 의사결정권을 쥐고 있는가 |
|---|---|---|
| 메뉴 | 목표: 세 개의 트랙, 열두 개의 마일스톤 (content/goals.json) | 인간 |
| 각 요리의 기준 | 트랙별 리딩 메트릭과 주간 변화 목표 | 인간이 서명, 에이전트가 제안 |
| 요리 맛보기 및 승인 | weight_signed: true노드 단위 — 중요도 0~1, 0.5는 중립 | 오직 인간 |
| 티켓 레일 | resolveMoves()에서lib/gps.mjs — 재계산된 상위 3개 행동 | 솔버 |
| 라인 쿡 | 에이전트: 가중치 제안, 최상위 행동 실행, 리포트 카드 작성 | 에이전트 |
| 패스 윈도우 | 리포트 카드(궁전)와 메트릭 판독값 — 센서 | 에이전트가 기록하고, 인간이 읽는다. |
| 위생 검사관 | checkTripwires() — 사전에 등록된 가정이 있을 때만 인간에게 다시 권한을 넘긴다. | 코드가 조건을 감지하면, 인간이 다시 목표를 쓴다. |
| 요리사가 자기 접시를 스스로 다시 채점하는 일 | 카드를 등급 구간 사이로 옮기는 행위 — 이를 허용하는 이는 VisionboardAgent | 없다. |
이 그림을 기억하라. 아래의 모든 설계 규칙은 주방의 규칙에서 출발했다.
연구의 네 가지 지평: 300년, 30년, 30개월, 30일
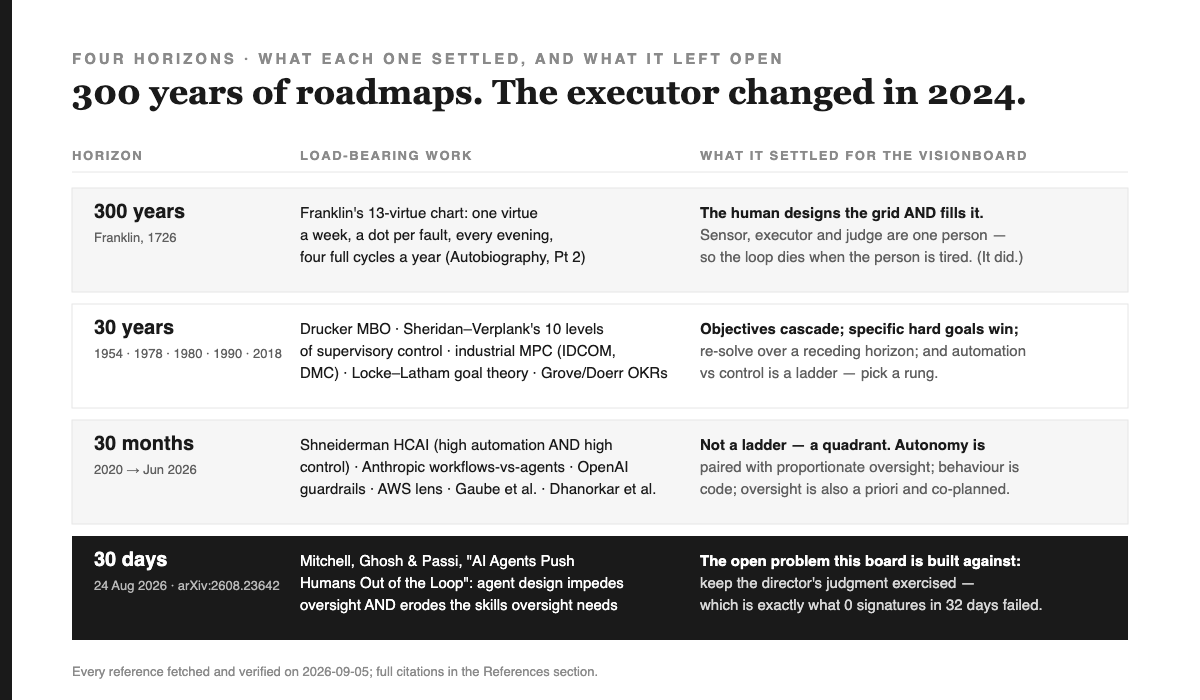
[EVIDENCE]300년. Benjamin Franklin이 1726년 귀국 항해 중 고안하고 자서전 2부에서 설명한 13덕목 차트는 Autobiography 에서 내가 찾을 수 있는 네 가지 요소—설계된 표, 매일 밤 센서 판독(결함마다 점 하나), 실행자, 심판—를 모두 갖춘 가장 오래된 개인 제어 루프다. 이 네 역할은 모두 한 사람이었다. 그는 루프가 1년에 네 번 완주했고, 결국 그의 말대로 사라졌다고 기록한다. 이것이 첫 번째 발견이며, 3세기가 지난 지금도 유효하다: 센서, 실행자, 심판이 모두 지친 한 사람일 때, 그 사람의 주의가 끊기면 루프도 함께 사라진다.
[EVIDENCE]30년. 네 가지가 정립되었다. Drucker(1954)는 목표를 계단식으로 흐르게 하고, 실행자가 목표 설정에 참여하도록 했다. Sheridan과 Verplank(1978)는 완전 수동에서 완전 자율까지 10단계 사다리를 그렸고, 이는 오늘날 모든 '자율성 수준' 도표의 원형이다. 산업용 모델 예측 제어(Richalet 외 1978; Cutler와 Ramaker 1980)는 '남은 기간을 매 사이클마다 재계산'하는 것을 정유공장의 일상으로 만들었고, 이는 Life GPS가 한 주에 대해 하는 일과 같다. Locke와 Latham(1990)은 구체적이고 어려운 목표가 피드백과 헌신이 있을 때 '최선을 다하라'보다 여러 과제에서 더 낫다는 것을 보였다. Grove와 이후 Doerr는 이를 OKR과 정기 리뷰로 발전시켰다.
[EVIDENCE]30개월. 사다리는 사분면이 되었다. Shneiderman(2020)은 자동화와 인간 통제가 두 축이며, 좋은 시스템은 두 축 모두에서 높아야 한다고 주장했다. Anthropic의 Building Effective Agents (2024년 12월)은 경로를 코드가 결정하는 워크플로우와, 모델이 결정하는 에이전트의 경계를 그었다. OpenAI의 실용 가이드(2025)는 가드레일을 계층화하고, 중대한 행동 앞에 인간 승인 대기 단계를 두었다. AWS의 Agentic AI Lens는 Visionboard의 설계 원칙을 다음과 같이 명시한다(영문 인용): "Human review depth scales with the consequence of the action, by design rather than by reaction." (번역: 인간의 검토 깊이는 행동의 결과에 따라, 반응이 아니라 설계에 의해 조정된다.)"Human review depth scales with the consequence of the action, by design rather than by reaction."(번역: 인간의 검토 깊이는 행동의 결과가 클수록 깊어지도록 설계되어 있으며, 사후 대응이 아니라 사전 설계에 기반한다.)2026년에 발표된 두 편의 논문이 감독을 구호에서 실제 작동하는 구조로 바꿔 놓았다. Gaube와 19명의 공저자는 감독의 정의와 아키텍처를 제시했고, Dhanorkar, Passi, Vorvoreanu는 17명의 개발자를 인터뷰해 감독이 "not only reactive and retrospective, as portrayed in existing research, but also preventative and proactive."(번역: 기존 연구에서 묘사된 것처럼 단순히 반응적이고 사후적인 것에 그치지 않고, 예방적이며 선제적이기도 하다.)이들이 제시한 네 가지 형태—사전 통제, 공동 계획, 실시간 모니터링, 사후 검토—는 Visionboard가 인간에게 허용하는 네 가지 행위와 정확히 대응한다.
[EVIDENCE]30일.2026년 8월 24일, Mitchell, Ghosh, Passi가 이 보드의 기반이 되는 논문을 발표했다. 이들의 주장은 다음과 같다: "Not only do current approaches to AI agent design impede effective human oversight, but the cognitive capacities required for it are also themselves degraded by extended use of AI systems."(번역: 현재의 AI 에이전트 설계 방식은 효과적인 인간 감독을 방해할 뿐만 아니라, 감독에 필요한 인지 능력 자체도 AI 시스템을 장기간 사용할수록 저하된다.)이 문장을 두 번 곱씹어야 한다. 루프 위에 인간이 있다는 위치는 결코 고정불변이 아니다. 설계가 인간에게 판단을 요구하지 않으면, 그 위치는 점차 침식된다. 실제 사례를 볼 때 이 점을 명심해야 한다. 보드는 첫 달에 바로 그 침식 현상을 수치로 기록했고, 그 인간은 바로 나였다.
설계: 일곱 가지 규칙, 각 규칙은 이를 강제하는 코드에 연결되어 있다
규칙 1. 에이전트를 경계로 분해하고, 인간에게 통제에 꼭 필요한 최소한의 표면만 남긴다
[DESIGN]네 가지 역할, 네 가지 범위가 있다. proposer는 텔레메트리를 읽고, 서명 트레이에 모든 가중치를 제안한다. executor는 최상위 행동을 실행하고 리포트 카드를 작성한다. reviewer는 크론(매일 13:47 UTC, 매주 월요일, 매월 1일)에 따라 동작하며, 실패할 수 있는 풀 리퀘스트를 연다. steering agent (components/VisionboardAgent.tsx는 음성 또는 텍스트로 편집을 받아 diff와 버튼을 반환한다. 이 네 역할 중 누구도 서명할 수 없다. 이는 AWS의 선언적 범위와 명시적 한계 원칙을 1인 기업에 적용한 사례다.
규칙 2. 선택은 솔버의 역할이며, 솔버는 어떻게 풀었는지 반드시 밝힌다
[DEF]각 프로젝트 노드는 점수를 부여받는다. 트랙의 긴급도(마일스톤이 다가올수록 상승)에, 서명된 중요도, 그리고 방치 보정(가치는 있지만 식어가는 노드가 다시 부상함)을 곱한다. 이 모든 계산은 의존성에 의해 제한된다. 상위 3개는 단순 정렬이 아니다. 여기서 선택은 이진 정수 프로그램으로 이뤄진다. 총 점수를 극대화하되, 최대 3개만 고르고, 마일스톤이 임박한 각 트랙에는 최소 1개의 움직임이 배정된다. 이 커버리지 제약 때문에 32일 차의 세 가지 움직임이 세 트랙 모두에 걸쳐 있다. 방법은 출력에 명확히 표시된다 — bilp, bilp-nocoverage 커버리지가 불가능할 때, greedy-fallback 솔버가 예외를 발생시켰을 때 — 독자가 대체 경로를 최적해로 오해하지 않도록 하기 위함이다.
규칙 3. 서명되지 않은 수치는 제안일 뿐이며, 제안에는 아무런 권한도 없다
[DESIGN]이것이 바로 the solver article에서 설명한 심계약(seam contract)이며, 이제 한 줄의 코드로 강제된다. 노드의 중요도는 weight_signed가 true일 때만 점수에 곱해진다. 서명되지 않은 경우, 곱셈 계수는 정확히 1이다. 인간이 입력하는 수치는 0에서 1 사이이고, 0.5는 보통을 의미한다. 계수는 그 숫자를 0.5로 나눈 값이므로, 사람이 직접 산술을 검증할 수 있다. 출력에는 모든 서명되지 않은 노드가 명시된다. 옵티마이저에 서명되지 않은 가중치를 넘기는 것은 추측이 권한으로 세탁되는 경로다. 해결책은 상기시키는 것이 아니라 구조적으로 차단하는 것이다.
규칙 4. 이 도구는 아첨하지 않는다
[DESIGN]확률은 필요 속도와 관측 속도의 비율로 계산되며, 2~98% 범위로 강제(clamp)된다. 이 보드는 결코 99.5%를 출력하지 않는다. 수치 지표가 없는 트랙은 null 그리고 "not measurable yet"(아직 측정 불가)라는 문구만을 출력하며, 결코 임의의 숫자를 만들어내지 않는다. 계획된 노드는 "stand it up"(시작하라)라는 추천만 받을 수 있다. 이 모든 것은 대시보드라면 아무렇지 않게 할 일을 의도적으로 거부하는 설계다.
규칙 5. 자율성은 결과에 비례하는 감독과 짝지어진다
[DESIGN]행동을 그 결과에 따라 매핑한다. 움직임 재계산은 언제든 되돌릴 수 있으므로, 솔버가 매번 혼자 처리한다. 가중치 제안은 서명 전까지 아무것도 바꾸지 않으므로, 에이전트가 단독으로 수행한다. 그래프(의존성, 마일스톤, 상태) 편집은 되돌릴 수 있지만 결과가 크므로, 미리보기 후 확정한다. 가중치나 지표에 서명하는 것은 옵티마이저의 향후 수주간 동작을 바꾸므로, 오직 인간만 할 수 있다. 카드를 다시 채점하는 것은 절대 허용되지 않는다. 점수는 독립된 채점자의 산출물이기 때문이며, 자기 채점은 아무 의미가 없다. 이 마지막 거부에는 스티어링 에이전트에 별도의 오류 메시지가 있고, 내가 가장 자랑스러워하는 설계 한 줄이다.
규칙 6. 트립와이어만이 펜을 인간에게 되돌려준다
[DESIGN]솔버는 할당을 재계산할 뿐, 문제 자체를 다시 쓰지 않는다. 오직 트립와이어가 발동될 때만 문제를 다시 쓴다. 트립와이어는 데이터다. 이름 붙은 가정, 기계가 검사할 수 있는 조건, 그리고 '전략가에게 펜을 넘겨라'라는 액션. 현재 세 가지 유형이 있다. N일이 지나도 0인 리딩 지표, 14일간 카드가 없는 마일스톤 트랙, 그리고 확률이 정직성 하한에 머무는 경우. 위생 검사는 요리를 하지 않는다. 검사는 티켓을 쓰고, 셰프가 메뉴를 다시 쓴다.
규칙 7. 행동은 코드이며, 리뷰는 실패할 수 있다
[DESIGN]목표, 트립와이어, 가중치, 지표는 모두 버전 관리되는 JSON 파일에 저장된다. 에이전트의 편집 어휘는 테스트 파일이 있는 타입드 유니언이다. 리뷰 주기는 워크플로우로, 실행 시 풀 리퀘스트를 열고 실패 시 이슈를 연다. Dhanorkar 등(2026)의 용어로, 이는 사전 통제(a priori control)와 사후 리뷰(post hoc review)가 기저에 내장된 구조다. 따라서 인간의 모니터링 부담은 예외 경로이지, 기본값이 아니다.
실제 사례: 32일 차 라이브 보드
[MEASURED]2026년 8월 4일, 세 가지 트랙으로 계획이 시작된다. 90일 내 매출 100만 달러 달성, 자기개선형 에이전트형 시스템과 품질관리 시스템 적용을 겨냥한 연구 베팅, 그리고 일일 성찰·주간 제자훈련·월간 모임이 포함된 관계 트랙이다. 16개 프로젝트 노드 각각에 0.5~1 사이의 중요도가 제안되었다. 트립와이어 4개가 미리 등록되어 있다. 에이전트가 제안한 리딩 메트릭 3개에는 모두 "결정 필요"라는 메모와 함께, 어떤 오퍼를 먼저 가격 책정할지, 연구 베팅이 리더보드 제출인지, 기존 코호트가 첫 코호트인지 등 결정 사항이 명확히 적혀 있다.
32일 차에 솔버가 내놓은 결과: 재무 트랙의 확률은 2퍼센트, 즉 바닥이다. 마일스톤을 달성하려면 하루 약 17,500달러가 필요한데, 실제 속도는 0달러이기 때문이다. 연구와 관계 트랙의 확률은 null — 측정 불가. 어떤 메트릭도 서명되지 않았기 때문이다. 네 개의 트립와이어가 모두 발동했다. 매출 메트릭은 14일 한계를 넘겨도 여전히 0, 연구 메트릭은 여전히 미측정, 관계 트랙은 마일스톤까지 57일 남았지만 냉각 상태, 그리고 확률은 바닥이다. 16개 노드 중 13개는 서명만 하면 솔버에 영향을 줄 수 있는 가중치를 갖고 있으나, 아무것도 서명되지 않았다.
센서는 내 노트북이 아니라 프로덕션 원장에서 읽는다. 리포트 카드 211장이 존재하고, 그중 37장은 계획 시작 이후에 제출됐다. 가장 최근 것은 8월 30일자다. 이 37장 모두 1순위 트랙이 재무인 노드에 쌓였다. 연구와 관계 트랙은 한 달 내내 카드가 0장, 바로 그 냉각 트랙 트립와이어가 발동한 조건이다. 주방의 한 스테이션만 계속 움직였고, 검사관은 티켓 4장을 썼다. 루프 위에 있는 누구도 그것을 읽지 않았다.
정정, 2026-09-07. 위 문단의 최초 공개 버전에서는 최신 카드가 8월 4일자이고, 피드가 0일째에 끊겼다고 썼다. 그것은 내 노트북에서 본 보드였고, 내 노트북은 비공개 원장을 읽지 못한다. 프로덕션 보드는 읽을 수 있고, 지금 보이는 숫자는 그 결과다. 핵심 결과(서명 0건, 트립와이어 4건 발동)는 변하지 않았다. 이 실수는 지우지 않고 페이지에 남긴다. 시리즈의 원칙이 도구는 아첨해서도, 저자 역시 아첨해서도 안 된다는 것이기 때문이다.
이것이 증명하는 것과 증명하지 않는 것이 있다. 솔버가 틀렸다는 증거는 아니다. 출력된 모든 숫자는 그가 가진 데이터의 정직한 판독값이다. 그러나 이 설계가 내세운 논지를 가장 아첨 없는 방식으로 입증한다: ‘루프 위의 인간’이라는 위치는 스스로 계속 점유해야만 유지된다. Mitchell, Ghosh, Passi는 8월에 이 실패 모드를 예측했다. 보드는 9월에 그것을 기록했다. 나는 서명 버튼을 만들었지만 32일 동안 누르지 않았다. 논문을 확인하는 데 가장 비싼 방법이었다.
[OPEN]해결책은 아직 정해지지 않았다. 각각 반증 조건이 붙은 두 후보가 5편의 몫이다. 첫째, 서명을 페이지가 가장 먼저 요구하는 항목(레벨-0 어포던스, 하단 트레이가 아님)으로 만든다. 둘째, 7일간 카드가 생성되지 않으면 그 자체로 트립와이어가 발동되게 한다. 이 조치 이후 한 달이 지나도 서명이 0이라면, 문제는 인터페이스가 아니다.
30분 만에 구축하기: 계약
내 코드는 필요 없다. 필요한 것은 구조다. 장기 목표 몇 개, 프로젝트 몇 개, 그리고 증거 피드만 있으면 어떤 도메인에서도 적용할 수 있다.
INPUTS
  tracks[]     : {id, milestones[{days, target?}], leading_metric{name, current, signed}}
  nodes[]      : {id, tracks[], weight 0..1, weight_signed, deps[], status planned|active}
  cards[]      : {repo, created_at, key_results[{text, score}]}   # the sensor
  tripwires[]  : {id, type, track, params, assumption, action}
OUTPUTS
  moves[k]     : {id, score, why, next}     with method ∈ {bilp, bilp-nocoverage, greedy-fallback}
  status[]     : {track, odds ∈ [0.02,0.98] | null, to_raise}
  tripwires[]  : {id, fired, why}
INVARIANTS (the tests you write first)
  unsigned weight ⇒ multiplier == 1          # no signature, no coefficient
  no metric      ⇒ odds == null              # never an invented number
  every track with a milestone and a candidate gets ≥1 move, or the method says it could not
  the agent can propose, edit-with-confirm, report; it can never set weight_signed or move a grade
STOP RULE
  a fired tripwire stops the allocation loop and asks a human to re-write the objective
CI THRESHOLD
  all invariants pass; a selftest re-introduces each violation and proves the gate exits 1
DELIBERATELY MISSING
  any forecast beyond observed velocity; any autonomous signature; any re-grade
테스트에서 호출할 수 있는 솔버를 고른다(PuLP와 CBC, 혹은 이 보드처럼 JavaScript LP 패키지). 스코어링 함수는 순수하게 유지한다. 인간의 수치는 버전 관리되는 파일에 두고, 계수는 인간이 눈으로 확인할 수 있도록 나눗셈 형태로 만든다.
같은 이야기, 다섯 개의 출구
| 독자 | 이번 편이 당신에게 넘기는 결정 | 단 하나의 행동 |
|---|---|---|
| 학생 | 희소한 예산 배분의 올바른 프레임은 ‘트래버설’이 아니라 ‘최적화’다. | 30분 계약을 자신의 한 주에 재구현하라. 먼저 unsigned-weight 테스트를 통과시켜라. |
| 엔지니어 | 감독은 검토 미팅이 아니라 인터페이스 계약이다. | 당신의 에이전트 시스템에서 권한을 부여하는 단 하나의 필드를 찾아라. 그 필드는 반드시 인간만이 조작할 수 있도록 하고, 모든 예외 경로에는 명확히 라벨을 붙여라. |
| 창업자 | 2퍼센트라고 적시하는 계기는, 초록불만 켜주는 대시보드보다 훨씬 더 가치 있다. | 이번 주에 각 트랙마다 리딩 지표 하나에 서명하고, 그 옆에 반증 조건을 명시하라. |
| 임원 | 자율성은 팀의 열정이 아니라 행동의 결과에 따라 부여해야 한다. | 에이전트의 모든 행동을 되돌릴 수 있는지 기준으로 나열하라. 되돌릴 수 없는 것은 반드시 서명 뒤에 배치하라. |
| 투자자 | 창업자 본인의 계기가 스스로를 고발한다면, 그 계기는 오히려 신뢰의 신호다. | 로드맵이 아니라 트립와이어 로그를 보여 달라고 요청하라. |
패턴, 안티패턴, 그리고 그 작동 원리
패턴. 먼저 서명하고, 그 다음에 가중치를 부여하라. 출력 전에 값을 클램프하라. 방법에 라벨을 붙여라. 가정은 미리 등록하고 코드가 검증하게 하라. 미리보기 후 확정하라. 리뷰는 반드시 실패할 수 있게 하라.
안티패턴. 서명되지 않은 계수로 확률을 계산하는 대시보드. 화면 아래로 밀려 내려가는 제안 트레이. 매번 행동을 승인하다가 어느새 반사적으로 승인만 하게 되는 '루프 속 인간'. 세 트랙 중 두 트랙이 조용해도 아무도 눈치채지 못하는 센서 — 이건 내가 실제로 배포한 버전이다.
작동 원리. 권한은 오직 서명을 통해 아래로 흐르고, 증거는 오직 센서를 통해 위로 올라온다. 이 둘은 입력이 서명되고 방법이 명시된 솔버에서 만난다. 그 솔버는 감사를 받을 수 있다.
첫 번째 원칙, 한 문장으로. 에이전트가 구동하는 로드맵은, 기계가 할 수 없는 단 하나 — 권한을 부여하는 그 행위 — 만이 인간의 몫일 때에만 정직함을 유지한다.
종료 테스트
아래로 스크롤하지 않고 세 가지 모두 답할 수 있다면, 이 편을 떠나도 된다.
- 서명되지 않은 가중치의 곱셈 계수는 무엇이며, 왜 그 숫자인가?(정확히 1이다. 서명하지 않으면 아무 영향도 없도록 하기 위해서다.)
- 솔버가 인간에게 다시 권한을 넘기는 유일한 경로를 적시하라.(트립와이어 발동)
- 32일 차에 보드의 판독값 중 어떤 것이 설계 결함이고, 어떤 것이 디렉터의 결함인가?
리얼리티 미션
먼저 내 몫부터 밝힌다. 이 시리즈의 원칙은 매 편마다 라이브 보드나 그 데이터를 반드시 바꾼다는 데 있다. 다음 주간 리뷰 전에 나는 한 개의 리딩 메트릭, 즉 재무 항목에 서명하고, 그 반례도 함께 명시한다. 12% 델타 미만이 3주 연속 이어지면, 잘못된 것은 노력 아니라 오퍼다. 5편에서 실제로 서명했는지 보고한다.
이제 당신 차례다. 당신이 '감독'한다고 여기는 대상 중 하나를 골라, 그 권한을 부여하는 필드를 찾아보라. 만약 기계가 그 필드를 설정할 수 있다면, 당신은 루프 위에 있는 것이 아니다. 당신은 장식에 불과하다.
다음 읽을 거리
1편 The Visionboard. 모든 주장은 클래스별로 태그된다 — 정의, 설계 선택, 증거, 측정, 미해결 질문 — 그리고 주방이라는 비유는 주장을 소개할 수는 있지만 결코 증거로 쓰이지 않는다. 시리즈의 출처와 라이브 측정값은 저장소에 기록되어 있으며 docs/plans/2026-09-06-visionboard-research-dossier.md; 기사에서는 그 파일에 있는 내용만 인용할 수 있다.
참고문헌
- Paul Wu, Life GPS — 저장소 github.com/wjlgatech/life_GPS (2019-04-25 R로 최초 작성; 2026-07-06 Python 리라이트 푸시). 2019년 Medium 글은 README에서 링크되며, Medium은 브라우저에서만 제공한다. 2026-09-06 검증.
- Benjamin Franklin, Benjamin Franklin, The Autobiography of Benjamin Franklin, Part Two — 13가지 덕목과 주간 차트. 퍼블릭 도메인, Project Gutenberg #20203.
- Peter F. Drucker, The Practice of Management, Harper, 1954 — 목표에 의한 관리와 자기 통제.
- Thomas B. Sheridan and William L. Verplank, Human and Computer Control of Undersea Teleoperators, MIT Man-Machine Systems Laboratory, 1978 — 자동화 10단계.
- J. Richalet, A. Rault, J. L. Testud, J. Papon, "Model predictive heuristic control: Applications to industrial processes," Automatica 14(5), 1978; C. R. Cutler and B. L. Ramaker, "Dynamic matrix control — a computer control algorithm," Joint Automatic Control Conference, 1980.
- Edwin A. Locke and Gary P. Latham, A Theory of Goal Setting and Task Performance, Prentice Hall, 1990.
- Andrew S. Grove, High Output Management, 1983; John Doerr, Measure What Matters, Portfolio, 2018.
- Ben Shneiderman, "Human-Centered Artificial Intelligence: Reliable, Safe & Trustworthy," International Journal of Human–Computer Interaction, 2020; arXiv:2002.04087.
- Anthropic, Building Effective Agents, 2024년 12월.anthropic.com/engineering/building-effective-agents.
- OpenAI, A practical guide to building agents, 2025. PDF.
- AWS Well-Architected Framework, Agentic AI Lens — Design principles. docs.aws.amazon.com. 원문 인용; 2026-09-05에 확인함.
- Susanne Gaube 외 19인, "Keeping an Eye on AI: A Framework for Effective Human Oversight of AI Systems," arXiv:2605.16278, 2026-04-09 제출. 2026-09-05에 확인함.
- Shipi Dhanorkar, Samir Passi, Mihaela Vorvoreanu, "Human oversight of agentic systems in practice: Examining the oversight work, challenges, and heuristics of developers using software agents," arXiv:2606.05391, 2026-06-03 제출. 원문 인용; 2026-09-05에 확인함.
- Margaret Mitchell, Avijit Ghosh, Samir Passi, "AI Agents Push Humans Out of the Loop," arXiv:2608.23642, v1 2026-08-24, v2 2026-09-02. 원문 인용; 2026-09-05에 확인함.
- Sayash Kapoor, Benedikt Stroebl, Zachary S. Siegel, Nitya Nadgir, Arvind Narayanan, "AI Agents That Matter," arXiv:2407.01502, 2024 — 에이전트 평가 시 비용과 정확도를 함께 최적화해야 함.
- EU 인공지능법, 제14조 — 인간 감독; 이행 일정: 부속서 III의 고위험 의무는 2027년 12월 2일부터 적용된다. 2026-09-05 확인.
- 이 저장소:
lib/gps.mjs(스코어링, BILP 선택, 확률 클램프, 트립와이어)packages/core/src/goal-edits.ts(에이전트의 타입드 편집 어휘)components/VisionboardAgent.tsx(미리보기 → 확인; 재채점 거부)content/goals.json(목표, 32일 차 상태).github/workflows/visionboard-review.yml(실패할 수 있는 리뷰). 2026-09-05, 커밋된 데이터를 프로덕션 솔버로 측정.