Serie AI-Native · Diseño agéntico
El Visionboard: Life GPS reconstruido como una hoja de ruta agéntica, con la persona por encima del circuito
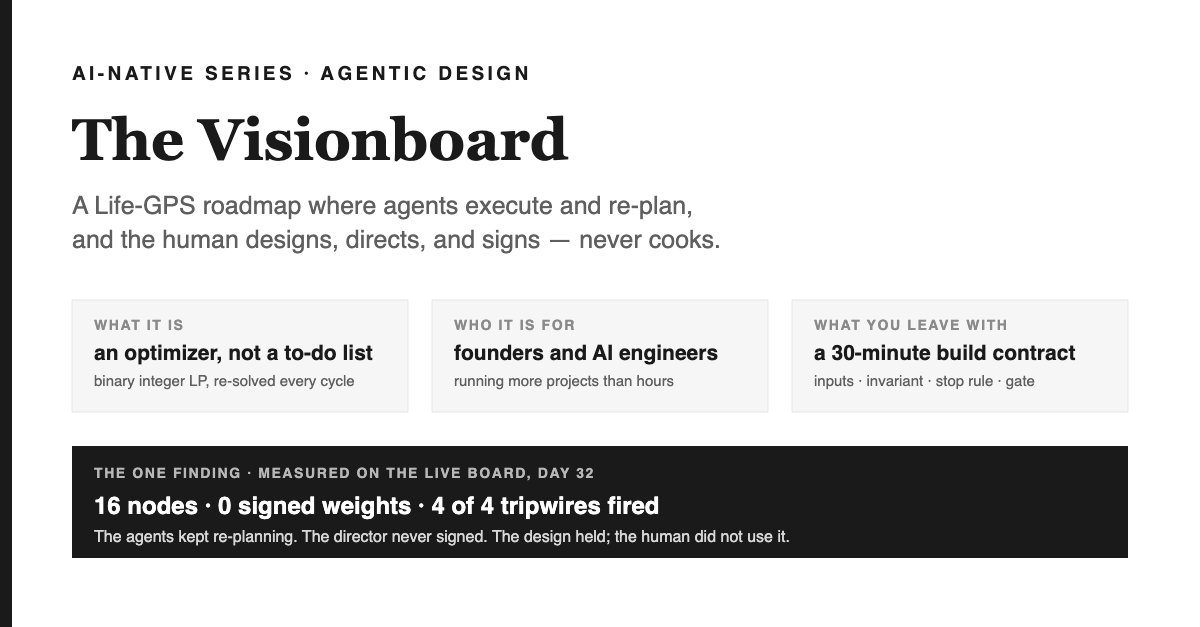
Resumen en 1 minuto — lo que te vas a llevar
De qué va esto. Un desglose de diseño del Visionboard: mi Life GPS de 2019 (un solucionador que replanifica tu semana cuando la realidad cambia) reconstruido para que agentes de IA hagan las propuestas, ejecuciones y reportes, un solucionador elija los mejores siguientes pasos, y la persona se mantenga por encima del circuito como diseñadora y directora. Ninguna máquina firma nada.
Por qué importa. Para un fundador o ingeniero con más proyectos que horas, esto es la diferencia entre un dashboard que te halaga y una herramienta que te muestra las probabilidades reales. Para un estudiante, es el ejemplo más sencillo y limpio de lo que significa la “supervisión humana de agentes” cuando es código y no solo un eslogan. Incluye la medición real del tablero, incluso el mes en que el sistema detectó que su dueño no estaba presente.
Qué puedes hacer.Arma el circuito en 30 minutos usando el contrato de abajo, en cualquier área; haz la prueba de salida; y realiza el único acto del que depende todo el diseño: firma un peso antes de la próxima revisión semanal.
The Visionboard — la espina de la serie
- El Visionboard: Life GPS reconstruido con la persona al mando, fuera del bucle de ejecución este episodio
- Life GPS, 2019 → 2026: lo que acertó el primer planificador y qué lo mató episodio 2
- Life GPS para una persona: el acto diario de dirección y los límites del agente episodio 3
- Life GPS para un equipo pequeño: roles, no personas; carga como restricción del solucionador episodio 4
- El tablero de control de Visionboard: qué se movió, qué no, y tres futuros con pruebas de refutación episodio 5
Qué es el Visionboard, para quién es, y por qué existe esta serie
El Visionboard es la página privada de este portafolio donde piloto mis propios proyectos. Tiene tres rutas de largo plazo — ingresos, investigación y relaciones —, un grafo de dieciséis proyectos que las nutren, y un solucionador que recalcula los tres mejores siguientes movimientos cada vez que cargas la página. Los agentes de IA proponen números, hacen el trabajo y entregan reportes. Yo solo puedo hacer tres cosas: escribir el objetivo, firmar un número y reescribir el objetivo cuando se rompe una suposición pre-registrada.
Surgió de Life GPS, un planificador que escribí en R en abril de 2019 y describí en una publicación en Medium esa misma primavera: le das tareas con pesos, mínimos y máximos, arma tu semana como un programa binario entero, y cuando reportas que el martes se descarriló, congela el pasado y resuelve el resto. Lo reescribí en Python en julio de 2026 y, en el artículo a escala empresa, confesé que había construido un bucle de control y lo confundí con una lista de tareas.
Esta serie responde la pregunta que surge de esa confesión. Cuando el ejecutor ya no eres tú, sino un conjunto de agentes, ¿qué debe cambiar en el diseño para que la persona siga al mando sin volverse cuello de botella, y sin que la capacidad de juicio se atrofie en silencio? El episodio 1 es el diseño y su primera medición. Los episodios 2 a 5 cubren el origen en 2019, la versión para una persona, la versión para un equipo pequeño y el marcador.
Está escrita para tres lectores a la vez: el ingeniero de IA que quiere los controles, el fundador que busca el contrato operativo, y el estudiante brillante de prepa que quiere una imagen que pueda volver a poner en práctica mañana. La imagen viene enseguida, y es una cocina.
Una imagen recorre toda la serie: el chef ejecutivo que nunca cocina
Piensa en ese punto de la carrera culinaria donde dejas de cocinar. En casa, tú diseñas el menú y lo preparas. El cocinero de línea ejecuta las órdenes. El chef ejecutivo de un restaurante, o de toda una cadena, escribe el menú, define los estándares, prueba los platos y da el visto bueno. Si el chef está cocinando en la línea a las 8 p.m., ese restaurante no tiene chef de verdad.
El Visionboard es esa cocina donde el chef, por diseño, no puede entrar. El esquema que sigue es una analogía directa: cada fila corresponde a una función real en el código.
| Cocina | Control del Visionboard | Quién tiene la pluma |
|---|---|---|
| El menú | el objetivo: tres frentes, doce hitos (content/goals.json) | humano |
| El estándar para cada plato | una métrica líder por frente, con objetivo semanal de cambio | el humano firma, el agente propone |
| Probar y firmar un plato | weight_signed: true en un nodo — importancia de 0 a 1, neutro en 0.5 | solo humano |
| La vía de comandas | resolveMoves() en lib/gps.mjs — los tres movimientos principales re-calculados | solver |
| Cocineros de línea | agentes: proponen pesos, ejecutan el movimiento principal, entregan una boleta de calificaciones | agentes |
| La ventana de pase | boletas de calificaciones (el palacio) y lecturas de métricas — los sensores | los agentes escriben, los humanos leen |
| El inspector sanitario | checkTripwires() — supuestos predefinidos que devuelven la decisión al humano | el código dispara, el humano reescribe |
| Un cocinero calificando de nuevo su propio plato | mover una tarjeta entre columnas de calificación — rechazado por VisionboardAgent | nadie |
Guarda esa imagen. Toda regla de diseño que viene a continuación es, antes que nada, una regla de cocina.
Cuatro horizontes de investigación: 300 años, 30 años, 30 meses, 30 días
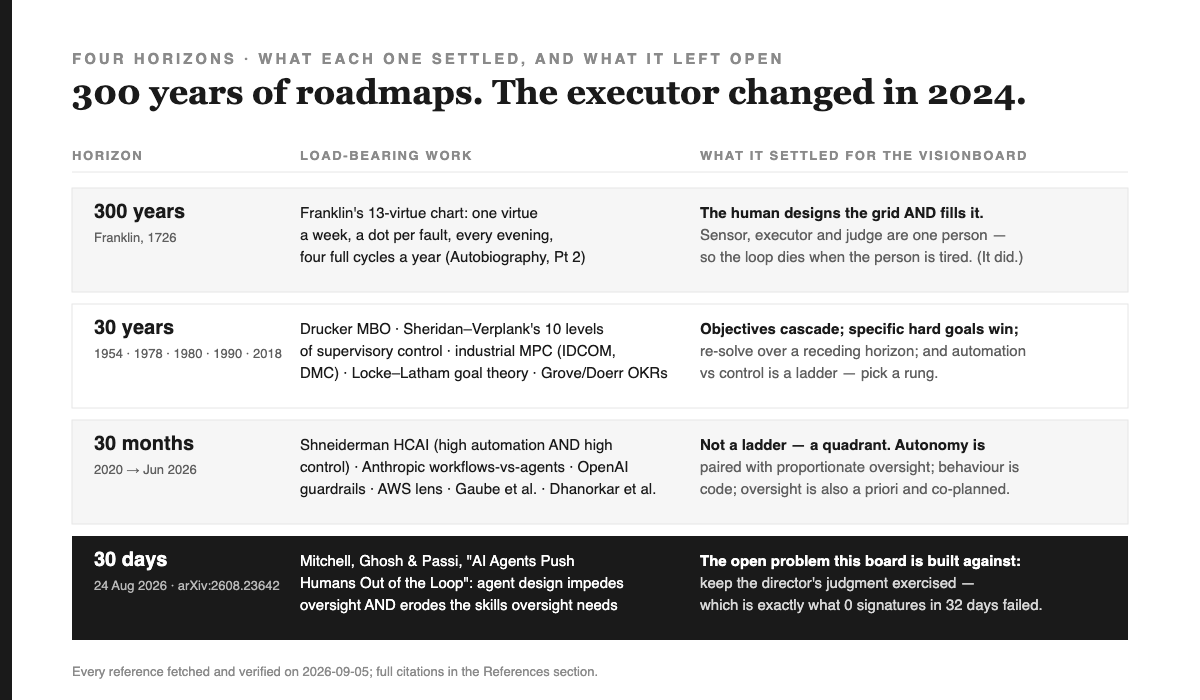
[EVIDENCIA]300 años. El cuadro de las trece virtudes de Benjamin Franklin, ideado en el viaje de regreso de 1726 y descrito en la Parte Dos de su Autobiografía, es el sistema personal de control más antiguo que he encontrado con las cuatro piezas: una cuadrícula diseñada, una lectura nocturna del sensor (un punto por cada falta), un ejecutor y un juez. Los cuatro eran la misma persona. Cuenta que el ciclo se completaba cuatro veces al año y luego, según él mismo relata, fue perdiendo fuerza. Ese es el primer hallazgo, y tiene tres siglos: cuando sensor, ejecutor y juez son una sola persona cansada, el ciclo muere en cuanto esa persona pierde la atención.
[EVIDENCIA]30 años. Cuatro cosas quedaron zanjadas. Drucker (1954) hizo que los objetivos se encadenaran y permitió que el ejecutor ayudara a definirlos. Sheridan y Verplank (1978) dibujaron la escalera de diez peldaños desde lo totalmente manual hasta lo totalmente autónomo, que toda gráfica de "niveles de autonomía" sigue copiando. El control predictivo industrial (Richalet et al. 1978; Cutler y Ramaker 1980) convirtió el "recalcular el horizonte restante en cada ciclo" en el martes típico de una refinería, que es exactamente lo que Life GPS hace con una semana. Locke y Latham (1990) demostraron que los objetivos específicos y difíciles superan al "haz tu mejor esfuerzo" en decenas de tareas, siempre que haya retroalimentación y compromiso. Grove y luego Doerr convirtieron eso en OKRs con una cadencia de revisión.
[EVIDENCIA]30 meses. La escalera se volvió un cuadrante. Shneiderman (2020) argumentó que la automatización y el control humano son dos ejes, y que los buenos sistemas puntúan alto en ambos. Building Effective Agents de Anthropic (diciembre de 2024) trazó la línea entre workflows, donde el código decide el camino, y agentes, donde decide el modelo. La guía práctica de OpenAI (2025) añadió guardrails y puso pausas de aprobación humana antes de acciones con consecuencias. El Agentic AI Lens de AWS enuncia el principio sobre el que se construye el Visionboard, textual: Building Effective Agents (diciembre de 2024) trazó la línea entre workflows, donde el código decide el camino, y agentes, donde decide el modelo. La guía práctica de OpenAI (2025) añadió guardrails y puso pausas de aprobación humana antes de acciones con consecuencias. El Agentic AI Lens de AWS enuncia el principio sobre el que se construye el Visionboard, textual: "Human review depth scales with the consequence of the action, by design rather than by reaction." (Traducción: La profundidad de la revisión humana escala con la consecuencia de la acción, por diseño y no por reacción.) Dos artículos de 2026 bajaron la supervisión de la nube de los eslóganes a algo que se puede implementar: Gaube y diecinueve coautores le ponen definición y arquitectura; Dhanorkar, Passi y Vorvoreanu entrevistaron a diecisiete desarrolladores y encontraron que la supervisión es "not only reactive and retrospective, as portrayed in existing research, but also preventative and proactive." (Traducción: “no solo reactiva y retrospectiva, como la presenta la investigación existente, sino también preventiva y proactiva.”) Sus cuatro formas — control a priori, co-planificación, monitoreo en tiempo real y revisión post hoc — corresponden exactamente a las cuatro acciones que el Visionboard deja en manos humanas.
[EVIDENCE]30 días. El 24 de agosto de 2026, Mitchell, Ghosh y Passi publicaron el artículo contra el que se mide este tablero. Su tesis: "Not only do current approaches to AI agent design impede effective human oversight, but the cognitive capacities required for it are also themselves degraded by extended use of AI systems." (Traducción: “Las aproximaciones actuales al diseño de agentes de IA no solo dificultan una supervisión humana efectiva, sino que además las capacidades cognitivas necesarias para ejercerla también se degradan con el uso prolongado de sistemas de IA.”) Léelo dos veces. Lo que afirma es que la posición de humano por encima del loop no es estable: se erosiona si el diseño no obliga a la persona a ejercer juicio. Tenlo presente para el caso práctico, porque el tablero midió justo esa erosión en su primer mes, y el humano era yo.
El diseño: siete reglas, cada una atada al código que la hace cumplir
Regla 1. Divide en agentes acotados y dale a la persona la mínima superficie que siga gobernando
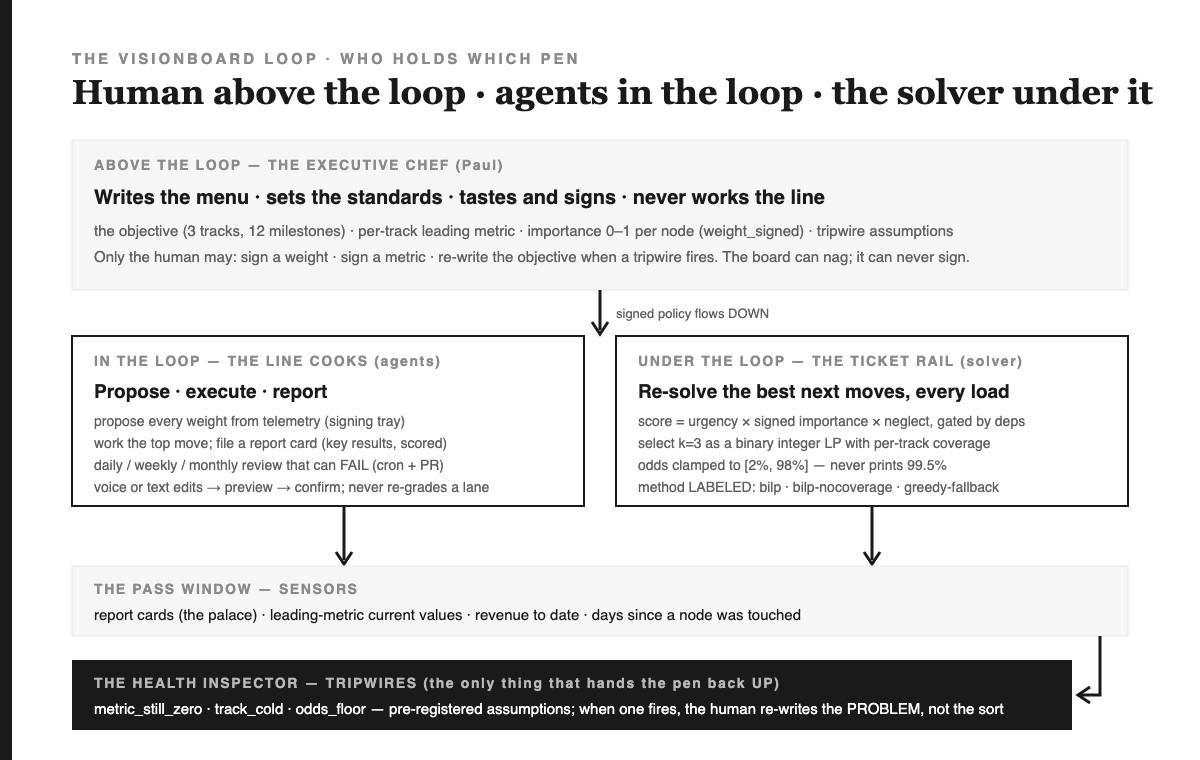
[DESIGN]Cuatro roles, cuatro alcances. El proposer lee la telemetría y propone cada peso en una bandeja de firmas. El executor ejecuta el movimiento principal y entrega una boleta de calificaciones. El reviewer corre en un cron (diario a las 13:47 UTC, semanal los lunes, mensual el primer día) y abre un pull request que puede fallar. El steering agent (components/VisionboardAgent.tsx) toma una edición hablada o escrita y devuelve un diff y un botón. Ninguno de los cuatro puede firmar. Es el principio de AWS de alcance declarado y límites explícitos, aplicado a una empresa de una sola persona.
Regla 2. Seleccionar es tarea del solver, y el solver debe explicar cómo resolvió
[DEF]Cada nodo de proyecto recibe una puntuación: urgencia de la pista (que sube al acercarse un hito) por importancia firmada por un impulso de rescate (los nodos valiosos pero enfriándose suben), limitado por dependencias. Los tres primeros no son simplemente un ordenamiento: son el resultado de un programa binario de enteros que maximiza la puntuación total, permite hasta tres selecciones y exige que cada pista con un hito próximo tenga al menos un movimiento. Esa restricción de cobertura es la razón por la que los tres movimientos del día 32 cubren las tres pistas. El método se etiqueta en la salida — bilp, bilp-nocoverage cuando la cobertura no era factible, greedy-fallback cuando el solver falló — así ningún lector confunde una solución de emergencia con un óptimo.
Regla 3. Un número sin firmar es solo una propuesta, y una propuesta no tiene absolutamente ningún poder
[DISEÑO]Este es el contrato de costura del artículo del solver, ahora aplicado en una sola línea de código: la importancia de un nodo multiplica su puntuación solo si weight_signed es verdadero. Si no está firmado, el multiplicador es exactamente 1. El número del humano va de 0 a 1, donde 0.5 es el valor normal, y el coeficiente es ese número dividido entre 0.5, para que cualquiera pueda revisar la cuenta a simple vista. La salida nombra cada nodo sin firmar. Alimentar a un optimizador con pesos sin firmar es la receta para que las suposiciones se cuelen como autoridad; la solución es estructural, no un recordatorio.
Regla 4. El instrumento no puede maquillar la realidad
[DISEÑO]Las probabilidades se calculan comparando la velocidad necesaria con la observada y se limitan al rango de 2 a 98 por ciento. El board jamás puede mostrar 99.5 por ciento. Una pista sin métrica numérica reporta null y las palabras "aún no medible", nunca un número inventado. Un nodo planeado solo puede recomendarse como "levántalo". Cada una de estas es una negativa explícita a hacer algo que un dashboard haría sin dudar.
Regla 5. La autonomía va siempre acompañada de supervisión proporcional al impacto
[DISEÑO]Relaciona cada acción con su consecuencia. Volver a calcular los movimientos es reversible, así que el solver lo hace solo cada vez que se carga la página. Proponer un peso no cambia nada hasta que se firma, así que el agente lo hace solo. Editar el grafo (una dependencia, un hito, un estado) es reversible pero relevante, así que primero se previsualiza y luego se confirma. Firmar un peso o una métrica sí cambia lo que el optimizador hará durante semanas, así que eso es solo para humanos. Recalificar una tarjeta nunca está permitido, porque una calificación es el resultado de un evaluador independiente y una auto-calificación no vale nada. Esa última negativa tiene su propio mensaje de error en el agente de dirección, y es la línea del diseño de la que más orgulloso estoy.
Regla 6. Solo un tripwire disparado devuelve la pluma al humano
[DISEÑO]El solver vuelve a resolver la asignación. Nunca reescribe el problema. Solo un tripwire disparado hace eso, y un tripwire es dato: una suposición con nombre, una condición que la máquina puede verificar y la acción "devuelve la pluma al estratega". Hoy existen tres tipos: una métrica líder que sigue en cero después de N días, una pista con hito sin tarjetas en catorce días, y probabilidades en el piso de honestidad. El inspector de sanidad no cocina; el inspector levanta un ticket y el chef reescribe el menú.
Regla 7. El comportamiento es código, y la revisión puede fallar
[DISEÑO]El objetivo, los tripwires, los pesos y las métricas viven en un archivo JSON bajo control de versiones. El vocabulario de edición del agente es una unión tipada con un archivo de prueba. La cadencia de revisión es un flujo de trabajo que abre un pull request cuando corre y abre un issue cuando no puede. En el vocabulario de Dhanorkar et al., esto es control a priori y revisión post hoc integrados en el sustrato, así que la carga de monitoreo humano es la excepción, no la regla.
El caso real: el board en vivo al día 32
[MEDIDO]El plan arrancó el 4 de agosto de 2026 con tres frentes: ingresos rumbo a $1M en 90 días, una apuesta de investigación (sistemas agénticos auto-mejorables y su aplicación a un sistema de gestión de calidad), y un frente de relaciones con rutina diaria de reflexión, discipulado semanal y charla mensual. Dieciséis nodos de proyecto, cada uno con una importancia propuesta entre 0.5 y 1. Cuatro tripwires pre-registrados. Tres métricas principales propuestas por el agente, cada una con la nota "decisión pendiente" y la decisión escrita: cuál oferta se cotiza primero; si la apuesta de investigación es la que se manda al leaderboard; si la cohorte actual es la primera cohorte.
En el día 32 el solver reporta: probabilidad financiera 2 por ciento, el mínimo, porque el hito exige unos $17,500 diarios y la velocidad observada es $0 al día. Probabilidades de investigación y relaciones: null, no medible, porque no se firmó ninguna métrica. Los cuatro tripwires se dispararon: la métrica de ingresos sigue en cero después de su límite de catorce días, la métrica de investigación sigue sin medirse, el frente de relaciones está frío con un hito a 57 días, y las probabilidades en el piso. Trece de dieciséis nodos tienen un peso que inclinaría el solver si estuviera firmado. Ninguno está firmado.
Y el sensor, leído de los libros de producción y no de mi laptop: existen 211 report cards, 37 de ellas archivadas desde que empezó el plan, la más reciente el 30 de agosto. Cada una de esas 37 cayó en un nodo cuyo frente principal es financiero. Los frentes de investigación y relaciones recibieron cero cards en todo el mes, justo la condición que disparó el tripwire de pista fría. Una estación en la cocina siguió cocinando. El inspector escribió cuatro tickets. Nadie en la posición de supervisión los leyó.
Corrección, 2026-09-07. La primera versión publicada del párrafo anterior decía que la card más reciente era del 4 de agosto y que el feed se había apagado en el día 0. Esa era la vista de mi laptop del tablero, y mi laptop no puede leer los libros privados; el tablero de producción sí puede, y los números que se muestran ahora son los suyos. El hallazgo principal, cero firmas y cuatro tripwires disparados, no cambió. El error se queda en la página en vez de borrarse, porque la regla de la serie es que el instrumento no puede halagar, y su autor tampoco.
Esto es lo que sí y lo que no demuestra. No prueba que el solver esté equivocado; cada número que imprimió es la lectura honesta de los datos que tenía. Sí prueba la tesis del diseño en la dirección menos halagadora: la posición de supervisión no se mantiene sola: tienes que seguir ocupándola. Mitchell, Ghosh y Passi predijeron el modo de falla en agosto. El tablero lo registró en septiembre. Construí un botón de firma y no lo presioné durante 32 días, que es la forma más cara de confirmar un paper.
[ABIERTO]Lo que sigue sin resolverse es el remedio. Dos candidatos, cada uno con su falsificador, quedan para el Episodio 5: hacer que la firma sea lo primero que la página pida (una affordance de Nivel-0, no una bandeja al fondo), y volver imposible un sensor silencioso (un feed que no ha producido una card en siete días es, por sí solo, un tripwire disparado). Si un mes después de eso el conteo de firmas sigue en cero, el problema no es la interfaz.
Constrúyelo en 30 minutos: el contrato
No necesitas mi código. Necesitas la estructura. Cualquier dominio con unos cuantos objetivos de largo plazo, un puñado de proyectos y alguna fuente de evidencia sirve.
INPUTS
  tracks[]     : {id, milestones[{days, target?}], leading_metric{name, current, signed}}
  nodes[]      : {id, tracks[], weight 0..1, weight_signed, deps[], status planned|active}
  cards[]      : {repo, created_at, key_results[{text, score}]}   # the sensor
  tripwires[]  : {id, type, track, params, assumption, action}
OUTPUTS
  moves[k]     : {id, score, why, next}     with method ∈ {bilp, bilp-nocoverage, greedy-fallback}
  status[]     : {track, odds ∈ [0.02,0.98] | null, to_raise}
  tripwires[]  : {id, fired, why}
INVARIANTS (the tests you write first)
  unsigned weight ⇒ multiplier == 1          # no signature, no coefficient
  no metric      ⇒ odds == null              # never an invented number
  every track with a milestone and a candidate gets ≥1 move, or the method says it could not
  the agent can propose, edit-with-confirm, report; it can never set weight_signed or move a grade
STOP RULE
  a fired tripwire stops the allocation loop and asks a human to re-write the objective
CI THRESHOLD
  all invariants pass; a selftest re-introduces each violation and proves the gate exits 1
DELIBERATELY MISSING
  any forecast beyond observed velocity; any autonomous signature; any re-grade
Elige un solver que puedas llamar desde un test (PuLP con CBC, o un paquete LP de JavaScript como usa este tablero). Mantén la función de scoring pura. Pon los números humanos en un archivo bajo control de versiones y haz que el coeficiente sea una división que la persona pueda revisar a simple vista.
Misma historia, cinco salidas
| Lector | La decisión que este episodio te entrega | La única acción |
|---|---|---|
| Estudiante | La optimización, no el recorrido, es el enfoque correcto para asignar un presupuesto escaso | Re-implementa el contrato de 30 minutos para tu propia semana; asegúrate de que primero pase la prueba del peso no firmado |
| Ingeniero | La supervisión es un contrato de interfaz, no una reunión de revisión | Identifica el único campo en tu sistema de agentes que otorga autoridad; haz que solo lo pueda modificar una persona y señala claramente cada alternativa o respaldo. |
| Fundador | Un instrumento que te muestra un 2 por ciento vale más que un dashboard que siempre marca en verde. | Firma esta semana una métrica principal por cada pista; escribe su falsificador justo al lado. |
| Ejecutivo | La autonomía debe concederse según la consecuencia de cada acción, no por el entusiasmo del equipo. | Haz una lista de las acciones de tus agentes según qué tan reversibles son; pon las irreversibles detrás de una firma. |
| Inversionista | Que el propio instrumento de un fundador lo ponga en evidencia es una señal positiva sobre el instrumento. | Pide ver el registro de tripwires, no el roadmap. |
Patrones, anti-patrones y el mecanismo
Patrones. Firma antes de pesar. Limita antes de mostrar. Etiqueta el método. Pre-registra la suposición y deja que el código la verifique. Previsualiza y luego confirma. Permite que la revisión falle de forma ruidosa.
Anti-patrones. Un dashboard que calcula probabilidades usando un coeficiente sin firmar. Una bandeja de propuestas que se pierde al hacer scroll. Un "humano en el loop" que aprueba cada acción hasta que lo hace por reflejo. Un sensor que puede quedarse mudo en dos de tres pistas sin que nadie lo note, justo el error que yo cometí.
El mecanismo. La autoridad solo baja mediante firmas; la evidencia solo sube a través de sensores; ambos se encuentran en un solver que puede auditarse porque sus entradas están firmadas y su método está claramente identificado.
El primer principio, en una frase. Un roadmap llevado por agentes se mantiene honesto exactamente mientras lo único que una máquina no puede hacer sea lo que otorga autoridad.
Prueba de salida
Puedes dar por terminado este episodio cuando puedas responder las tres sin mirar hacia arriba.
- ¿Cuál es el multiplicador de un peso sin firmar y por qué es ese número?(exactamente 1, para que no firmar no cambie nada)
- Nombra el único camino por el cual el solver le devuelve la pluma al humano.(un tripwire disparado)
- En el día 32, ¿cuál de las lecturas del tablero fue un defecto del diseño y cuál fue un defecto del director?
Misión realista
Empiezo yo, porque la regla de la serie es que cada episodio cambia el tablero real o sus datos. Antes de la próxima revisión semanal, firmo una métrica principal —la financiera— con su falsificador: si hay tres semanas seguidas por debajo de un delta del 12 por ciento, el problema es la oferta, no el esfuerzo. El episodio 5 contará si cumplí.
Te toca: elige algo que estés "supervisando" y encuentra el campo que le da autoridad. Si una máquina puede establecer ese campo, no estás realmente por encima del loop. Solo eres decoración.
Sigue leyendo
Episodio 1 de The Visionboard. Las afirmaciones están clasificadas por tipo —definición, decisión de diseño, evidencia, medición, pregunta abierta— y la cocina puede introducir una afirmación, pero nunca sirve como evidencia. Las fuentes de la serie y las mediciones en vivo están registradas en el repositorio bajo docs/plans/2026-09-06-visionboard-research-dossier.md; un artículo solo puede citar lo que está en ese archivo.
Referencias
- Paul Wu, Life GPS — repositorio github.com/wjlgatech/life_GPS (creado el 25-04-2019 en R; reescritura en Python subida el 06-07-2026). El artículo de Medium de 2019 está enlazado desde su README; Medium solo lo sirve a navegadores. Verificado 2026-09-06.
- Benjamin Franklin, La autobiografía de Benjamin Franklin, Segunda Parte — las trece virtudes y la tabla semanal. Dominio público, Project Gutenberg #20203.
- Peter F. Drucker, The Practice of Management, Harper, 1954 — gestión por objetivos y autocontrol.
- Thomas B. Sheridan y William L. Verplank, Human and Computer Control of Undersea Teleoperators, MIT Man-Machine Systems Laboratory, 1978 — los diez niveles de automatización.
- J. Richalet, A. Rault, J. L. Testud, J. Papon, "Model predictive heuristic control: Applications to industrial processes," Automatica 14(5), 1978; C. R. Cutler y B. L. Ramaker, "Dynamic matrix control — a computer control algorithm," Joint Automatic Control Conference, 1980.
- Edwin A. Locke y Gary P. Latham, A Theory of Goal Setting and Task Performance, Prentice Hall, 1990.
- Andrew S. Grove, High Output Management, 1983; John Doerr, Measure What Matters, Portfolio, 2018.
- Ben Shneiderman, "Human-Centered Artificial Intelligence: Reliable, Safe & Trustworthy," International Journal of Human–Computer Interaction, 2020; arXiv:2002.04087.
- Anthropic, Building Effective Agents, diciembre de 2024. anthropic.com/engineering/building-effective-agents.
- OpenAI, A practical guide to building agents, 2025. PDF.
- AWS Well-Architected Framework, Agentic AI Lens — Design principles. docs.aws.amazon.com. Cita textual; consultado el 2026-09-05.
- Susanne Gaube et al. (20 autores), "Keeping an Eye on AI: A Framework for Effective Human Oversight of AI Systems," arXiv:2605.16278, enviado el 2026-04-09. Consultado el 2026-09-05.
- Shipi Dhanorkar, Samir Passi, Mihaela Vorvoreanu, "Human oversight of agentic systems in practice: Examining the oversight work, challenges, and heuristics of developers using software agents," arXiv:2606.05391, enviado el 2026-06-03. Cita textual; consultado el 2026-09-05.
- Margaret Mitchell, Avijit Ghosh, Samir Passi, "AI Agents Push Humans Out of the Loop," arXiv:2608.23642, v1 2026-08-24, v2 2026-09-02. Cita textual; consultado el 2026-09-05.
- Sayash Kapoor, Benedikt Stroebl, Zachary S. Siegel, Nitya Nadgir, Arvind Narayanan, "AI Agents That Matter," arXiv:2407.01502, 2024 — la evaluación de agentes debe co-optimizar costo y precisión.
- Reglamento de Inteligencia Artificial de la UE, Artículo 14 — Supervisión humana; cronograma de implementación: Las obligaciones de alto riesgo del Anexo III aplican desde el 2 de diciembre de 2027. Consultado el 2026-09-05.
- Este repositorio:
lib/gps.mjs(scoring, selección BILP, clamp de probabilidades, tripwires),packages/core/src/goal-edits.ts(el vocabulario tipado de ediciones del agente),components/VisionboardAgent.tsx(previsualización → confirmación; la negativa a re-calificar),content/goals.json(el objetivo, estado al día 32),.github/workflows/visionboard-review.yml(una revisión que puede fallar). Mediciones tomadas el 2026-09-05 ejecutando el solver de producción sobre los datos registrados.