AI-Nativeシリーズ · エージェント型設計
Visionboard:Life GPSをエージェント主導のロードマップとして再設計——人間は意思決定の上流に立つ
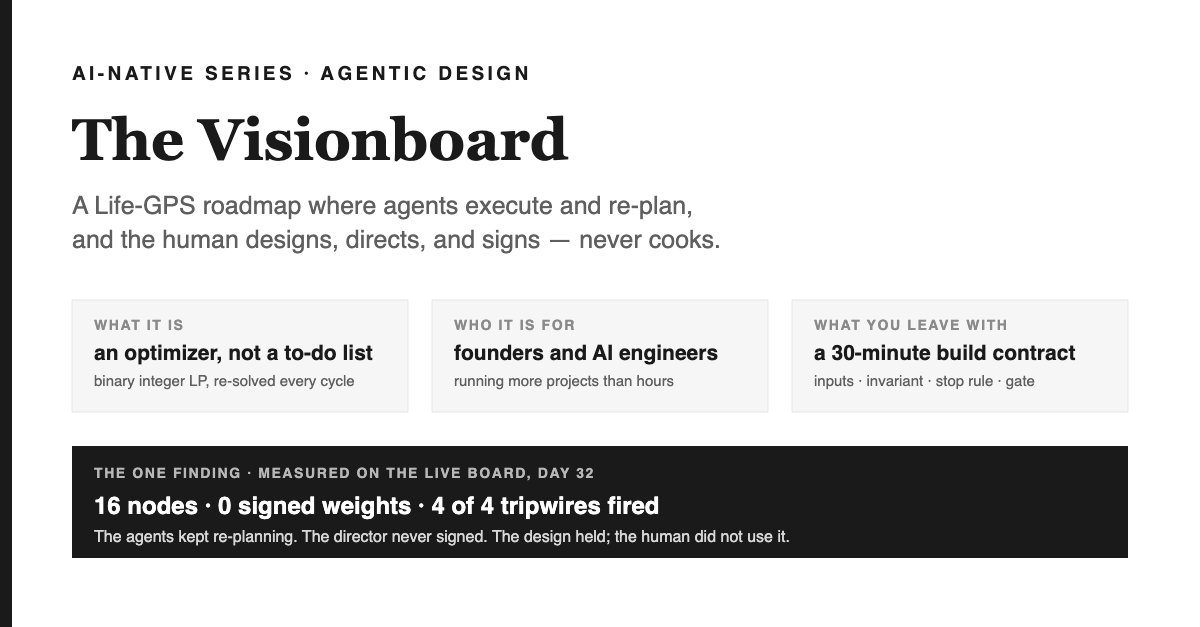
1分でつかめる要点——この回で持ち帰れるもの
これは何か。 Visionboardの設計ドキュメントだ。2019年に自作したLife GPS(現実が変われば週の計画を自動で組み直すソルバー)を、AIエージェントが提案・実行・報告を担い、ソルバーが最適な次の一手を選び、人間は設計者・指揮者として意思決定の上流に立つ形で作り直した。機械が署名することは一切ない。
なぜ意味があるのか。 プロジェクトが時間を超えて積み上がる創業者やエンジニアにとって、これは自分をよく見せるだけのダッシュボードと、現実の確率を正直に示す計器の違いだ。学生にとっては、「エージェントの人間による監督」がスローガンでなく、実際にコードでどう実現されるかを示す最も端的な例になる。実際の計測値も載せており、オーナー自身が現場に現れなかった月の記録も含めている。
あなたができること。 下記の運用契約どおりに、どんな分野でも30分でループを組み上げて動かし、出口テストを実施する。そして設計全体の根幹となる唯一の行動——重みを1つ署名する——を、次回の週次レビューまでに必ず実行すること。
The Visionboard — シリーズの背骨
- Visionboard:人が実行から手を離し、設計と監督・承認に徹する形で再構成したLife GPS この回
- Life GPS, 2019→2026:最初のプランナーが正しかった点と、それを殺したもの 第2話
- Life GPS for one person:日々のディレクターの所作と、エージェントが踏み込めない領域 第3話
- Life GPS for a small team:人ではなく役割、負荷は制約として扱う 第4話
- ビジョンボードのスコアボード:動いたもの、動かなかったもの、そして反証条件付きの3つの未来 第5話
Visionboardとは何か、誰のためのものか、なぜこのシリーズが必要なのか
Visionboardは、このポートフォリオ内で自分の事業を運転するための非公開ページだ。3つの長期目標(収益・研究・人間関係)、それらを支える16プロジェクトのグラフ、ページを開くたびに最適な次の3手を計算し直すソルバーを備えている。AIエージェントが数値を提案し、作業し、レポートカードを提出する。私ができるのは、目的を書く・数値に署名する・あらかじめ登録した前提が崩れたときに目的を書き直す、この3つだけだ。
この仕組みはLife GPSから生まれた。2019年4月にRで書き、同じ春にMedium投稿で紹介したプランナーだ。タスクに重み・下限・上限を与えると、バイナリ整数計画法で1週間をパッキングし、火曜日が崩れたと報告すれば過去を固定して残りを再計算する。2026年7月にPythonで書き直し、会社規模の記事で、自分が制御ループを作っておきながらToDoリストと取り違えていたと認めた。
このシリーズは、その告白が突きつける問いに答える。実行役が自分自身ではなくエージェント群になったとき、人間がボトルネックにならず、かつ判断力が静かに鈍らないように設計をどう変えるべきか?第1回は設計と最初の計測。第2〜5回は2019年の起源、個人版、小チーム版、進捗記録を扱う。
本稿は3タイプの読者を同時に想定している:実装の手がかりを求めるAIエンジニア、運用契約を求める創業者、そして明日自分で再現したい高校生。その「全体像」を次に示す——舞台はキッチンだ。
シリーズ全体を貫く一枚のイメージ:自らは手を動かさないエグゼクティブシェフ
料理の世界で「現場を離れる」段階を想像してほしい。家庭料理なら、献立を考え、自分で手を動かす。現場の調理担当は、注文を受けてひたすら料理を仕上げる。だが、レストランやチェーンの総料理長ともなれば、メニューを作り、基準を決め、皿を味見して最終判断を下すのが仕事だ。もし夜8時に総料理長が現場でフライパンを振っていたら、その店に本当のシェフはいないも同然である。
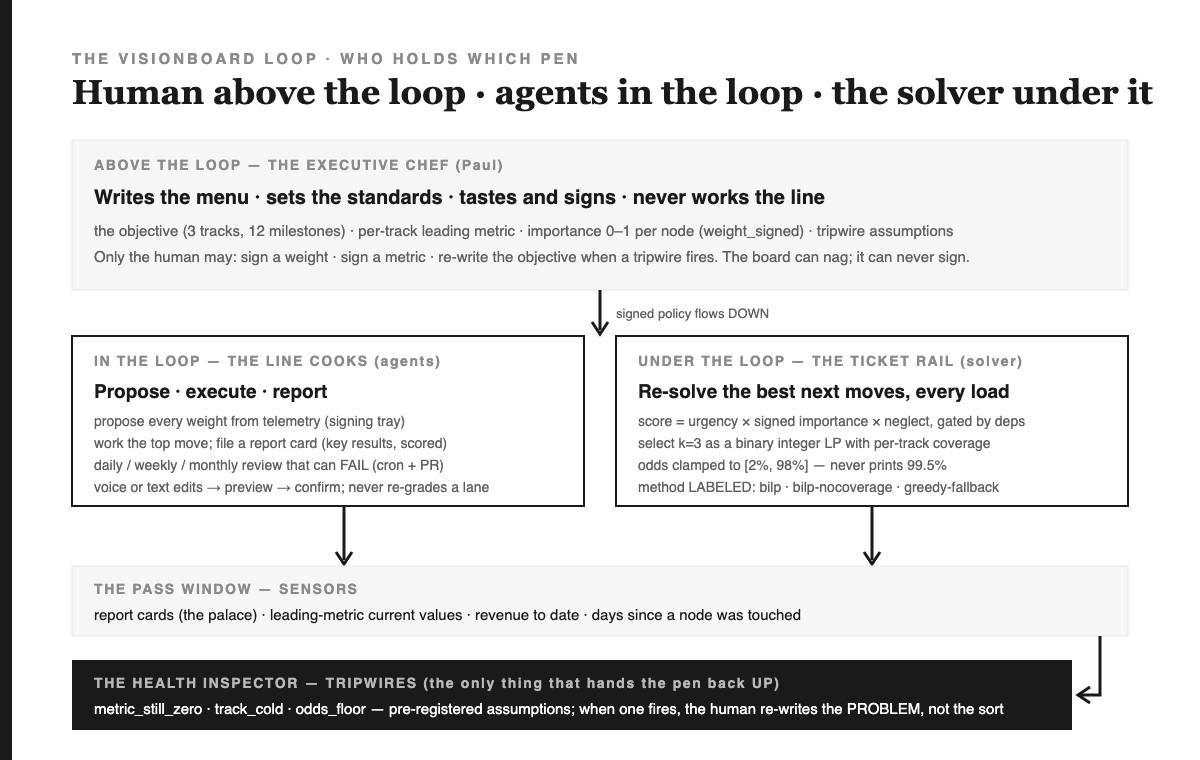
Visionboardは、あえて「シェフが厨房に立たない」よう設計されたキッチンだ。下の対応表は、すべて実際のコードの役割に直結している。
| キッチン | Visionboardの役割 | 誰が決定権を持つか |
|---|---|---|
| メニュー | 目標:3つの軸、12のマイルストーン(content/goals.json) | 人間 |
| 各料理の基準 | 各トラックごとに、週次で変化を追うリーディング指標 | エージェントが提案し、人間が承認する |
| 皿の味見と承認 | weight_signed: true ノード単位—重要度は0〜1、0.5が標準 | 人間のみ |
| 注文レーン | resolveMoves() において lib/gps.mjs — 毎回選ばれるトップ3のアクション | ソルバー |
| 現場の調理担当 | エージェント:重みを提案し、最優先のタスクを実行し、レポートカードを提出する | エージェント |
| 受け渡し窓 | レポートカード(進捗記録)と指標の読み取り—センサー | エージェントが記録し、人間が確認する |
| 衛生監査官 | checkTripwires() ― あらかじめ登録された前提条件が満たされなくなったときだけ、人の判断に戻る | コードが条件を検知し、人が方針を書き直す |
| 自分の料理を自分で再評価しようとする料理人 | カードを評価レーン間で動かす ― これはVisionboardAgent | 誰にも許されない |
このイメージを頭に置いてほしい。ここから先の設計ルールは、すべてまず「キッチンの掟」から導かれている。
研究の射程:300年、30年、30か月、30日
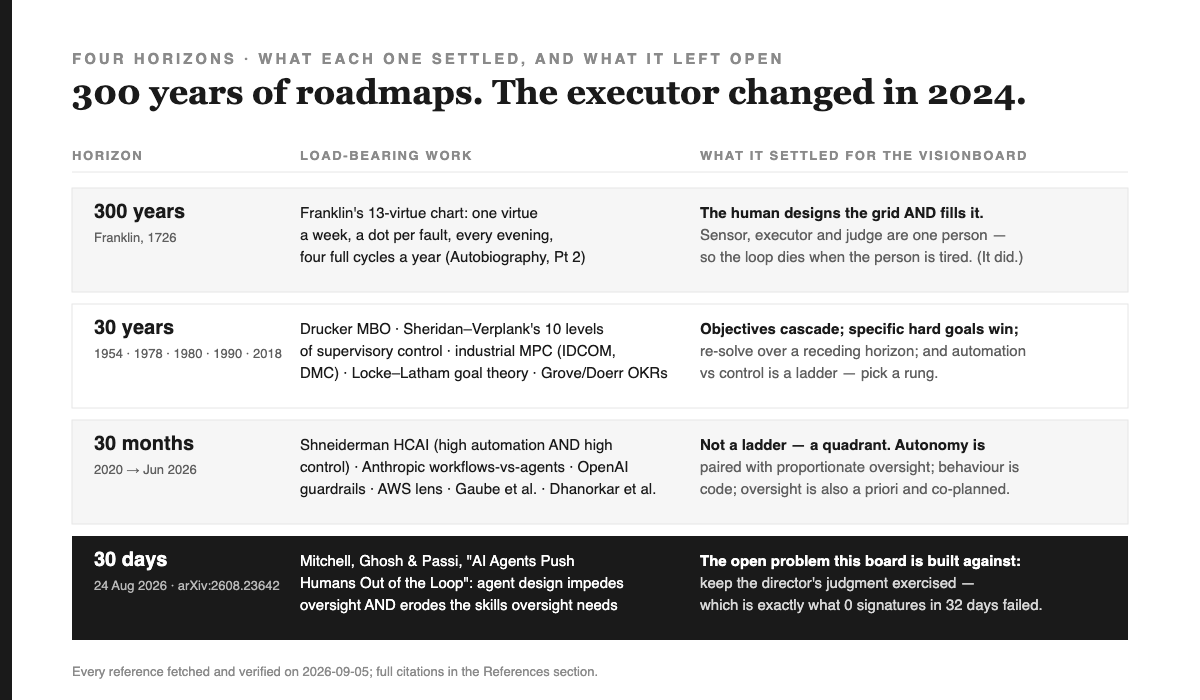
[EVIDENCE]300年。 ベンジャミン・フランクリンが1726年の帰路で考案し、『Autobiography』第2部で記した「13徳チャート」は、設計された表、毎晩のセンサー読み取り(失敗ごとに点を打つ)、実行者、審判という4要素をすべて備えた、私が知る限り最古の個人用コントロールループだ。4つとも同じ本人が担っていた。彼自身の記述によれば、このループは年4回まわり、その後は自然消滅した。これが最初の発見であり、3世紀前の教訓である:センサーも実行も審判も一人の疲れた人間が兼ねると、その人の注意が切れた瞬間にループも終わる。
[EVIDENCE]30年。 決着したことが4つある。Drucker(1954)は目標を階層化し、実行者にも設定に関与させた。SheridanとVerplank(1978)は完全手動から全自動まで10段階のラダーを描き、今も「自律レベル」図の原型だ。産業用モデル予測制御(Richaletら1978年、CutlerとRamaker 1980年)は「残りの期間を毎サイクル最適化し直す」ことを工場の日常にし、これはLife GPSが週単位でやっていることそのもの。LockeとLatham(1990)は、具体的で難しい目標が「ベストを尽くせ」よりも多くのタスクで成果を上げると示した(フィードバックとコミットメントがあれば)。Grove、そしてDoerrはこれをOKRと定期レビューに発展させた。
[EVIDENCE]30か月。 ラダーは象限図になった。Shneiderman(2020)は「自動化」と「人の統制」は独立した2軸であり、優れたシステムは両方が高いと論じた。AnthropicのBuilding Effective Agents(2024年12月)は、コードが経路を決めるワークフローと、モデルが決めるエージェントの違いを明確にした。OpenAIの実践ガイド(2025)はガードレールを重ね、重要なアクションの前に人間の承認ステップを挟んだ。AWSのAgentic AI Lensは、Visionboardの設計原則を次のように明言している(原文ママ):"Human review depth scales with the consequence of the action, by design rather than by reaction."(訳:人間によるレビューの深さは、アクションの結果の重大さに応じて、反応的ではなく設計としてスケールする)2026年に発表された2本の論文が、「オーバーサイト(監督)」という言葉を、単なるスローガンから実際に機能する仕組みへと変えた。Gaubeら20名はその定義とアーキテクチャを示し、Dhanorkar、Passi、Vorvoreanuは17人の開発者にインタビューして、オーバーサイトとは"not only reactive and retrospective, as portrayed in existing research, but also preventative and proactive."(訳:既存研究で描かれてきたような反応的・事後的なものにとどまらず、予防的かつ積極的でもある)彼らが挙げた4つの形態――事前コントロール、共同計画、リアルタイム監視、事後レビュー――は、Visionboardで人間が担う4つの役割にそのまま対応している。
[EVIDENCE]30日。2026年8月24日、Mitchell、Ghosh、Passiが本ボードの設計根拠となる論文を発表した。彼らの主張はこうだ:"Not only do current approaches to AI agent design impede effective human oversight, but the cognitive capacities required for it are also themselves degraded by extended use of AI systems."(訳:現在のAIエージェント設計手法は効果的な人間による監督を妨げるだけでなく、その監督に必要な認知能力自体もAIシステムの長期利用によって損なわれる)この一文は二度読む価値がある。人間が「監督者」として上に立つ構造は、設計によって人間が判断を下す機会を持たなければ、徐々に形骸化していく。実際、ボードは最初の1ヶ月でその劣化を記録した。腐食した「監督者」は、他ならぬ私自身だった。
設計――7つのルール。すべて、強制力を持つコードに結びついている。
ルール1.エージェントを役割ごとに分割し、人間には最小限かつ本質的な統治面だけを残す
[DESIGN]4つの役割と4つの担当範囲。proposerはテレメトリを読み取り、署名トレイにすべての重みを提案する。executorは最優先のアクションを実行し、レポートカードを提出する。reviewerはcronで定期実行され(毎日13:47 UTC、毎週月曜、毎月1日)、失敗することもあるプルリクエストを開く。steering agent (components/VisionboardAgent.tsxは音声またはテキストでの編集を受け取り、差分とボタンを返す。これら4つの役割のどれも署名権限は持たない。AWSの「宣言されたスコープと明示的な制限」原則を、一人会社にそのまま適用した形だ。
ルール2.選択はソルバーの役割であり、ソルバーは自らの解法を明示する
[DEF]各プロジェクトノードにはスコアが付く。トラックの緊急度(マイルストーンが近づくほど上昇)×署名済み重要度×放置ブースト(価値があるのに手が止まっているノードは上昇)、これらは依存関係で制約される。上位3つは単なるソートではなく、バイナリ整数計画問題として「合計スコア最大化」「最大3つ選択」「マイルストーンが近い各トラックに最低1つ割り当て」という条件で選ばれる。このカバレッジ制約が、32日目に3つのアクションがすべてのトラックに分散した理由だ。手法は出力上に明示される――bilp, bilp-nocoverage カバレッジが満たせなかった場合、 greedy-fallback ソルバーが例外を返した場合 — これにより、読者がフォールバックを最適解と誤認しなくなる。
ルール3.未署名の数値は単なる提案であり、提案には一切の効力がない
[設計]これは ソルバー記事 で定めたシーム契約そのもので、今は1行のコードで強制されている。ノードの重要度がスコアに掛け算されるのは weight_signed がtrueのときだけ。未署名なら乗数はちょうど1。人間が入力する値は0〜1で、0.5が標準値。その係数はその値を0.5で割ったもので、計算が目視で検算できる。出力には未署名ノードがすべて明示される。未署名の重みをオプティマイザに渡すのは、推測がそのまま権限に化ける典型例であり、これは注意喚起で防げる話ではなく、構造で遮断すべき問題だ。
ルール4.この計器は現実を取り繕わない
[設計]オッズは必要な進捗速度と実際の速度から計算し、2〜98%の範囲に制限する。99.5%といった数字は絶対に出さない。数値指標が未設定のトラックは null と「まだ測定不可」と表示し、架空の数値は一切作らない。計画中ノードは「立ち上げ推奨」としか表示されない。これらはすべて、普通のダッシュボードなら平然とやることを、意図的に拒否している。
ルール5.自律性には、結果に応じた監督を必ず組み合わせる
[設計]各アクションを、その結果の重さに応じて整理する。動きの再計算はいつでも巻き戻せるので、ソルバーが毎回自動で行う。重みの提案は署名されるまで何も変わらないので、エージェントが単独で進める。グラフの編集(依存関係・マイルストーン・ステータス)は元に戻せるが影響が大きいため、プレビューしてから確定する。重みや指標への署名は、オプティマイザの動きを数週間変えるため、人間だけが行う。カードの再採点は絶対に許されない。なぜなら、評価は独立した採点者のアウトプットであり、自己採点には意味がないからだ。この最後の拒否にはステアリングエージェントに専用のエラーメッセージがあり、設計上もっとも誇りに思う一行だ。
ルール6.トリップワイヤーだけが人間に主導権を戻す唯一の経路
[設計]ソルバーは割り当てを再計算するが、問題設定自体は絶対に書き換えない。唯一、トリップワイヤーが発火したときだけ人間に戻る。トリップワイヤーはデータであり、「名前付きの前提」「機械で判定できる条件」「ストラテジストに主導権を戻す」という三点セットで構成される。現状は三種類:N日経ってもゼロのリーディング指標、14日間カードが出ていないマイルストーン付きトラック、オッズが誠実性の下限に張り付いた場合。健康検査官は料理しない。検査官はチケットを書き、シェフがメニューを書き直す。
ルール7.振る舞いはコードであり、レビューは失敗しうる
[設計]目的・トリップワイヤー・重み・指標はすべてバージョン管理下のJSONファイルに記録される。エージェントの編集語彙は型付きユニオン+テストファイルで定義されている。レビューの頻度はワークフローで管理され、実行時にプルリクエストを開き、失敗時にはイシューを立てる。Dhanorkarらの用語で言えば、これは基盤に組み込まれた事前制御と事後レビューであり、人間の監督負荷は例外パスであってデフォルトではない。
実例:32日目の運用ボード
[MEASURED]2026年8月4日、計画が始まった。3本の軸は、90日で100万ドルの収益目標、自己改善型エージェントシステムの研究(品質管理システムへの応用を含む)、そしてリレーション(毎日の内省、週1回の弟子訓練、月1回のトーク)だ。プロジェクトノードは16個あり、提案された重要度は0.5〜1。トリップワイヤは4本、事前に登録済み。エージェントが提案したリーディングメトリックは3つで、いずれも「決定が必要」と注記されている。どのオファーを最初に価格設定するか、研究ベットがリーダーボード提出かどうか、既存コホートが初回コホートかどうか、という判断が明記されている。
32日目、ソルバーの出力はこうだ。財務の達成確率は2%、つまり下限。理由は、マイルストーン達成に1日約17,500ドルが必要なのに、実際の進捗はゼロだから。研究とリレーションの達成確率はnull「未測定」。なぜなら、どのメトリックにも署名がなかったからだ。4本すべてのトリップワイヤが作動した。収益メトリックは14日経ってもゼロのまま、研究メトリックは未測定、リレーションは57日後にマイルストーンがあるのに動きがなく、確率も下限。16ノード中13ノードには、署名されればソルバーに影響する重みが付いているが、どれも未署名のままだ。
センサーの読みは本番レジャーから取得した。レポートカードは211枚、そのうち37枚が計画開始後に提出されている。最新は8月30日付。37枚すべてが財務トラックのノードに紐づいていた。研究・リレーションのトラックはこの1ヶ月でカードがゼロ。まさにコールドトラック用トリップワイヤが作動した条件だ。キッチンで動いていたのは一つの持ち場だけ。インスペクターは4枚のチケットを書いたが、全体を監督する立場の人間は誰も目を通さなかった。
訂正:2026-09-07。 上記の初稿では「最新のカードは8月4日付で、0日目でフィードが止まった」と記載していた。これは私のノートPCから見た状態で、プライベートレジャーは読めなかった。一方、本番ボードは読めるので、今表示されている数字が正しい。見出しの「署名ゼロ・トリップワイヤ4本作動」という事実は変わらない。誤りは消さずに残す。なぜなら、このシリーズのルールは「計器も著者も粉飾しない」だからだ。
これが示すことと、示さないこと。ソルバーが間違っている証拠にはならない。出力された数字は、与えられたデータを正直に反映している。ただし、設計の主張を最も容赦ない形で裏付けている:「監督者の席」は、座り続けて初めて維持できるポジションである。Mitchell, Ghosh, Passiは8月にこの失敗パターンを予見した。ボードは9月にそれを記録した。私は署名ボタンを用意したが、32日間一度も押さなかった。これほど高くつく論文の実証はない。
[OPEN]解決策はまだ決まっていない。候補は2つ、それぞれに検証条件がある。これはエピソード5の課題だ。1つは「署名」をページが最初に求める(最上部に配置し、トレイの下に隠さない)こと。もう1つは「沈黙するセンサー」を許さないこと(7日間カードが出なければ、それ自体がトリップワイヤ作動とみなす)。これらを導入して1ヶ月後も署名ゼロなら、問題はインターフェースではない。
30分で作れる:設計契約
私のコードは不要だ。必要なのは「構造」だ。長期目標がいくつか、プロジェクトが数本、エビデンスとなる記録があれば、どんな分野でも応用できる。
INPUTS
  tracks[]     : {id, milestones[{days, target?}], leading_metric{name, current, signed}}
  nodes[]      : {id, tracks[], weight 0..1, weight_signed, deps[], status planned|active}
  cards[]      : {repo, created_at, key_results[{text, score}]}   # the sensor
  tripwires[]  : {id, type, track, params, assumption, action}
OUTPUTS
  moves[k]     : {id, score, why, next}     with method ∈ {bilp, bilp-nocoverage, greedy-fallback}
  status[]     : {track, odds ∈ [0.02,0.98] | null, to_raise}
  tripwires[]  : {id, fired, why}
INVARIANTS (the tests you write first)
  unsigned weight ⇒ multiplier == 1          # no signature, no coefficient
  no metric      ⇒ odds == null              # never an invented number
  every track with a milestone and a candidate gets ≥1 move, or the method says it could not
  the agent can propose, edit-with-confirm, report; it can never set weight_signed or move a grade
STOP RULE
  a fired tripwire stops the allocation loop and asks a human to re-write the objective
CI THRESHOLD
  all invariants pass; a selftest re-introduces each violation and proves the gate exits 1
DELIBERATELY MISSING
  any forecast beyond observed velocity; any autonomous signature; any re-grade
テストから呼び出せるソルバーを選ぶ(PuLP+CBCや、このボードが使うJavaScriptのLPパッケージなど)。スコア計算は純粋関数で。人間の数字はバージョン管理下のファイルに置き、係数は目で割り算を確認できる形にする。
同じ構造、5つの出口
| 読者 | このエピソードが委ねる判断 | やるべきアクション |
|---|---|---|
| 学生 | 限られた予算配分には「探索」ではなく「最適化」の視点が本質 | 自分の1週間で30分契約を再実装し、まず未署名重みテストを通す |
| エンジニア | オーバーサイトは「インターフェース契約」であり、単なるレビュー会議ではない | エージェントシステムで権限を与えるフィールドを特定し、それを人間専用に設定せよ。さらに、すべてのフォールバックには明示的なラベルを付けること。 |
| 創業者 | 2パーセントと表示する計器は、「すべて順調」とだけ示すダッシュボードよりも価値がある。 | 今週は各トラックで主要な指標に1つ署名し、その隣に「この数値が誤りなら何が間違っているか」を明記せよ。 |
| 経営層 | 自律性はチームの熱意ではなく、行動の結果に応じて与えるべきだ。 | エージェントの行動を「やり直せるかどうか」で分類し、取り消しのきかないものは必ず署名を経由させよ。 |
| 投資家 | 創業者自身の計器が自分に不利な結果を正直に報告するなら、その計器は信頼に値する。 | ロードマップではなく、トリップワイヤーの記録を見せてもらうこと。 |
パターン・アンチパターン・仕組み
パターン まず署名、それから重み付け。数値を表示する前に範囲を制限。手法には必ず名前をつける。前提は事前登録し、コードで自動チェック。確認画面を挟み、最終決定は明示的に。レビューは失敗も明確に見える形で。
アンチパターン 署名されていない重みからオッズを計算するダッシュボード。画面外に追いやられる提案の山。すべての操作を機械的に承認し続ける「ループ内の人間」。3つのトラックのうち2つでセンサーが沈黙しても誰も気づかない――まさに私がやってしまった失敗だ。
仕組み 権限は署名によってのみ下流へ流れ、証拠はセンサーによってのみ上流へ上がる。両者は、入力が署名され手法が明示された監査可能なソルバーで交差する。
この設計の根本原理を一文で。 エージェントが動かすロードマップが誠実でいられるのは、「権限を与える行為」だけは機械に任せない限り、である。
確認テスト
以下の3問すべてに即答できれば、この回は卒業だ。
- 署名されていない重みの乗数はいくつか、またその理由は?(正確に1。署名しなければ何も変わらないようにするため)
- ソルバーが人間に権限を戻す唯一の経路は何か。(トリップワイヤが発動した場合)
- 32日目、ボードの読み取り値のうち、設計上の不備だったものと、運用者としての私自身のミスだったものはどれか。
現実ミッション
まずは自分の課題から。シリーズの決まりとして「各エピソードで必ずボードかデータを動かす」ことになっている。次回の週次レビューまでに、私は財務トラックの主要指標に署名し、その検証条件も明記する──3週連続で12%未満の進捗なら、努力ではなくオファー設定が間違っているとみなす。エピソード5で、その実行結果を報告する。
あなたも同じく。自分が「監督」している対象から、権限を与えているフィールドを一つ特定してみてほしい。そのフィールドを機械が書き換えられるなら、あなたは本質的に監督者ではなく、単なる飾りに過ぎない。
このあと読むべき記事
『The Visionboard』第1話。主張には定義・設計・証拠・測定・未解決問題のタグが付く。キッチンの比喩は主張の導入には使うが、証拠にはしない。シリーズの出典やライブ測定値はリポジトリ内のdocs/plans/2026-09-06-visionboard-research-dossier.mdに記録されており、記事はそのファイルにあるものだけを引用できる。
参考文献
- Paul Wu『Life GPS』― リポジトリ github.com/wjlgatech/life_GPS(2019年4月25日にRで作成、2026年7月6日にPythonでリライト)。2019年のMedium記事はREADMEからリンクされているが、Mediumはブラウザでのみ閲覧可能。2026年9月6日検証。
- Benjamin Franklin『The Autobiography of Benjamin Franklin第2部 — 13の美徳と週間チャート。パブリックドメイン、Project Gutenberg #20203.
- Peter F. Drucker『The Practice of Management』Harper、1954年 — 目標管理と自己統制について。
- Thomas B. Sheridan、William L. Verplank『Human and Computer Control of Undersea Teleoperators』MIT Man-Machine Systems Laboratory、1978年 — オートメーション10段階モデル。
- J. Richalet、A. Rault、J. L. Testud、J. Papon「Model predictive heuristic control: Applications to industrial processes」、Automatica 14(5)、1978年;C. R. Cutler、B. L. Ramaker「Dynamic matrix control — a computer control algorithm」、Joint Automatic Control Conference、1980年。
- Edwin A. Locke、Gary P. Latham『A Theory of Goal Setting and Task Performance』Prentice Hall、1990年。
- Andrew S. Grove『High Output Management』1983年;John Doerr『Measure What Matters』Portfolio、2018年。
- Ben Shneiderman「Human-Centered Artificial Intelligence: Reliable, Safe & Trustworthy」、International Journal of Human–Computer Interaction, 2020; arXiv:2002.04087.
- Anthropic『Building Effective Agents、2024年12月。anthropic.com/engineering/building-effective-agents.
- OpenAI、A practical guide to building agents, 2025. PDF.
- AWS Well-Architected Framework、Agentic AI Lens — 設計原則. docs.aws.amazon.com。原文引用。2026-09-05取得。
- Susanne Gaubeほか19名「Keeping an Eye on AI: A Framework for Effective Human Oversight of AI Systems」、arXiv:2605.16278、2026-04-09投稿。2026-09-05取得。
- Shipi Dhanorkar、Samir Passi、Mihaela Vorvoreanu「Human oversight of agentic systems in practice: Examining the oversight work, challenges, and heuristics of developers using software agents」、arXiv:2606.05391、2026-06-03投稿。原文引用。2026-09-05取得。
- Margaret Mitchell、Avijit Ghosh、Samir Passi「AI Agents Push Humans Out of the Loop」、arXiv:2608.23642、v1 2026-08-24、v2 2026-09-02。原文引用。2026-09-05取得。
- Sayash Kapoor、Benedikt Stroebl、Zachary S. Siegel、Nitya Nadgir、Arvind Narayanan「AI Agents That Matter」、arXiv:2407.01502、2024年 — エージェント評価はコストと精度の両立が必須。
- EU人工知能法、第14条 — 人による監督; 施行スケジュール:附属書IIIのハイリスク義務は2027年12月2日から施行される。2026-09-05取得。
- 本リポジトリ:
lib/gps.mjs(スコア計算、BILPによる選択、オッズの下限・上限制約、トリップワイヤー)packages/core/src/goal-edits.ts(エージェントの型付き編集語彙)components/VisionboardAgent.tsx(プレビュー→確認、再グレード拒否)content/goals.json(目標設定、32日目時点の状態).github/workflows/visionboard-review.yml(失敗することもあるレビュー)。2026-09-05、コミット済みデータを本番ソルバーで計測。