AI-Native 시리즈 · The Visionboard
Life GPS, 2019 → 2026: 최초의 플래너가 옳았던 점, 그것을 무너뜨린 원인, 그리고 AI 네이티브 리빌드가 더하는 세 가지 장기
1분 요약 — 이 글을 읽고 얻어갈 것
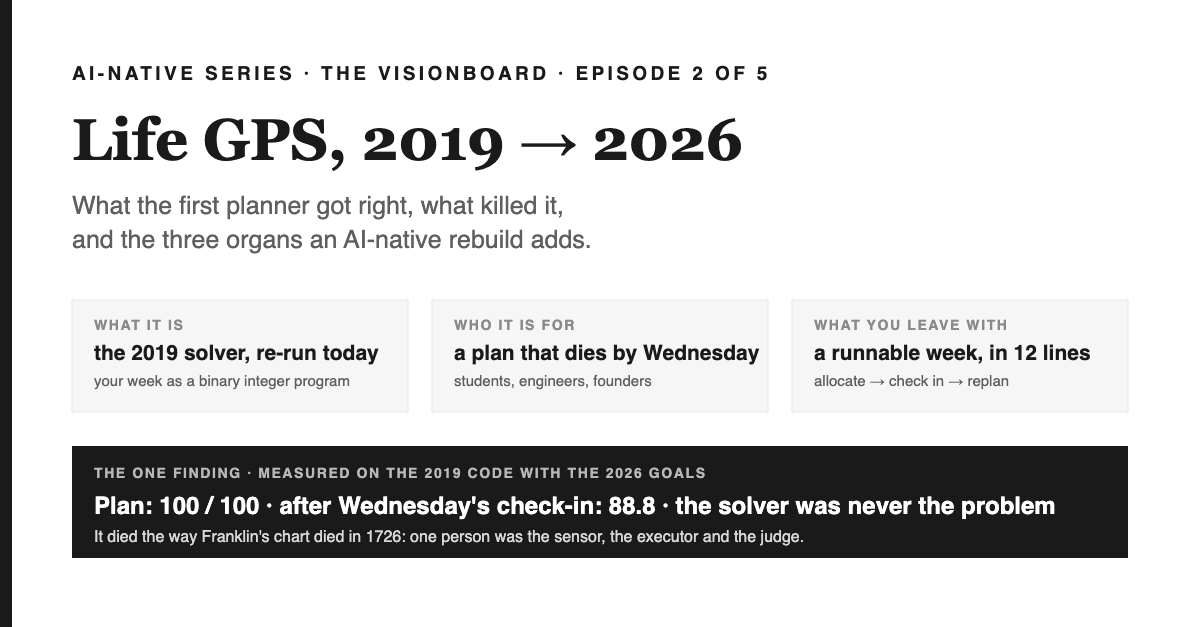
이것이 무엇인가. 이 글은 기원의 에피소드다. Life GPS는 2019년 4월 내가 R로 만든 플래너였다. 가중치, 하한, 상한이 지정된 작업을 입력하면, 한 주를 이진 정수 최적화 문제로 모델링한다. 화요일에 계획이 틀어지면 이미 지난 시간은 고정하고, 남은 기간만 다시 최적화한다. 오늘 그 코드를 2026년 목표에 그대로 다시 실행해보고, 잘 작동했던 시스템이 왜 버려졌는지 스스로 물었다.
왜 중요한가. 수요일에 이미 무너진 계획을 세워본 적이 있다면, 여기서의 진단은 당신에게도 적용된다. 플래너는 정확했지만 루프는 여전히 멈췄다. 한 사람이 센서이자 실행자, 그리고 판사 역할까지 모두 맡았기 때문이다. Franklin 역시 1726년에 같은 한계에 부딪혔다. 엔지니어라면, 이 에피소드는 AI 네이티브 리빌드가 반드시 공급해야 할 세 가지 입력과, 절대 자동화해서는 안 될 하나를 명확히 보여준다.
당신이 할 수 있는 것.아래 12줄짜리 예시 코드(공개, MIT 라이선스)로 당신의 한 주를 직접 실행해보라. 그리고 세 가지 장기 중 어느 것을 아직도 손으로 돌리고 있는지 점검하라. 바로 그것이 당신의 루프를 멈추게 할 것이다.
The Visionboard — 시리즈 줄기
- Visionboard: 인간이 루프 바깥에서 감독하는 구조로 다시 설계한 Life GPS 1화
- Life GPS, 2019 → 2026: 첫 번째 플래너가 옳았던 점과 그것을 무너뜨린 원인 이번 화
- 한 사람을 위한 Life GPS: 일일 디렉터의 행위와 에이전트가 넘을 수 없는 경계 3화
- 소규모 팀을 위한 Life GPS: 사람 아닌 역할, 제약으로서의 부하 4화
- Visionboard 점수표: 무엇이 변했고, 무엇이 그대로였으며, 반증 조건이 붙은 세 가지 미래 5화
Life GPS가 무엇이었는지, 이 에피소드가 누구를 위한 것인지, 그리고 그 기원이 왜 중요한지
이 시리즈의 모든 설계는 하나의 작은 프로그램에서 출발한다. Visionboard의 에이전트, 트립와이어, 서명이 왜 필요한지 이해하려면, 그것들이 처음 붙었던 원형을 직접 보고, 그것이 올바른 이유로 실패하는 장면을 확인해야 한다. 이번 에피소드의 역할이 바로 그것이다. 이것은 역사이자 부검이며, 세 부류의 독자를 위한 글이다: 실제 최적화기가 한 주에 적용되는 모습을 보고 싶은 학생, 정확한 제약 조건을 알고 싶은 엔지니어, 그리고 좋은 시스템이 방치로 무너지는 것을 지켜본 창업자(그 원인에 이름을 붙이고 싶은 이)다.
Life GPS는 2019년 4월에 태어났다. 6년 뒤 나는 그 순간을회사 규모의 글에서 이렇게 묘사했다: 배워야 할 것은 너무 많고 시간은 너무 적어서, 매주 수요일이면 모든 엄격한 주간 계획이 무너졌다. 그래서 나를 고치기 위해 작은 앱을 만들었다. 개념은 자동차 내비게이션이었다. 길을 잘못 들어도 지도를 처음부터 다시 살피지 않고, '지금 위치에서 다음 최선의 경로'를 알려준다. 코드는 R과 Shiny로 작성했고,GitHub에 올려두었다. 그리고Medium 글도 썼다. 2026년 7월에는 두뇌 구조는 그대로 둔 채 파이썬으로 포팅했다. 폼(form)이 아니라 라이브러리와 API로 쓰기 위해서였다.
이번 에피소드가 입증해야 할 주장은 다음과 같다:2019년 프로그램은 정확하게 동작했으나, 정확성만으로는 충분하지 않았다.먼저 그림, 그 다음 증명, 마지막으로 부검이다.
한 장면: 아주 훌륭한 장보기 리스트로 혼자 요리하기
요리의 사다리에서 가장 아래 단계는 바로 자신을 위해 요리하는 것이다. 이번 주에 중요한 것이 무엇인지(단백질, 초록색 채소, 한 가지 간식), 각각을 얼마나 준비할지(채소가 들어간 저녁은 최소 세 번, 디저트는 최대 한 번) 스스로 정한다. 장은 한 번만 본다. 그리고 화요일이 온다. 집에 늦게 들어오고, 닭고기는 조리되지 않은 채 남는다. 그러면 수요일의 계획은 이미 어긋난다. 좋은 요리사는 한 주 전체를 내던지지 않는다. 냉장고에 아직 남아 있는 재료를 확인하고, 남은 식사를 다시 계획한다.
Life GPS는 바로 그 요리사의 장보기 리스트를 최적화 문제로 구현한 것이다. 이 시스템의 진짜 영리한 점은 '다시 계획하기'다. 구조는 직접적으로 대응한다.
| 혼자 요리하기 | Life GPS 핸들(2019 R, 2026 Python) |
|---|---|
| 이번 주에 중요한 것과 그 양 | a Task 와 함께 weight, min_hours, max_hours, 선택 사항 min_daily / max_daily / deadline_hour |
| 이번 주의 식사 시간 슬롯 | 시간별 슬롯; 결정 변수x[slot, task] ∈ {0, 1} |
| 냉장고를 가장 중요한 것으로 채우기 | Σ(작업에 쓴 시간 ÷ 최대 시간) × 가중치로 환산 — 완벽한 한 주는 100점을 기록한다 |
| 한 시간 슬롯에 저녁 두 끼를 요리할 수는 없다 | 제약 C3: 한 시간 슬롯당 최대 한 작업 |
| 채소 저녁 세 번 이상, 디저트 한 번 이하 | C1/C2: 작업별 주간 하한/상한; C6/C7: 일일 하한/상한 |
| 화요일이 왔다; 냉장고 상황에서 다시 계획한다 | replan(): 이미 보낸 시간은 고정하고, 모든 예산에서 그만큼 차감하며, 마감일을 조정하고, 남은 날만 다시 최적화한다 — 모델 예측 제어 |
| "이번 주는 어떻게 됐나?" | 만족도(0~100점)와 작업별 달성률 |
증명: 2019년의 브레인을 2026년 목표에 적용한 결과
life_GPS 저장소(PuLP + CBC, 2019년 함수의 충실한 포트)lpSolve function) on 2026-09-06. 단 한 번 실행, 결정적이며 연구 목적은 아니다.[MEASURED]나는 2026년의 세 트랙을 2019년 프로그램이 요구하는 형식에 맞춰 작성했다. 수익 트랙(하나의 오퍼 가격 책정 및 판매, 최소 10시간, 최대 20시간, 하루 5시간 초과 불가), 연구 트랙(자기개선 에이전트형 시스템 작업과 품질관리 적용, 8~15시간), 하나님과 가족, 동료와 동행하는 일일 저널(매일 정확히 1시간), 주간 일대일 제자훈련 1시간, 신앙과 일에 관한 글, 월례 모임 발표 준비. 가중치는 R이 받던 대로 10에서 5까지 내림차순으로 부여했다.
from life_gps import allocate, replan, PlanRequest, Task, CheckIn, RealizedTask

req = PlanRequest(days=5, hours_per_day=10, tasks=[
    Task(name="Revenue: price + sell one offer", weight=10, min_hours=10, max_hours=20, max_daily=5),
    Task(name="Research: RSI-os / QMS-os",       weight=8,  min_hours=8,  max_hours=15, max_daily=4),
    Task(name="Daily journal",                   weight=9,  min_hours=5,  max_hours=5,  min_daily=1, max_daily=1),
    Task(name="Weekly 1:1 discipleship",         weight=7,  min_hours=1,  max_hours=2,  max_daily=2),
    Task(name="Faith & work article",            weight=6,  min_hours=2,  max_hours=4,  max_daily=2),
    Task(name="Prep monthly fellowship talk",    weight=5,  min_hours=1,  max_hours=2,  max_daily=1),
])
plan = allocate(req)                     # score 100.0 — every task at its cap
up = replan(CheckIn(request=req, days_elapsed=2, realized=[
    RealizedTask(task="Revenue: price + sell one offer", hours_done=3),
    RealizedTask(task="Research: RSI-os / QMS-os", hours_done=2),
    RealizedTask(task="Daily journal", hours_done=2),
    RealizedTask(task="Weekly 1:1 discipleship", hours_done=1)]))
# up.score == 88.8 — "Re-solved the remaining 3 day(s). Frozen past: Revenue 3h, Research 2h, Journal 2h, 1:1 1h."
솔버는 50개의 슬롯을 모두 채우고 각 상한까지 정확히 배분했다. 수익 20/20, 연구 15/15, 저널 5/5, 나머지 과제들도 모두 최대치. 점수는 100. 이어서 현실적인 수요일 상황을 입력했다. 이틀은 이미 지나갔고, 수익 작업은 10시간 대신 3시간, 연구는 2시간, 저널은 그대로 유지. 솔버는 이미 소진된 시간을 고정하고 각 예산에서 차감한 뒤, 남은 3일만 다시 최적화했다. 점수는 88.8, 고정된 내역을 명확히 알려주는 메시지와 함께였다. 가장 뒤처진 수익 과제가 남은 슬롯 대부분을 차지했다. 7년 전에 작성된 정수 최적화 프로그램이 내비게이션의 재경로처럼 동작한 셈이다.
[DEF]여기서 정확히 정의해야 할 두 가지가 있다. brain은 이진 정수 선형 프로그램이다. 변수는 {0, 1}, 목적함수와 제약조건은 모두 선형이며, CBC에서 분기 한정법으로 정확하게 최적화된다. trick은 리시딩-호라이즌 제어다. 매 체크인마다 현재 상태에서 남은 기간만 다시 최적화한다. 산업 공정 제어 분야에서는 1970년대 후반부터 이 방식을 사용해왔다(Richalet et al. 1978; Cutler and Ramaker 1980). 그래서 회사 규모의 글에서는 이 루프를 "the same MPC loop its robots use"(번역: 그 회사의 로봇이 사용하는 것과 동일한 MPC 루프)라고 부른다. Life GPS 자체는 새로울 것이 없었다. 단지 그 원리를 한 주간 계획에 적용한 점이 새로웠다.
해부: 프랭클린의 표가 사라진 방식 그대로 사라졌다
[EVIDENCE]내 앱보다 300년 전, Benjamin Franklin은 동일한 루프를 종이로 구현했다. 그의 Autobiography 2부에서 그는 덕목마다 한 쪽씩 있는 책을 이렇게 설명한다: "I ruled each page with red ink so as to have seven columns, one for each day of the week, marking each column with a letter for the day."(번역: 나는 각 쪽을 빨간 잉크로 줄을 그어 일주일의 각 요일마다 칸을 만들고, 각 칸에 요일의 머리글자를 적었다.) 잘못이 있을 때마다 검은 점을 찍었다. 각 덕목에 일주일씩 엄격히 집중했고, 한 코스에 13주, 1년에 4코스였다. 효과가 있었으나, 결국에는 지속되지 못했다: "I went through one course only in a year, and afterwards only one in several years, till at length I omitted them entirely, being employ'd in voyages at sea and divers engagements in business rendering my attendance to them very difficult."(번역: 나는 1년에 한 코스만 했고, 그 후에는 몇 년에 한 번만 하다가, 결국 완전히 그만두었다. 바다로 항해를 떠나거나 여러 사업에 종사하느라 그 일에 신경 쓸 수 없었기 때문이다.)
여기서 읽어야 할 것은 감정이 아니라 구조다. 프랭클린의 루프에는 설계된 격자, 매일 저녁의 센서, 하루 종일의 실행자, 밤마다의 판사가 있었다. 이 모든 역할을 프랭클린 혼자 맡았다. 루프의 처리량은 한 사람의 주의력에 의해 제한됐고, 그의 주의가 바다로 떠나자 루프도 함께 사라졌다.
[EVIDENCE]Life GPS 역시 같은 방식으로 무너졌다. 내가 8월에 직접 해부 기록을 남겼기에 구체적으로 말할 수 있다. 세 가지 입력 피드 모두 수작업이었다. weights: "Learning = 10, Play = 6," 순전히 직감에 따라 한 번 입력하고 다시는 손대지 않았다. tasks and rules: 표는 매주 다시 입력해야 했고, 항상 정보가 낡았다. 피드백: 하루에 두 번 직접 점수를 매겼다. 8월 기사에서는 다섯 단어로 이렇게 썼다: "A chore, so I stopped."(번역: 귀찮은 일이라 그만두었다.) 내비게이션은 제대로 작동했지만, 운전자가 더 이상 방향을 보고하지 않았다.
Locke와 Latham의 목표 설정 이론, 즉 지난 30년간 이 분야를 떠받친 연구는 보통 이렇게 인용된다: 구체적이고 어려운 목표가 "최선을 다하라"보다 낫다. 플래너에게 중요한 조항은 그 효과가 유지되는 조건이다. 즉, 진행 상황에 대한 피드백이 제공될 때이다. Life GPS에는 내가 직접 입력하지 않으면 피드백이 없었다. Franklin 역시 붉은 잉크 책 앞에 앉지 않으면 피드백이 없었다. 두 루프 모두 인간이 지치면 바로 무너졌고, 피드백 없는 구체적이고 어려운 목표는 결국 어려운 목표에 불과하다.
AI-네이티브 리빌드가 더하는 것: 더 똑똑한 두뇌가 아니라, 세 가지 기능
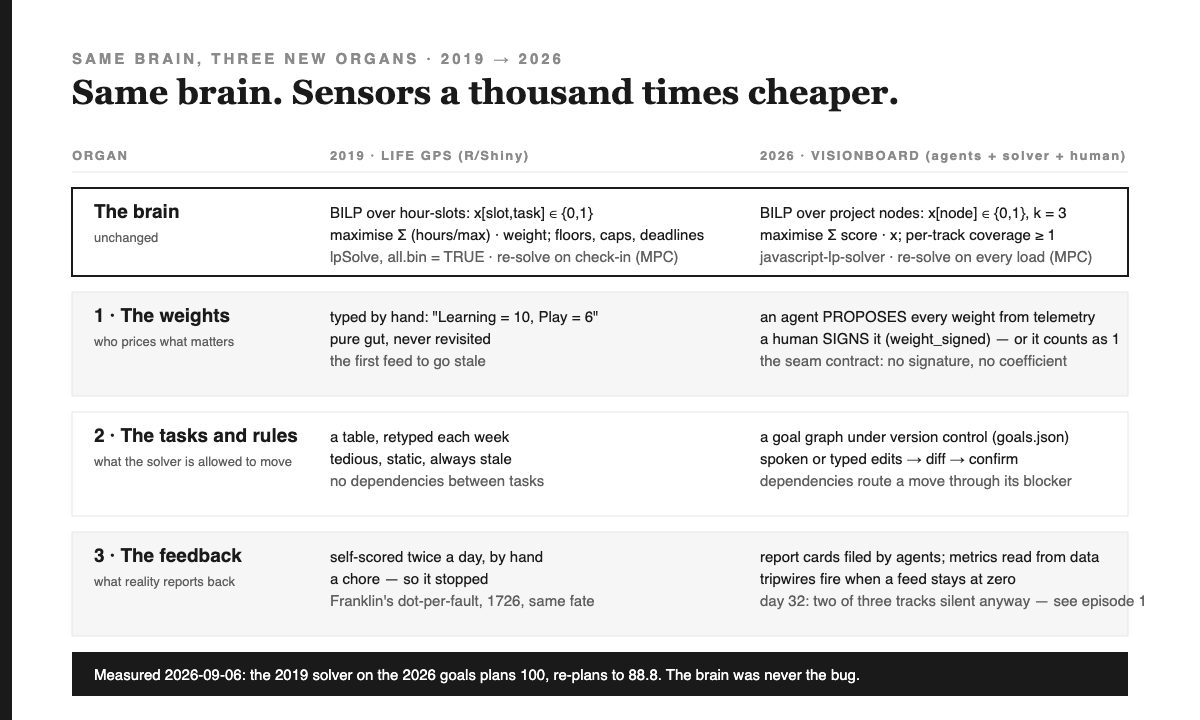
[DESIGN]"AI-네이티브"라는 말을 들으면, 대부분 모델이 솔버를 대체할 거라 기대한다. 그래서는 안 된다. 언어 모델에 같은 계획을 두 번 요청하면 서로 다른, 제약을 위반하는 답이 나온다. 이것이 solver article과 2024~2025년 인용 연구의 결론이다. 두뇌는 여전히 솔버다. 모델이 잘하는 것은 인간이 손수 입력하던 세 가지 입력값(feed)이다.
기능 1, 가중치. 2026년에는 에이전트가 텔레메트리를 읽고 각 노드의 중요도를 제안한다. 서명 트레이에서 사람이 승인하거나, 아니면 가중치는 정확히 1로 처리된다. 이 기능만큼은 인간이 직접 맡으며, 에피소드 1에서는 인간이 나타나지 않으면 무슨 일이 벌어지는지 측정했다: 32일간 서명 0건.
기능 2, 작업과 규칙. 매주 다시 입력하던 표는 버전 관리되는 파일 속 목표 그래프로 바뀌었고, 의존성도 생겼다. 음성으로 수정하면, 차이(diff)를 보고, 확인한다. 노드가 막혀 있으면 그 차단자를 통해 우회한다. 2026년 Python 포트에는 이미 그 씨앗이 있다: intake() — "ship my MVP, meditate daily, five days of eight hours" 같은 문장을 검증된 요청으로 바꿔준다. 폼이 문장으로 진화한 셈이다.
기능 3, 피드백. 실제 작업을 수행한 에이전트가 리포트 카드를 제출한다. 선행 지표는 데이터에서 읽어온다. 그리고 이 기능이 Franklin과 나를 모두 멈추게 한 원인이었기에, 입력값이 0으로 유지되면 트립와이어가 작동한다. 에피소드 1에서는 그 한계도 솔직히 기록했다: 트립와이어는 32일째 정확히 작동했지만, 세 트랙 중 두 개는 한 달 내내 카드가 0장이었다. 아무도 읽지 않는 트립와이어는 Franklin의 책에 아무도 들여다보지 않는 점에 불과하다.
마지막 문장이 바로 2019년에서 2026년으로의 모든 전환을 요약한다. 센서는 천 배나 싸졌다. 판사는 그렇지 않았다. 다음 에피소드는 판사에 관한 이야기다.
30분 만에 만들기: 계약
INPUTS
  tasks[]   : {name, weight, min_hours, max_hours, min_daily?, max_daily?, deadline_hour?}
  horizon   : days × hours_per_day  (slots = days · hours_per_day)
  check-in  : {days_elapsed, realized[{task, hours_done}]}
OUTPUTS
  plan      : schedule[day][hour] → task | "", score 0..100, fulfilment[{task, scheduled, demand, rate}]
  replan    : the same, for the remaining days only, plus a message naming the frozen past
INVARIANTS (tests first)
  one task per slot; every task within [min_hours, max_hours]; daily floors/caps hold
  infeasible ⇒ feasible=false with a message naming what to loosen — never a silent best-effort
  replan never edits the past: scheduled(before check-in) is frozen, budgets are reduced by hours_done
STOP RULE
  a task whose demand is already met leaves the remaining horizon
DELIBERATELY MISSING
  any weight the human did not type; any feedback the human did not type  ← the organs episode 3 supplies
공개 저장소처럼 PuLP와 번들된 CBC 솔버를 사용하라. 이진 변수 50개는 1초도 안 걸려 해결된다. 한 달치 10시간짜리 날들도 여전히 사소하다. 어려운 건 풀이가 아니다. 의도적으로 비워둔 두 줄이 진짜 난관이다.
같은 이야기, 다섯 개의 출구
| 독자 | 이 에피소드가 당신에게 던지는 결정 | 단 하나의 실천 |
|---|---|---|
| 학생 | 한 주는 할당 최적화 문제이며, 정밀한 솔버라면 손쉽게 해결한다 | 아래 12줄 예제 코드를 자신의 한 주에 직접 실행해보라. 제약 하나를 일부러 깨고, 솔버가 내놓는 메시지를 확인하라 |
| 엔지니어 | 모델이 직접 솔버 역할을 하게 두지 말고, 솔버에 입력을 공급하는 역할로 제한하라 | 당신 시스템의 세 가지 입력 경로를 그려보고, 현재 어떤 부분을 사람이 직접 입력하고 있는지 표시하라 |
| 창업자 | 아무리 정확한 도구라도 피드백 입력을 사람이 손으로 돌리면 결국 방치되어 무용지물이 된다 | 이번 주에 피드백 입력 경로 하나를 자동화해, 당신이 없어도 작동하도록 만들어보라 |
| 임원 | "우리에겐 계획이 있다"는 "우리에겐 루프가 있다"와 다르다. 루프에는 사람이 아닌 센서가 반드시 필요하다 | 당신의 최우선 과제에서, 누가 진행 상황 숫자를 입력하며 그 입력이 얼마나 자주 중단되는지 직접 물어보라 |
| 투자자 | 진짜 경쟁력은 두뇌가 아니라, 남들이 아직 연결하지 않은 저렴한 센서에 있다 | 팀이 가장 먼저 자동화한 입력 경로가 무엇이고, 왜 그것부터였는지 물어보라 |
패턴, 반패턴, 그리고 그 작동 원리
패턴. 정확하게 최적화할 것, 현재 상태에서 다시 최적화할 것, 이미 지난 과거는 고정할 것, 고정된 과거를 메시지에 명확히 밝힐 것, 불가능할 때는 어떤 제약을 완화해야 하는지 안내할 것.
반패턴. 언어 모델에게 할당을 맡기는 것, 한 번 입력하고 다시는 손대지 않는 가중치, 사람이 직접 입력하는 피드백 경로, 한 주 전체를 버리고 처음부터 다시 계획하는 것.
작동 원리. 리시딩-호라이즌 최적화는 상태 추정이 항상 최신일 때만 계획을 살아 있게 한다. 그리고 그 상태 추정이 최신인 것은 센서가 지친 인간이 아닐 때뿐이다.
첫 번째 원리, 한 문장으로. 계획은 상태의 함수다. 즉, 센서를 쥔 사람이 계획의 생존 여부를 결정한다.
출구 테스트
replan()이미 지나간 이틀에 대해 무엇을 하는가?(그 이틀을 고정한다; 해당 시간만큼 모든 예산에서 차감한다; 마감일을 조정한다; 남은 부분만 다시 최적화한다)- Life GPS가 사람이 직접 입력해야 했던 세 가지 입력(피드)은 무엇이었는가? 그중 무엇이 시스템을 멈추게 했는가?
- 2026년 리빌드에서 의도적으로 인간에게 남겨둔 장기는 무엇이며, 에피소드 1에서는 그것에 대해 무엇을 측정했는가?
현실 미션
내 경우: 위 예시의 데일리 저널 태스크는 관계 트랙의 센서 역할을 한다. 솔버에서는 하루에 정확히 1시간이고, 바로 사람이 지치면 멈추는 유형의 입력이다. 에피소드 3이 나오기 전, 이 저널은 이사회가 읽을 수 있는 리포트 카드로 전환된다. 그렇게 관계 트랙은 처음으로 null이 아닌 리딩을 받게 된다.
당신의 경우: 한 주를 여섯 Task 줄로 작성하라. 아직 실행하지 말고, 직접 입력한 가중치 각각이 어디서 왔는지 스스로 물어보라. 그 답이 장기 1이며, 다음 에피소드의 주제다.
다음 읽기
The Visionboard의 에피소드 2The Visionboard. 주장들은 정의, 설계 선택, 증거, 측정, 오픈 퀘스천 등으로 분류되어 있다. 2019년 코드는 기억이 아니라 실제로 재실행되었고, 위의 수치는 그 실행에서 나와 리포지토리의 연구 도시에 기록되어 있다.docs/plans/.
참고문헌
- Paul Wu, Life GPS, github.com/wjlgatech/life_GPS — 2019-04-25 생성(R/Shiny; 함수
DaysOfFulfillment001inmakingHistory_functions.R); 2026-07-06 Python 포트 푸시(life_gps/allocator.py,engine.py,intake.py). MIT. 위 수치는 2026-09-06 실행 결과. - Paul Wu, Life GPS — 변화에 따라 적응하고 당신의 하루를 우선순위로 재배치하는 스마트 플래너, Medium, 2019. 브라우저에서만 제공(Cloudflare가 fetcher 차단); 저장소 README에서 링크.
- Benjamin Franklin, The Autobiography of Benjamin Franklin, Part Two, "Plan for Attaining Moral Perfection" 절. 퍼블릭 도메인; Project Gutenberg #20203. 두 인용문 모두 2026-09-06에 Gutenberg 원문과 대조하여 원문 일치 확인.
- J. Richalet, A. Rault, J. L. Testud, J. Papon, "Model predictive heuristic control: Applications to industrial processes," Automatica 14(5), 1978; C. R. Cutler and B. L. Ramaker, "Dynamic matrix control — a computer control algorithm," Joint Automatic Control Conference, 1980.
- Edwin A. Locke and Gary P. Latham, A Theory of Goal Setting and Task Performance, Prentice Hall, 1990 — 피드백 조건.
- Paul Wu, I Built My Company's Brain in 2019 and Mistook It for a To-Do List, 2026-08 — 위에서 인용된 세 개의 고갈된 피드.
- Paul Wu, 문제는 모델이 작성하고, 답은 솔버가 서명한다., 2026-08-04 — LLM-Modulo, OptiMUS, 그리고 seam 계약.
- Paul Wu, The Visionboard, 에피소드 1, 2026-09-06 — 본문 전반에 인용된 32일차 측정.