AI-Native 시리즈 · The Visionboard
한 사람을 위한 Life GPS: 10분 디렉터의 행위, 오직 당신만 할 수 있는 네 가지, 그리고 판단력을 녹슬지 않게 하는 프로토콜
1분 요약 — 당신이 얻어갈 핵심
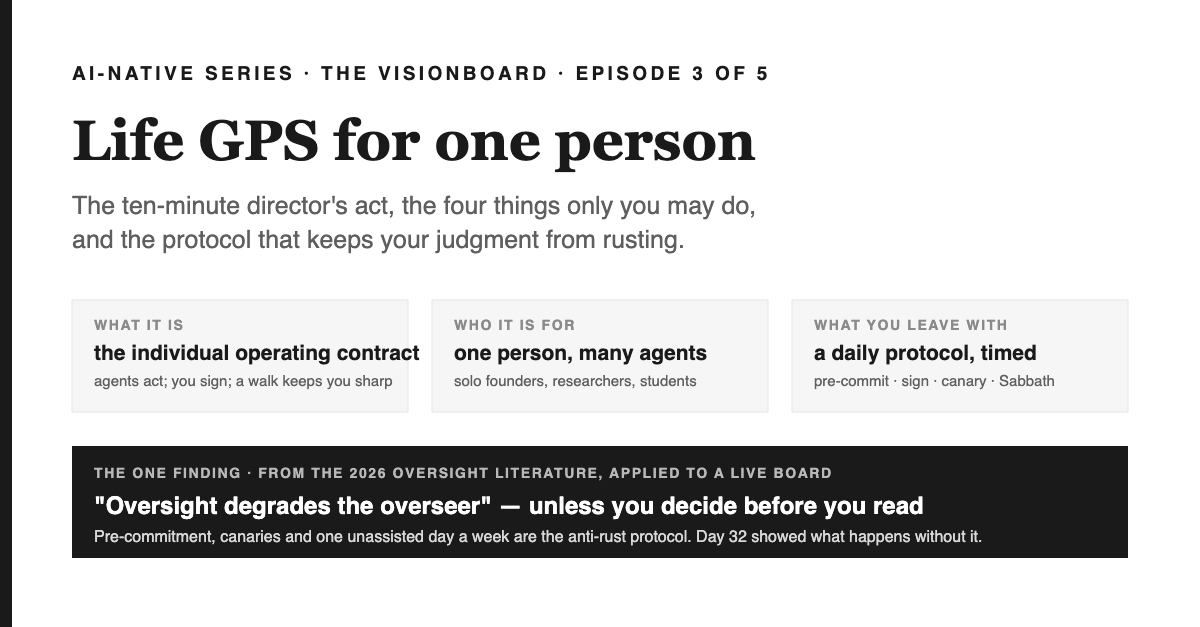
무엇인가.에이전트가 루프에 들어간 Life GPS를 한 사람이 운영할 때의 계약서다. 에이전트가 혼자 할 수 있는 일, 당신의 확인이 필요한 일, 오직 당신만 할 수 있는 일, 그리고 당신이 루프 위에 머물도록(장식이 되지 않도록) 하루 10분 정도로 제한된 일일 프로토콜이 구분된다. 이 설계는 Visionboard의 코드와, 에이전트에 대한 인간 감독에 관한 2026년의 세 논문에 기반한다.
왜 중요한가.최신 연구에 따르면 루프 위의 위치는 결코 안정적이지 않다. 에이전트를 감독하는 그 행위 자체가 감독에 필요한 판단력을 점차 약화시킨다. 에피소드 1에서는 내 보드에서 그 약화가 첫 달에 어떻게 측정되는지 보여주었다. 1인 창업자나 연구자에게 이것은 시스템이 조용히 당신을 움직이는 것과, 여전히 당신이 직접 조종하는 것의 차이다. 엔지니어에게는 인간 전용 필드를 가진 bounded autonomy의 실제 사례다.
당신이 할 수 있는 것.이번 주에 네 가지 프로토콜을 도입할 것: 읽기 전에 먼저 결정하고, 하루에 하나의 제안에 서명하며, 일주일에 한 번 정답이 정해진 카나리아 테스트를 직접 실행하고, 일주일에 하루는 에이전트 없이 보낸다. 그리고 오늘 밤의 저널을 아래 12줄 스크립트로 리포트 카드로 제출해, 관계 트랙이 센서 역할을 하게 한다.
The Visionboard — 시리즈 줄기
- Visionboard: 인간이 루프 바깥에서 감독하는 구조로 다시 설계한 Life GPS 1화
- Life GPS, 2019 → 2026: 첫 번째 플래너가 옳았던 점과 그것을 무너뜨린 원인 2화
- 한 사람을 위한 Life GPS: 일일 디렉터의 행위와 에이전트가 넘을 수 없는 경계 이번 화
- 소규모 팀을 위한 Life GPS: 사람 아닌 역할, 제약으로서의 부하 4화
- Visionboard 점수표: 무엇이 변했고, 무엇이 그대로였으며, 반증 조건이 붙은 세 가지 미래 5화
한 사람을 위한 Life GPS란 무엇이며, 누구를 위한 것이고, 왜 '루프 위의 인간'에 프로토콜이 필요한가
에피소드 1에서는 설계를 제시했다: 솔버가 최적의 다음 행동을 고르고, 에이전트가 제안·실행·보고하며, 인간이 서명한다. 에피소드 2에서는 기원과 해부를 다뤘다: 2019년 플래너는 옳았으나, 한 사람이 센서이자 실행자이자 심판이었기에 무너졌다. 이번 에피소드는 이 둘이 개인에게 남긴 질문에 답한다:이제 에이전트가 감지와 실행을 맡는다면, 그 한 인간은 매일 구체적으로 무엇을 해야 하며, 어떻게 그 역량을 녹슬지 않게 할 수 있을까?
답은 원칙이 아니라 프로토콜이어야 한다. 이미 원칙은 실패했다. Visionboard에는 첫날부터 서명 버튼이 있었지만, 나는 32일 동안 누르지 않았다. 그 이유는 게으름이 아니거나, 단지 그것만은 아니다. 2026년의 세 논문은 세 방향에서 같은 말을 한다: 자율 시스템을 감독하는 것은 직접 작업하는 것과 인지적으로 다르며, 작동하려면 특정 전제조건이 필요하고, 설계가 이를 상쇄하지 않으면 시간이 지날수록 감독자의 판단력이 약해진다. 그래서 개인 설계는 본질적으로 인간을 위한 설계이고, 이번 에피소드가 바로 그것이다.
이것은 에이전트가 실제로 일을 해주는 솔로 창업자, 독립 연구자, 학생, 그리고 그 도구를 만드는 엔지니어를 위한 것이다. 아직 팀을 위한 것은 아니다. 그건 에피소드 4의 주제이고, 그 차이는 표면적으로 보이는 것보다 훨씬 크다.
한 장의 그림: 매일의 산책
나는 이 모든 것보다 더 오래된 루틴이 있다. 매일 산책하며 하나님께 그날, 가족, 함께 일하는 사람들에 대해 이야기한다. 이는 할 일 목록이 아니라 대화다. 이 루틴이 작동하는 데에는 세 가지 속성이 있다. 나는 무엇도 읽기 전에 먼저 말한다. 내게 주어지는 질문은 '무엇을 할 것인가'가 아니라 '무엇이 내 생각을 바꿀 것인가'이다. 그리고 그날이 잘 풀렸든 아니든 이 대화는 항상 있다.
이 루틴이 바로 개인 Life GPS의 그림이며, 나는 이 비유를 실제로 적용한다.
| 산책 | 한 사람을 위한 Life GPS — 그 핸들 | 문헌 속 근거 |
|---|---|---|
| 나는 무엇도 읽기 전에 먼저 말한다 | 사전 결심: 각 트랙별로 내가 생각하는 최선의 다음 행동을 먼저 적고, 그 다음에 연다 resolveMoves() | Mitchell, Ghosh & Passi 2026, "pre-commitment mechanisms" |
| "무엇이 내 생각을 바꿀 수 있을까?"라는 질문 | 솔버의 답을 읽기 전에 추론 탐색 질문에 답하고, 만약 의견이 다르면 그 불일치를 기록한다 | 같은 논문, "reasoning probes"; "override signatures" |
| 내가 내리는 단 하나의 예스 혹은 노 | 서명: weight_signed 노드 또는 주요 지표의 현재 값에 대해 — 인간만이 다룰 수 있는 필드 | 시접 계약(에피소드 1, 규칙 3) |
| 나머지 하루, 살아가는 시간 | bounded autonomy: 에이전트가 제안하고, 최상위 행동을 실행하며, 카드를 기록한다; 그래프 수정은 미리보기 → 확인 | AWS 렌즈 "bounded autonomy"; VisionboardAgent |
| 저녁 저널: 하나님, 아내와 아이들, 동료들 | 관계 노드에 대해 리포트 카드로 제출되는 사후 검토 — 트랙의 센서 역할을 한다 | Dhanorkar, Passi & Vorvoreanu 2026, "post hoc review" |
| 지도를 들지 않고 내가 걷는 익숙한 길 | 주간 카나리아: 정답을 이미 아는 과제를 에이전트 도움 없이 스스로 평가 | Mitchell et al., "canaries" |
| 안식일 | 일주일에 하루는 에이전트 없이, 본질적인 일을 스스로 한다 | Mitchell et al., "rotations", "enforced breaks" |
산책을 기준 삼는다. 아래의 모든 규칙은 그 산책의 속성을 기계적으로 구현한 것이다.
네 가지 지평선: 연구가 한 인간에 대해 정리한 것
[EVIDENCE]300년. 프랭클린의 야간 자기 성찰(에피소드 2)은 센서와 심판이 한 자리에 앉은 사후 검토였고, 네 번의 과정을 거친 뒤 사라졌다. 여기서 얻는 설계 교훈은 매일의 성찰이 실패한다는 것이 아니다. 오히려 성찰이란 하루가 건너뛸 수 없는 무엇이어야 하며, 피검자가 아닌 다른 누군가가 읽어야 한다는 점이다.
[EVIDENCE]30년. 로크와 레이섬의 조건은 여기서 더 날카롭게 드러난다. 구체적이고 어려운 목표는 진행 상황에 대한 피드백이 있을 때 효과가 있다. 에이전트가 있는 1인 체제에서는 피드백이 넘쳐나고, 병목은 그 사람이 판단력을 유지한 채로 피드백을 읽는지에 달려 있다. Sheridan과 Verplank의 사다리는 아래 자율성 표의 어휘를 제공하고, Shneiderman의 보정은 목표를 제시한다. 즉, 높은 자동화와 높은 인간 통제를 동시에 추구해야 하며, 둘 중 하나를 포기하는 거래가 아니다.
[EVIDENCE]30개월. Gaube와 19명의 공저자는 오버사이트를 특정 작업에서 AI 시스템의 위험을 충분히 완화하려는 의도적 인간 활동으로 정의하며, 그 전제 조건을 두 그룹으로 나눈다. 모니터링의 경우: 관련 신호가 이용 가능하고, 감지되며, 올바르게 해석되어야 한다. 개입의 경우: 권한, 기술, 의지, 상황 인식, 그리고 실제로 실행 가능한 개입이 필요하다. 이 목록을 32일 차와 대조해 보면 실패의 원인은 명확하다. 신호는 있었고(네 개의 트립와이어), 권한도 있었으며(서명 버튼), 감지 단계만 하루 중 아무것도 강제하지 않아 일어나지 않았다. Dhanorkar, Passi, Vorvoreanu는 17명의 개발자를 인터뷰했고, 오버사이트란 "not only reactive and retrospective, as portrayed in existing research, but also preventative and proactive"(번역: 기존 연구에서 묘사된 것처럼 단순히 반응적이고 사후적인 것만이 아니라, 예방적이고 선제적이기도 하다): 사전적 통제, 공동 계획, 실시간 모니터링, 사후 검토. 이 개발자들의 휴리스틱은 솔직하다: "it's easier to review test results and see it's bad, not working, and then iterate on it than for me to go through the code."(번역: 테스트 결과를 검토해서 잘못됐거나 작동하지 않는 걸 확인하고 반복하는 게, 내가 코드를 직접 들여다보는 것보다 훨씬 쉽다) 테스트를 보증으로 삼는다는 것은 Visionboard가 통째로 차용한 휴리스틱이다. 리포트 카드의 주요 결과는 점수로 매겨지고, 리뷰는 차이(diff)가 아니라 점수를 읽는다.
[EVIDENCE]30일. Mitchell, Ghosh, Passi의 8월 논문이 바로 이번 에피소드가 프로토콜이 된 이유다. 1화에서 인용한 그들의 주장은, 에이전트 설계가 오버사이트를 방해하고 오버사이트에 필요한 역량을 약화시킨다는 것이다. 자동화의 아이러니를 다루는 그들의 단락은 다섯 단어로 압축된다: "Oversight degrades the overseer."(번역: 오버사이트는 감독자의 역량을 약화시킨다) 이 논문이 실질적으로 유용한 이유는 경고에서 멈추지 않기 때문이다. 설계자가 구현할 수 있는 설계 수준의 어포던스(사전 약속, 지연 및 선택, 추론 탐침, 루프 엔지니어링, 배치 리뷰, 카나리아, 감독자 행동 모니터링)와, 배포자가 실행할 수 있는 조직 프로토콜(비보조 연습, 순환, 강제 휴식, 역할 분리)을 모두 나열한다. 아래의 개인 설계는 이 두 목록을 한 사람에게 구체적으로 적용한 것이다.
설계: 결과에 따른 루프 엔지니어링
[DESIGN]모든 에이전트 시스템이 출력할 수 있어야 하는 표로 시작한다. 시스템이 취할 수 있는 각 행동, 그 결과의 종류, 그리고 누가 그 행동을 할 수 있는지. Visionboard의 버전은 편집 어휘가 타입드 유니언(goal-edits.ts)이기 때문에, 목록에 없는 것은 아무것도 할 수 없다.
| 행동 | 되돌릴 수 있는가? | 주체 | 핸들 |
|---|---|---|---|
| 최적의 다음 움직임 재산출 | 자유 | 솔버, 매 로드마다 | resolveMoves() |
| 가중치 또는 메트릭 값 제안 | 서명 전까지는 아무 변화 없음 | 에이전트, 단독 | 서명 트레이; 미서명 = 곱셈값 1 |
| 최상위 움직임 실행; 리포트 카드 작성 | 카드는 추가만 가능한 증거 | 에이전트, 단독 | 레저 (docs/reportcards/collection.json) |
| 의존성 추가 또는 제거; 계획 ↔ 활성 전환; 마일스톤 완료 | 가역적, 중대한 결과 | 에이전트 제안, 인간 확인 | VisionboardAgent프리뷰 → 확인 |
| 가중치 서명; 메트릭 서명 | 최적화기를 수주간 조정 | 인간만 가능 | weight_signed, leading_metric.signed |
| 목표 재작성 | 문제 자체 변경 | 트립와이어로 촉발, 인간만 가능 | goals.json, 커밋에서 |
| 카드를 등급 레인 간 이동 | 셀프 채점이 된다 | 아무도 없음 | 오류 메시지와 함께 거부됨 |
이 구조를 보라. 1~3행은 사람의 개입이 전혀 필요 없고, 기다릴 일도 없다. 4행은 클릭을 기다린다. 5, 6행은 서명을 기다린다. 7행은 영원히 기다린다. 인간의 책임은 5, 6행에 집중되고, 이 프로토콜의 핵심은 바로 이 두 행이 매일 반드시 방문되도록 설계된 데 있다.
프로토콜: 하루 10분
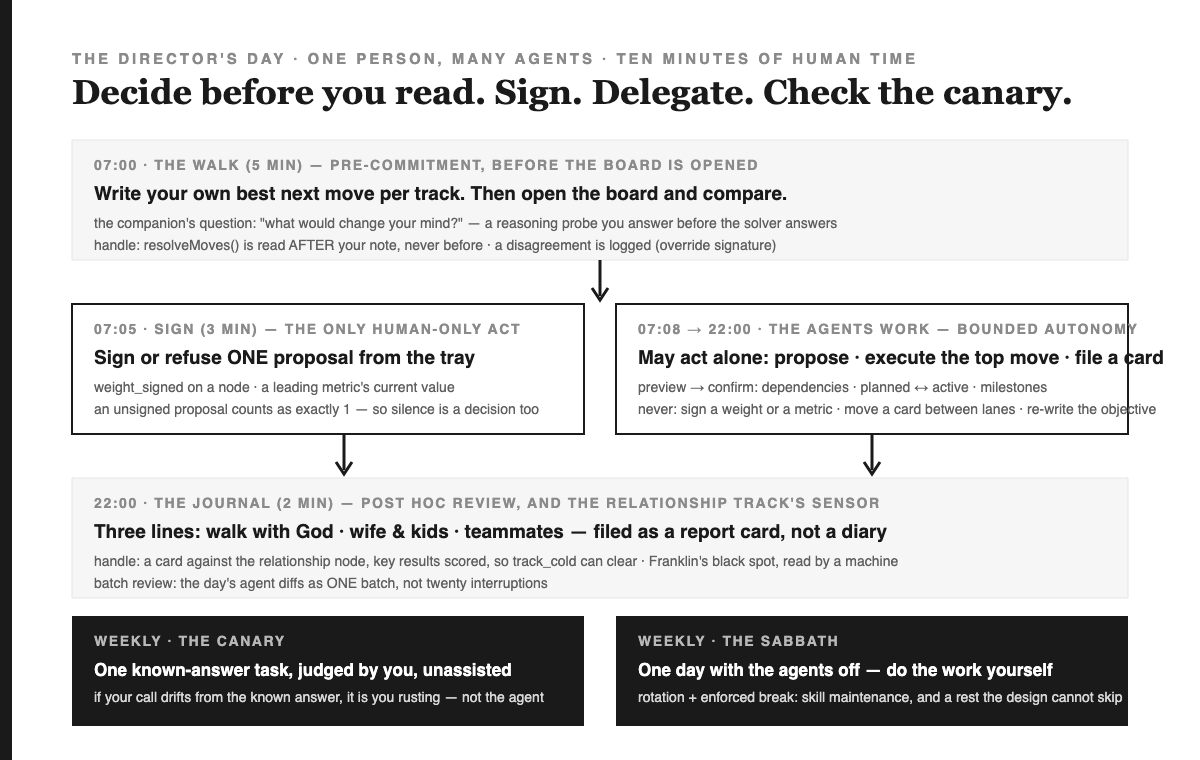
07:00 — 산책(5분): 읽기 전에 결정
[DESIGN]보드를 열기 전에 트랙별로 한 줄씩 적는다: 내가 생각하는 최선의 다음 행동과, 내 생각을 바꿀 근거가 무엇인지. 그 다음 보드를 열고 비교한다. 솔버와 의견이 다르면 로그를 남긴다. 이 로그가 Mitchell 등에서 말하는 override signature이고, 몇 주간 불일치율이 떨어지면 내가 무의식적으로 동의하기 시작했다는 초기 신호다. 이 메커니즘의 본질은 앵커링이다: 추천을 먼저 읽으면 대부분 그대로 따르게 된다. 산책은 솔버가 먼저 말하지 못하게 하는 설계의 거부다.
07:05 — 서명(3분): 제안 하나, 예 또는 아니오
[DESIGN]트레이에는 서명되지 않은 모든 제안이 현재 값과 순위에 미칠 영향과 함께 표시된다. 하나에 서명하거나, 이유를 적어 거부한다. 전부가 아니라, 딱 하나만. 이 규칙이 선택이 아닌 이유는 1화에서 설명한 것과 같다: 서명되지 않은 가중치는 곱셈값이 정확히 1이므로 서명하지 않는 것 자체가 솔버가 행동할 결정이 된다. 침묵은 중립이 아니다. 이는 '모든 것이 정상'이라는 신호를 무언으로 보내는 셈이다.
07:08 ~ 22:00 — 에이전트가 일한다
표의 1~4행. 사용자의 개입은 그래프 편집에서 가끔 확인 클릭을 하는 정도이고, 설계는 그 클릭을 하루 끝에 일괄 처리하도록 요구한다. Mitchell 등에서 batch-review affordance가 존재하는 이유도 여기에 있다: 작은 승인 20번은 반사신경을, 신중한 일괄 처리는 판단력을 훈련시킨다.
22:00 — 저널(2분): 리뷰를 카드로 기록
[DESIGN]세 줄: 하나님과의 산책, 아내와 아이들, 동료들. Franklin은 점 하나를 찍었지만, 여기서는 그 항목이 관계 트랙의 노드에 대한 리포트 카드로 기록된다. 보드가 점수화할 수 있는 주요 결과가 포함되어, 밤의 성찰이 트랙이 그동안 놓쳤던 센서 역할을 하게 된다. 이것이 32일차 발견에 대한 구체적 답이다. 1화에서 바로잡았듯, 재무 트랙은 한 달에 카드가 37개였고, 관계 트랙은 0개였다. 에이전트는 엔지니어링 작업에 카드를 남기지만, 산책에는 아무도 카드를 남기지 않기 때문이다. 스크립트는 아래에 있다.
주간 — 카나리아와 안식일
[DESIGN]논문들이 강조하지만 대부분의 개인 시스템이 놓치는 두 가지 규칙. 카나리아: 일주일에 한 번, 정답을 이미 아는 과제를 에이전트 없이 스스로 평가한다. 내 판단이 정답에서 벗어나면, 녹은 내 안에 있는 것이지 모델에 있는 게 아니며, 서명에 도달하기 전에 그 녹을 잡아낸 것이다.Sabbath: 일주일에 하루는 에이전트를 끄고, 그날의 본질적인 작업을 스스로 수행한다. Mitchell 등은 이를 rotations(순환)과 enforced breaks(강제 휴식)라 부르며, 기술 저하 현상에 대한 근거도 제시한다. 내 전통에서는 이 개념을 삼천 년 전부터 불러온 단어가 있고, 이 설계 역시 예외가 아니다.
실제 사례: 내 세 가지 트랙과 각 트랙에서 디렉터가 하는 행위
[MEASURED]다음은 오늘 보드가 보여주는 트레이의 모습이다. 각 지표에는 제안한 에이전트가 "결정 필요"라는 메모를 붙였고, 10분 프로토콜이 이 메모를 어떻게 처리하는지 정리했다.
| 트랙 | 제안된 주요 지표 | 에이전트가 요청하는 결정 | 디렉터의 행위 |
|---|---|---|---|
| 수익 (90일 내 $1M) | 주당 자격 있는 수익 대화 수; 현재 0 | 어떤 오퍼를 먼저 가격 책정할지 (솔버의 제안: loop) | 지표에 서명하고, 반례를 작성한다: 3주 연속 +12% 미만이면 오퍼가 잘못된 것이지, 노력이 잘못된 게 아니다 |
| 연구 (RSI-os, QMS-os) | 리더보드와 신뢰성 게이트 간의 격차; 현재 미측정 | 리더보드 베팅을 90일 연구 지표로 확정하거나, RSI-os가 움직일 수 있는 지표로 교체 | 둘 중 하나에 서명한다; 34일째 "미측정" 상태는 트립와이어가 제기하는 전부다 |
| 관계 (매일 산책, 주간 1:1, 월간 대화) | 창립 가족 지원서; 현재 0 | 기존 코호트가 첫 번째 코호트인가? | 서명하고, 오늘 밤 저널을 이 트랙의 첫 카드로 기록한다 |
이 프로토콜이 요구하지 않는 점에 주목한다. 프로토콜은 내가 100만 달러 목표를 다시 검토하라고 요구하지 않는다. 1화에서 이미 그 확률이 바닥임을 보여주었지만, 이는 문제 자체를 다시 쓰는 일이다. 문제 재정의는 트립와이어가 작동했을 때 촉발되고, 커밋에서 의도적으로 처리된다. 다섯 분 산책 중에 할 일이 아니다. 산책이 하루를 결정한다. 트립와이어는 분기를 결정한다.
30분 만에 만드는 운영 계약
THE INDIVIDUAL CONTRACT
  human-only fields   : weight_signed (per node) · leading_metric.signed (per track) · the objective file
  agent-alone actions : propose · execute the top move · file a card
  confirm actions     : graph edits (deps, status, milestones) — preview → confirm, batched nightly
  forbidden           : any write to a grade; any write to a human-only field
THE PROTOCOL (per day, ≤ 10 min human)
  07:00 pre-commit   : one line per track BEFORE reading resolveMoves(); log disagreement
  07:05 sign         : exactly one proposal → signed | refused-with-reason
  22:00 journal      : 3 lines → a report card on the relationship node (script below)
  weekly canary      : one known-answer task, judged unassisted; drift ⇒ flag yourself
  weekly sabbath     : agents off; do the underlying work
INVARIANTS (tests first)
  unsigned ⇒ multiplier 1 · no signed metric ⇒ odds null · a card never changes a grade
  the pre-commit note is timestamped BEFORE the first resolveMoves() read of the day
STOP RULE
  a fired tripwire ⇒ re-write the objective in a commit, not in the walk
DELIBERATELY MISSING
  any automation of the four human-only rows; any "auto-sign after N days"
12줄 저널 스크립트
관계 트랙의 노드는 kingdom-come이다. 보드는 고정된 레포지토리 목록에서 원장을 읽는다(이번 화에서 kingdom-come가 그 목록에 추가된다). 따라서 카드는 해당 레포지토리의 원장에 기록되어야 한다. 아래 스크립트는 카드 하나를 원장 형식에 맞춰 JSON 배열에 삽입하며, 현실 미션은 이를 커밋하는 것이다.
node scripts/journal-card.mjs --ledger docs/reportcards/collection.json \
  --walk "40 min; prayed for the FDE-os client meeting" \
  --family "dinner + bedtime, no laptop" \
  --team "1:1 with a teammate about ownership" \
  --score 1,1,0.5        # run inside the kingdom-come checkout, then commit the ledger
각 줄은 [0, 1] 범위의 점수를 갖는 핵심 결과가 된다. 카드는 objective: "daily journal", UTC 타임스탬프, 그리고 세 개의 점수를 담는다. 궁전은 이를 엔지니어링 카드처럼 채점하고, 콜드 트랙 트립와이어는 약속이 아니라 증거로 해제된다.
같은 이야기, 다섯 개의 출구
| 독자 | 이번 화가 당신에게 건네는 결정 | 단 하나의 행동 |
|---|---|---|
| 학생 | 루프 위에 있다는 것은 녹슬지 않는 자리가 아니라, 녹슬 수 있는 기술이다 | 일주일간 사전 결정을 실천하고, 당신과 도구가 얼마나 자주 의견이 다른지 세어볼 것. |
| 엔지니어 | 당신 시스템의 결과별 자율성 표를 출력하라. 출력할 수 없다면, 그 시스템에는 감독 설계가 없는 것이다. | 표를 README에 추가하고, 휴먼 온리 필드는 에이전트가 쓸 수 없게 만들 것. |
| 창업자 | 하루 10분이 디렉터 자리를 지키는 대가다. 침묵도 하나의 표다. | 내일 아침, 한 개의 메트릭에 그 반증 조건과 함께 서명할 것. |
| 임원 | 승인 피로는 측정할 수 있다: 검토 시간은 줄고, 승인 횟수는 유지되며, 이견은 줄어든다. | 추가 승인을 늘리기 전에, 그 세 가지 신호를 승인자들에게 계측할 것. |
| Investor | 스스로에게 카나리아 테스트를 적용하는 창업자는 논문에서 지적한 리스크를 스스로 관리하고 있다 | 창업자가 일주일에 한 번, 에이전트 없이 무엇을 하는지 직접 물어볼 것 |
패턴, 안티패턴, 그리고 그 작동 원리
패턴. 읽기 전에 먼저 결정한다. 하루 한 번 서명하거나, 거부 사유를 남긴다. 확인은 묶어서 처리한다. 반성은 증거로 남긴다. 카나리아 테스트로 스스로를 점검한다. 에이전트 없는 날을 반드시 지킨다.
안티패턴. 추천을 먼저 읽는다. 아무도 방문할 필요가 없는 트레이. 침묵 N일 후 자동 서명. 하루 20건 승인. 본인만 읽는 저널.
작동 원리. 앵커링과 자동화에 대한 무감각은 모두 시간에 따라 누적된다. 매번 노출 전에 독립적으로 판단하도록 강제하고, 불일치율을 측정하는 프로토콜이 이 누적값이 0이 되는 것을 막는다.
첫 번째 원칙, 한 문장으로. 루프 위의 인간은 역할이 아니라 매일의 행위이며, 그 행위를 일정에 넣지 않은 설계는 반드시 그 부재를 측정하게 된다.
종료 테스트
- 왜 프리커밋 노트는 솔버의 움직임을 처음 읽기 전에 타임스탬프가 찍혀야 하는가?(앵커링: 읽고 나서 내리는 판단은 대부분 추인에 불과하다)
- 서명하지 않은 제안에 대해 보드는 무엇을 하고, 왜 그것이 하나의 결정이 되는가?(곱셈값 1; 당신이 아무것도 하지 않으면 솔버는 '정상'으로 간주해 행동한다)
- 주간 규칙 두 가지와 각 규칙의 출처 논문을 쓰시오.
현실 미션
내 미션: 오늘 밤 저널을 관계 트랙의 첫 카드로 위 스크립트대로 남기고, 내일 산책은 보드를 열기 전에 기록한다. 5화에서는 불일치 로그와 콜드트랙 트립와이어가 해제됐는지 보여줄 예정이다.
당신의 미션: 내일 사용하는 어떤 에이전트든 열기 전에, 그 에이전트가 무엇을 추천할지 한 줄, 내 생각을 바꿀 근거가 무엇일지 한 줄을 미리 적는다. 그리고 읽는다. 일주일 내내 매일 동의했다면, 그것이 이번 화의 발견이다.
다음 읽기
The Visionboard 에피소드 3The Visionboard. 주장들은 클래스별로 태그된다 — 정의, 설계 선택, 증거, 측정, 오픈 퀘스천. 산책이 그림이고, 논문이 증거이며, 코드는 손잡이다. 소스와 실시간 리딩은 리포지토리의 연구 도시에 기록된다: docs/plans/, 시리즈의 측정 규칙에 따라 프로덕션에서 읽는다.
참고문헌
- Margaret Mitchell, Avijit Ghosh, Samir Passi, "AI Agents Push Humans Out of the Loop," arXiv:2608.23642, v2 2026-09-02 — §4 "The Irony of Automation"; 설계 단계의 어포던스(pre-commitment, delay-and-choice, reasoning probes, bounded autonomy, batch review, canaries, time-based and override signatures)와 조직 프로토콜(unassisted practice, rotations, enforced breaks, role separation). 인용문은 원문 그대로 인용; 전체 텍스트는 2026-09-07에 수집됨.
- Susanne Gaube 외 20인, "Keeping an Eye on AI: A Framework for Effective Human Oversight of AI Systems," arXiv:2605.16278, 2026-04-09 — §2 실무 정의; §3.1 과제 및 감독 계층; §3.2 모니터 → 평가 → 결정 → 개입; §3.3 전제조건(가용성, 탐지, 해석; 역량, 실행 가능성). 전체 텍스트는 2026-09-07에 수집됨.
- Shipi Dhanorkar, Samir Passi, Mihaela Vorvoreanu, "Human oversight of agentic systems in practice," arXiv:2606.05391, 2026-06-03 — §4.1 감독 업무의 네 가지 형태와 그 도전과제; §4.2 휴리스틱. 인용문은 원문 그대로 인용; 전체 텍스트는 2026-09-07에 수집됨.
- AWS Well-Architected Framework, Agentic AI Lens — Design principles, docs.aws.amazon.com — 자율성 수준과 비례적 감독. 2026-09-05에 수집됨.
- Ben Shneiderman, "Human-Centered Artificial Intelligence: Reliable, Safe & Trustworthy," IJHCI 2020; arXiv:2002.04087.
- Thomas B. Sheridan and William L. Verplank, Human and Computer Control of Undersea Teleoperators, MIT, 1978.
- Edwin A. Locke and Gary P. Latham, A Theory of Goal Setting and Task Performance, 1990 — 피드백 조건.
- Benjamin Franklin, Autobiography, Part Two, Project Gutenberg #20203 — 야간 자기 점검(2화 인용).
- 이 저장소:
packages/core/src/goal-edits.ts(타입드 편집 어휘 — 자율성 표의 각 행),components/VisionboardAgent.tsx(미리보기 → 확인; 재채점 거부),lib/gps.mjs(미서명 = 1; 메트릭 없으면 확률 무효; 트립와이어),lib/ledgers.ts(보드가 읽는 레저의 저장소 목록),scripts/journal-card.mjs(이번 화의 스크립트),content/goals.json(2026-09-07 프로덕션에서 읽은 세 개의 "결정 필요" 노트).