AIネイティブ・シリーズ Visionboard
Life GPS for One Person――10分だけのディレクターの所作、4つの「自分だけができる」役割、そして判断力を鈍らせないためのプロトコル
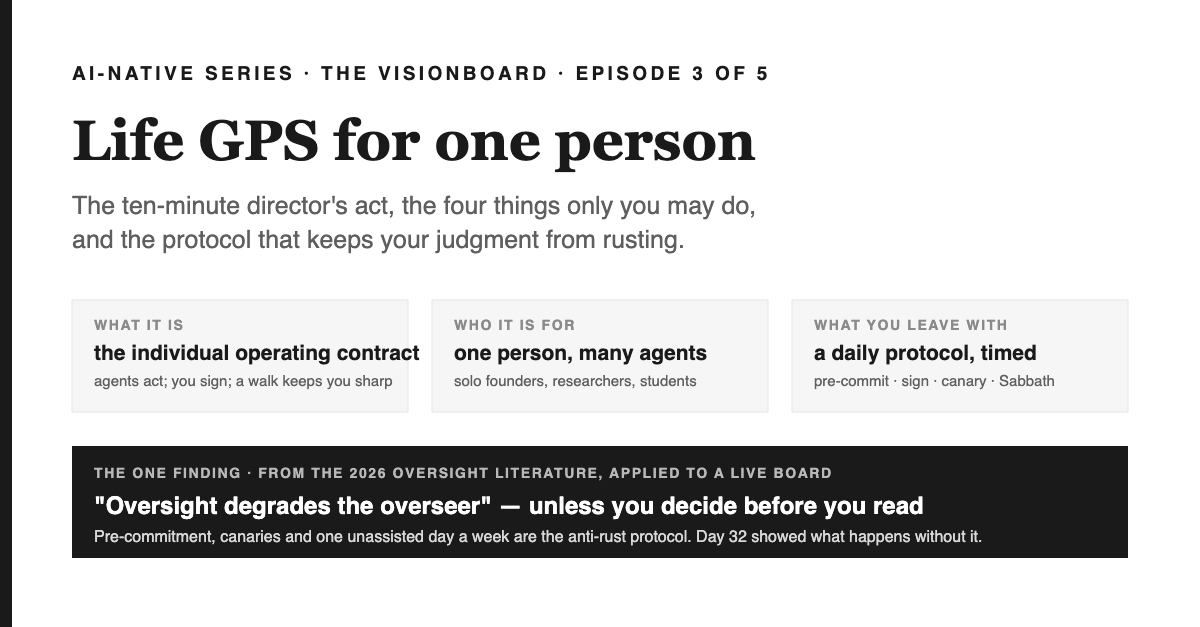
1分でわかる要点――このエピソードで得られるもの
本稿の内容 エージェントをループに組み込んだLife GPSを個人で運用するための契約――エージェントだけでできること、あなたの確認が必要なこと、あなたにしかできないこと、そして「ループの飾り」ではなく「ループの上」に立ち続けるための、1日約10分のタイムド・プロトコル。Visionboardのコードと、エージェントの人間監督に関する2026年の3本の論文に根ざしている。
なぜ重要か 最新の研究によれば、ループの上に立つポジションは安定しない。エージェントを監督するという行為そのものが、監督に必要な判断力を蝕む。第1話では、その劣化を自分のボードで最初の1カ月間計測した。ソロ創業者や研究者にとって、これは「静かに自分を動かすシステム」と「自分がまだ指揮できるシステム」の分水嶺だ。エンジニアにとっては、人間専用フィールドを持つ限定的自律性の実例となる。
あなたができること今週は、4つのプロトコルを自分の生活に組み込んでみてほしい。読む前に自分の判断を書き出す。1日1件だけ提案にサインする。週に1度は答えのわかっているカナリアタスクを自分で判定する。そして週に1日はエージェントを止めて自分で手を動かす。さらに、今夜の日誌を下の12行スクリプトでリポートカードとして提出し、リレーションシップ・トラックにも記録が残るようにする。
The Visionboard — シリーズの背骨
- Visionboard:人が実行から手を離し、設計と監督・承認に徹する形で再構成したLife GPS 第1話
- Life GPS, 2019→2026:最初のプランナーが正しかった点と、それを殺したもの 第2話
- Life GPS for one person:日々のディレクターの所作と、エージェントが踏み込めない領域 この回
- Life GPS for a small team:人ではなく役割、負荷は制約として扱う 第4話
- ビジョンボードのスコアボード:動いたもの、動かなかったもの、そして反証条件付きの3つの未来 第5話
Life GPS for one personとは何か、誰のためか、なぜ「ループの上に人間」がプロトコルを要するのか
第1回では設計を示した。ソルバーが最善手を選び、エージェントが提案し、実行し、報告し、人間がサインする。第2回では起源と解剖を語った。2019年のプランナーは正しかったが、センサーも実行者も判定者も一人だったために破綻した。今回が、両者が個人に残した問いに答える:エージェントがセンシングと実行を担う今、唯一の人間は毎日何をし、それをどう鍛え続けるのか?
答えは原則ではなくプロトコルでなければならない。原則はすでに破綻した。Visionboardには初日から署名ボタンがあったが、私は32日間一度も押さなかった。理由は単なる怠慢ではない。2026年の3本の論文が、異なる角度から同じことを言っている。自律システムの監督はタスク実行とは認知的に異なり、機能させるには特定の前提条件が必要で、設計が働きかけなければ監督者の判断力は時間とともに鈍る。だからこそ、個人設計の本質は人間のための設計であり、それが今回の主題だ。
これは、エージェントに実務を任せているソロファウンダー、独立研究者、学生、そしてその道具を作るエンジニアのためのものだ。まだチーム向けではない。それは第4回で扱うが、違いは見た目以上に大きい。
一枚の絵:日々の散歩
私にはこれ以前からの習慣がある。毎日、神とその日・家族・共に働く人々について語り合う散歩だ。これはタスクリストではなく対話であり、3つの特性ゆえに機能している。私は何も読む前にまず自分から話す。問われるのは「何をするか」ではなく「何があれば考えを変えるか」だ。そして、日がうまくいったかどうかに関係なく行われる。
この習慣こそが個人用Life GPSのイメージであり、私はその比喩を文字通りのマッピングとして使っている。
| 散歩 | Life GPS for one person ― ハンドル | 文献上の出典 |
|---|---|---|
| 私は何も読む前にまず自分から話す | 事前コミット:各トラックごとに自分の「次の一手」を先に書き出し、それからボードを開くresolveMoves() | Mitchell, Ghosh & Passi 2026「pre-commitment mechanisms」 |
| 「何が自分の考えを変えるか?」という問い | ソルバーの答えを読む前に推論プローブに答え、不一致があれば記録する | 同論文「reasoning probes」「override signatures」 |
| 自分が下す唯一のイエスかノー | 署名:weight_signed ノード、またはリーディングメトリックの現在値——人間専用フィールド | シーム契約(エピソード1・ルール3) |
| あとは一日を過ごす | 限定的自律性:エージェントが提案し、最上位の手を実行し、カードを記録する。グラフ編集はプレビュー→確認 | AWSレンズ「bounded autonomy」VisionboardAgent |
| 夜のジャーナル:神、妻と子どもたち、仲間たち | 事後レビューをリレーションシップノードのレポートカードとして記録——このトラックのセンサーとなる | Dhanorkar, Passi & Vorvoreanu 2026「post hoc review」 |
| 地図なしで歩く、知っている道 | 週次カナリア:正解が分かっているタスクをエージェントなしで自分で判定する | Mitchellら「canaries」 |
| サバス(安息日) | 週に一度、エージェントを使わず自分で基礎作業をやる日 | Mitchellら「rotations」「enforced breaks」 |
歩みを止めるな。以下のルールはすべて、その散歩の特性を機械化したものだ。
四つの地平線——一人の人間について研究が示したこと
[EVIDENCE]300年。 フランクリンが毎晩行っていた内省(エピソード2)は、センサーと判定者が同じ椅子に座る事後レビューだった。4つのコースを経て自然消滅したが、ここから得られる設計の教訓は「毎日の内省は続かない」ではない。むしろ「その日が絶対に飛ばせない仕組み」と「本人以外の読者」が必要だ、ということだ。
[EVIDENCE]30年。 ロックとレイサムの条件はここでより鮮明になる。具体的で難易度の高い目標は、進捗に対するフィードバックがあれば機能する。エージェントを持つ一人の場合、フィードバックは十分すぎるほどあるが、ボトルネックは「本人が判断力を保ったままそれを読むかどうか」に移る。シェリダンとヴァープランクのラダーは下の自律性テーブルの語彙を与え、シュナイダーマンの修正は「自動化と人間の制御、両方を高く保つ」ことを目標に据える。トレードオフではなく、両立だ。
[EVIDENCE]30か月。 Gaubeら19名は、オーバーサイト(監督)を「AIシステムが特定タスクで生じるリスクを十分に緩和するための意図的な人間の活動」と定義し、前提条件を2つのグループに分けて挙げている。モニタリングには「関連する手がかりが利用可能で、検知され、正しく解釈されていること」。介入には「権限・スキル・意欲・状況認識・実際に実行可能な介入手段」が必要だ。そのリストを32日目の失敗に照らせば理由は明白だ。手がかりはあった(4つのトリップワイヤ)、権限もあった(サインボタン)、だが検知ステップが一度も発動しなかった――なぜなら、その日を通して何もそれを強制しなかったからだ。Dhanorkar、Passi、Vorvoreanuが17人の開発者にインタビューした結果、オーバーサイトは"not only reactive and retrospective, as portrayed in existing research, but also preventative and proactive"(訳:既存研究で描かれるような受動的・事後的なものだけでなく、予防的・積極的でもある):事前コントロール、共同計画、リアルタイム監視、事後レビュー。開発者たちのヒューリスティックは率直だ:"it's easier to review test results and see it's bad, not working, and then iterate on it than for me to go through the code."(訳:テスト結果を見て「これはダメだ、動いていない」と確認してから手直しする方が、コードを全部読むよりずっと楽だ) テストを保証とみなすのは、Visionboardが丸ごと借用したヒューリスティックだ。成績表の主要な結果はスコア化されるので、レビューは差分ではなくスコアを読むことになる。
[EVIDENCE]30日。 Mitchell、Ghosh、Passiの8月の論文が、このエピソードをプロトコルたらしめている。彼らの主張(エピソード1で引用)は「エージェント設計はオーバーサイトを妨げ、オーバーサイトに必要な能力を蝕む」というものだ。自動化の皮肉についてのセクションは、5語に圧縮されている:"Oversight degrades the overseer."(訳:監督は監督者自身を劣化させる) この論文が実用的なのは、警告で終わらず、設計レベルで実装できるアフォーダンス(事前コミット、遅延と選択、推論プローブ、バウンデッド・オートノミー、バッチレビュー、カナリア、監督者の行動モニタリング)と、運用レベルで実施できる組織的プロトコル(単独練習、ローテーション、強制休憩、役割分離)を挙げている点だ。以下の個人設計は、この2つのリストを一人に適用し、具体的な操作を埋めたものだ。
設計:帰結ベースのバウンデッド・オートノミー
[DESIGN]すべてのエージェントシステムが出力できるべきテーブルから始めよう。システムが取りうる各アクション、その帰結クラス、それを誰が実行できるか。Visionboard版は、編集語彙が型付きユニオン(goal-edits.ts)なので、リストにないことは何もできない。
| アクション | 可逆? | 誰 | 操作名 |
|---|---|---|---|
| 最善手の再計算 | 自由 | ソルバー、毎回のロード時 | resolveMoves() |
| 重みやメトリック値の提案 | 署名されるまで何も起きない | エージェント単独 | 署名トレイ(未署名=乗数1) |
| トップ案の実行・レポートカードの記録 | カードは追記専用の証跡となる | エージェント単独 | レジャー(docs/reportcards/collection.json) |
| 依存関係の追加・削除、計画中↔稼働中、マイルストーンの完了 | 可逆かつ重要 | エージェントが提案し、人間が確認 | VisionboardAgent プレビュー→確認 |
| 重み・メトリックの署名 | 数週間にわたりオプティマイザーを誘導 | 人間のみ | weight_signed, leading_metric.signed |
| 目標の書き換え | 問題自体が変わる | 人間のみ(トリップワイヤで促される) | goals.json、コミット内で |
| カードをグレードレーン間で移動 | 自己採点になってしまう | 誰もいない | エラーメッセージで拒否される |
この表の形に注目してほしい。1〜3行目は人間を必要とせず、待ち時間もない。4行目はクリック待ち。5・6行目は署名待ち。7行目は永遠に待ち続ける。人間が毎日果たすべき義務は5・6行目だけであり、このプロトコルの目的は、その2行を必ず毎日通過させることにある。
プロトコル──人間の作業は10分だけ
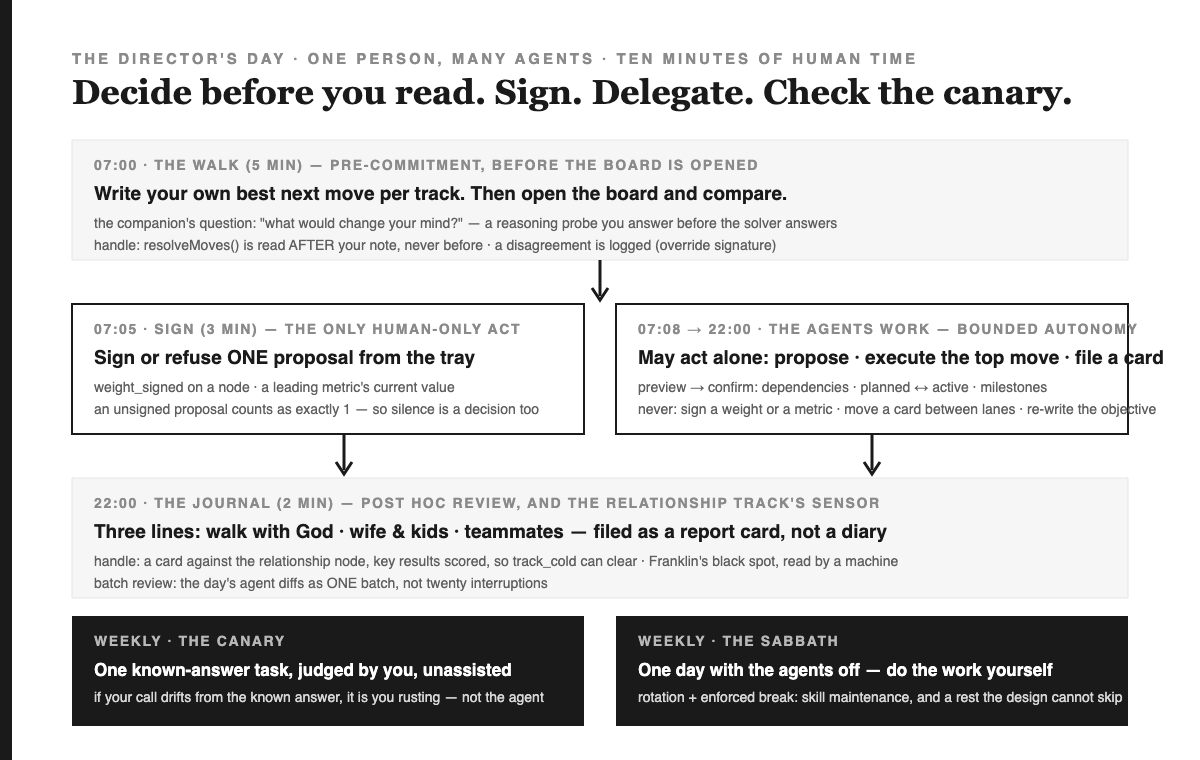
07:00 ― 散歩(5分):読む前に決める
[DESIGN]ボードを開く前に、各トラックごとに「自分が考える最善の次の一手」と「自分の考えを変える証拠は何か」を1行ずつ書き出す。その後でボードを開き、答えを見比べる。ソルバーと意見が食い違ったら記録する。その記録がMitchellらの言うオーバーライド署名であり、不一致率が数週間かけて下がっていくのは、反射的に同意する癖がつき始めたサインだ。この仕組みはアンカリングである。推薦を先に読むと、ほとんどの人はそれを追認してしまう。散歩は「ソルバーに先に喋らせない」という設計上の抵抗だ。
07:05 ― サイン(3分):1件の提案にイエスかノーか
[DESIGN]トレイには、未署名の提案すべてとその現在値、それがランキングにどう効くかが表示される。そのうち1つにサインするか、理由を添えて拒否する。全部ではなく、1つだけだ。これを必須にしているのはエピソード1のルールで、未署名の重みは乗数がちょうど1になる。つまり、サインしないという行為自体が、ソルバーが動くための意思決定になる。沈黙は中立ではない。「すべて正常」という票を黙って投じているのと同じだ。
07:08〜22:00 ― エージェントの稼働時間
テーブルの1〜4行目。あなたの出番は、グラフ編集の確認クリック程度。設計としては、それを都度ではなく一日の終わりにまとめて処理することを求めている。Mitchellらのバッチレビューという仕組みには理由がある。20回の小さな承認は反射を鍛え、1回のまとまったバッチは判断力を鍛える。
22:00 ― ジャーナル(2分):レビューをカードとして記録
[DESIGN]3行──神との散歩、妻と子どもたち、チームメイト。Franklinは点を打ったが、ここでの違いは、その記録がリレーションシップトラックのノードにレポートカードとして登録され、ボードがスコア化できる主要成果が付く点だ。つまり一晩の内省が、そのトラックがこれまで持たなかったセンサーにもなる。これがエピソード1で修正された32日目の発見への具体的な答えだ。ファイナンストラックは1ヶ月で37枚のカードがあったのに、リレーションシップトラックはゼロだった。エージェントはエンジニアリング作業のカードは記録するが、散歩のカードは誰も記録しないからだ。スクリプトは下記。
毎週──カナリアとサバス
[DESIGN]論文が強調し、ほとんどの個人システムが見落としがちな2つのルール。カナリア──週に1回、正解がすでに分かっているタスクを、エージェントを使わず自分で判定する。自分の判断が既知の答えからズレていたら、錆びているのはモデルではなく自分自身であり、署名に至る前にそれを発見できる。サバス:週に一度はエージェントを止め、自分の手で根本の作業をやる日だ。Mitchellらはこれを「ローテーション」や「強制的な休憩」と呼び、技能の鈍化を裏付ける証拠も挙げている。私の伝統では三千年前からこの言葉があり、この設計も例外にはできない。
実例:私の3つのトラックと、それぞれで人間が果たすべき役割
[MEASURED]これが現時点のトレイだ。各指標には提案エージェントが「要決定」とメモを付けている。10分プロトコルがそれにどう応じるかを示す。
| トラック | 提案されたリーディング指標 | エージェントが求めている意思決定 | ディレクターの所作 |
|---|---|---|---|
| 収益(90日で100万ドル) | 週あたりの有資格な収益会話数(現状0) | どのオファーを最初に価格設定するか(ソルバーの提案:ループ) | 指標にサインし、ファルシファイアを書く:3週間連続で+12%未満ならオファーが間違い、努力が間違いではない |
| リサーチ(RSI-os, QMS-os) | リーダーボードと信頼性ゲートのギャップ(現状未計測) | リーダーボードの賭けを90日間のリサーチ指標として確定するか、RSI-osで動かせるものに差し替える | どちらか一方にサインする。「未計測」のまま34日経過——それ自体がトリップワイヤーの主訴だ |
| リレーションシップ(日々の散歩、週1回の1on1、月1回の対話) | 創業家アプリケーション(現状0) | 現行コホートが最初のコホートか? | それにサインし、今夜のジャーナルをこのトラック初のカードとして記録する |
このプロトコルが求めていないことに目を向けてほしい。たとえば、100万ドルの目標を再考せよとは言わない(エピソード1でその達成確率が底だったと示されたにもかかわらず)。それは「問題の書き換え」にあたり、書き換えはトリップワイヤーが作動したときだけ、意図してコミットで行う。5分の散歩中にやることではない。散歩がその日の判断を決め、トリップワイヤーが四半期の判断を決める。
30分で組む:この契約
THE INDIVIDUAL CONTRACT
  human-only fields   : weight_signed (per node) · leading_metric.signed (per track) · the objective file
  agent-alone actions : propose · execute the top move · file a card
  confirm actions     : graph edits (deps, status, milestones) — preview → confirm, batched nightly
  forbidden           : any write to a grade; any write to a human-only field
THE PROTOCOL (per day, ≤ 10 min human)
  07:00 pre-commit   : one line per track BEFORE reading resolveMoves(); log disagreement
  07:05 sign         : exactly one proposal → signed | refused-with-reason
  22:00 journal      : 3 lines → a report card on the relationship node (script below)
  weekly canary      : one known-answer task, judged unassisted; drift ⇒ flag yourself
  weekly sabbath     : agents off; do the underlying work
INVARIANTS (tests first)
  unsigned ⇒ multiplier 1 · no signed metric ⇒ odds null · a card never changes a grade
  the pre-commit note is timestamped BEFORE the first resolveMoves() read of the day
STOP RULE
  a fired tripwire ⇒ re-write the objective in a commit, not in the walk
DELIBERATELY MISSING
  any automation of the four human-only rows; any "auto-sign after N days"
12行ジャーナルスクリプト
リレーションシップ・トラックのノードはkingdom-come。ボードは固定リストのリポジトリからレジャーを読む(このエピソードでkingdom-comeがそのリストに加わる)。だからカードはそのリポジトリのレジャーに記録する必要がある。下のスクリプトは、レジャー形式でカード1枚をJSON配列に差し込み、現実ミッションはそれをコミットすることだ。
node scripts/journal-card.mjs --ledger docs/reportcards/collection.json \
  --walk "40 min; prayed for the FDE-os client meeting" \
  --family "dinner + bedtime, no laptop" \
  --team "1:1 with a teammate about ownership" \
  --score 1,1,0.5        # run inside the kingdom-come checkout, then commit the ledger
各行は[0, 1]のスコアを持つキーリザルトになる。カードにはobjective: "daily journal"、UTCタイムスタンプ、3つのスコアが入り、パレスはそれを他のエンジニアリングカード同様に評価する。コールドトラックのトリップワイヤーも、約束ではなく証拠でクリアできる。
同じ話、5つの出口
| 読者 | このエピソードがあなたに託す決断 | 唯一のアクション |
|---|---|---|
| 学生 | ループの上に立つのは、座っていれば保てる地位ではなく、放っておけば錆びるスキルだ | 1週間プリコミットをやってみて、自分とツールの意見がどれだけ食い違うか数えてみよ |
| エンジニア | 自分のシステムで「結果別自律性テーブル」を出力せよ。出せないなら監督設計がない証拠だ | READMEにそのテーブルを追加し、「人間専用フィールド」はエージェントが書き換えられないようにせよ |
| ファウンダー | 1日10分、それがディレクターであり続けるためのコストだ。沈黙もまたひとつの意思表示である | 明日の朝、1つのメトリックにファルシファイア付きでサインせよ |
| エグゼクティブ | 承認疲れは可視化できる:レビュー時間は減り、承認数は横ばい、不一致は減少する | その3つのシグナルを承認者に計測させてから、さらに承認を増やせ |
| 投資家 | 自分自身にカナリアテストを課す創業者は、論文で指摘されたリスクを自ら管理している | 週に一度、エージェント抜きで創業者が何をしているかを尋ねる |
パターンとアンチパターン、そのメカニズム
パターン読む前に自分で決める。1日1件の署名、または理由を添えて拒否。確認作業はまとめて処理。内省は証拠として記録。カナリアテストで自分を点検。週に1日はエージェントを使わずに過ごす。
アンチパターン推奨を先に読む。誰も立ち寄らなくていいトレイ。N日放置で自動署名。1日20件の承認。自分しか読まない日誌。
メカニズムアンカリングも自動化慣れも、どちらも時間とともに蓄積する。毎回の判断前に独立した意思決定を強制し、不一致率を測るプロトコルが、その積分値をゼロにさせない。
第一原理を一文でループの上に立つ人間は「役割」ではなく日々の行為であり、その行為をスケジュールしない設計は、その不在を測定することになる。
出口テスト
- なぜプレコミットのメモは、ソルバーの提案を初めて読む前にタイムスタンプされていなければならないのか?(アンカリング:読んだ後の判断はほとんど追認になる)
- 署名しなかった提案をボードはどう扱い、それがなぜ意思決定なのか?(乗数1;黙認は「通常通り」としてソルバーが動く)
- 週次ルール2つと、それぞれの出典論文名を挙げよ。
リアリティ・ミッション
自分の場合:今夜の日誌をリレーションシップトラックの初カードとして、上記スクリプトで記録する。明日のウォークはボードを開く前に書き出す。エピソード5で不一致ログとコールドトラックのトリップワイヤが解除されたかを示す。
あなたの場合:明日使うエージェントを開く前に、その推奨を予測する一文と、何が自分の考えを変えるかの一文を書く。その後で読む。一週間毎日一致したなら、それが発見だ。
次に読む
『The Visionboard』第3話The Visionboard。主張には定義・設計選択・証拠・測定・未解決問題のタグが付いている。日課の散歩がイメージ、論文が根拠、コードが実装の手がかりだ。出典やライブリーディングはリポジトリのリサーチ・ドシエに記録され、このシリーズの測定ルールに従い本番環境から取得される。docs/plans/、シリーズの測定ルールに従い本番環境から取得される。
参考文献
- Margaret Mitchell, Avijit Ghosh, Samir Passi, "AI Agents Push Humans Out of the Loop," arXiv:2608.23642、v2 2026-09-02 — §4「The Irony of Automation」;設計レベルのアフォーダンス(pre-commitment、delay-and-choice、reasoning probes、bounded autonomy、batch review、canaries、time-based and override signatures)と組織プロトコル(unassisted practice、rotations、enforced breaks、role separation)。引用は原文通り;全文は2026-09-07取得。
- Susanne Gaube 他(著者20名)、"Keeping an Eye on AI: A Framework for Effective Human Oversight of AI Systems," arXiv:2605.16278、2026-04-09 — §2 working definition;§3.1 task and oversight layers;§3.2 monitor → assess → decide → intervene;§3.3 preconditions(availability、detection、interpretation;capability、feasibility)。全文は2026-09-07取得。
- Shipi Dhanorkar, Samir Passi, Mihaela Vorvoreanu, "Human oversight of agentic systems in practice," arXiv:2606.05391、2026-06-03 — §4.1 four forms of oversight work and their challenges;§4.2 heuristics。引用は原文通り;全文は2026-09-07取得。
- AWS Well-Architected Framework, Agentic AI Lens — Design principles, docs.aws.amazon.com — autonomy levels and proportionate oversight。2026-09-05取得。
- Ben Shneiderman, "Human-Centered Artificial Intelligence: Reliable, Safe & Trustworthy," IJHCI 2020; arXiv:2002.04087.
- Thomas B. Sheridan and William L. Verplank, Human and Computer Control of Undersea Teleoperators、MIT、1978年。
- Edwin A. Locke and Gary P. Latham, A Theory of Goal Setting and Task Performance、1990年 — フィードバック条件。
- Benjamin Franklin, Autobiography、パート2、Project Gutenberg #20203 — 夜ごとの内省(エピソード2で引用)。
- このリポジトリ:
packages/core/src/goal-edits.ts(型付き編集語彙——自律性テーブルの各行)components/VisionboardAgent.tsx(プレビュー→確認、再評価の拒否)lib/gps.mjs(unsigned = 1、メトリックがなければオッズはnull、トリップワイヤ)lib/ledgers.ts(ボードが参照するリポジトリの台帳)scripts/journal-card.mjs(本エピソードのスクリプト)content/goals.json(「決定が必要」とされた3件のノート、2026-09-07本番環境より取得)