AI 原生系列 · The Visionboard
《Life GPS》,2019 → 2026:第一版规划器做对了什么、是什么杀死了它,以及 AI 原生重建加上的三个器官
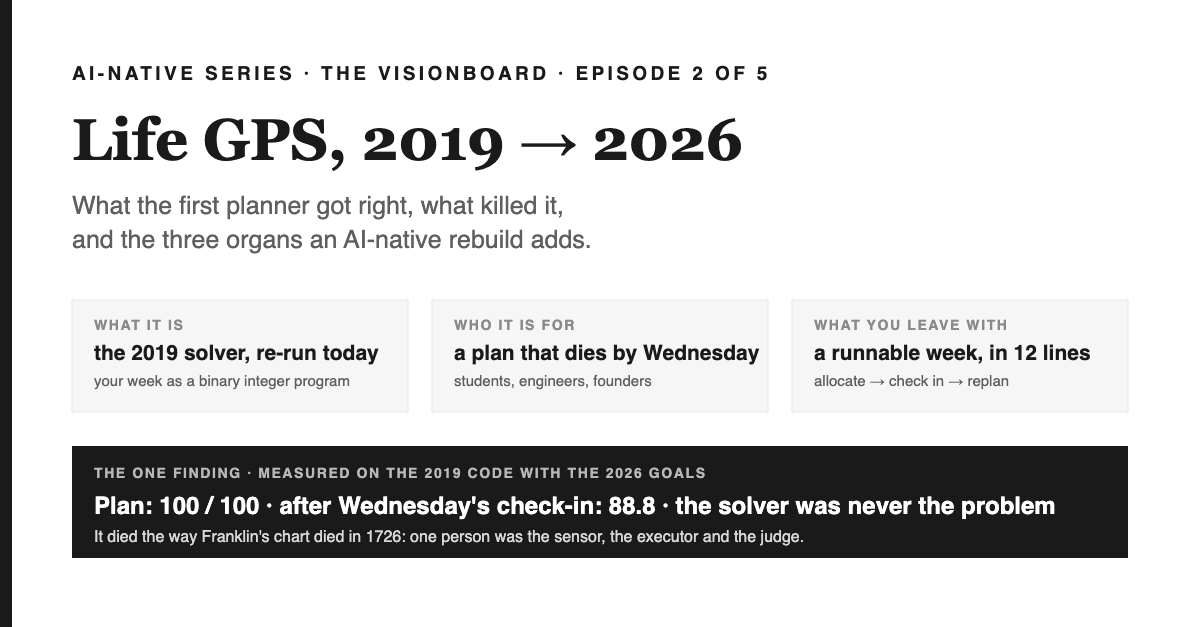
1 分钟速览——你能带走什么
这是什么。 这是起源篇。《Life GPS》是我 2019 年 4 月用 R 写的一个规划器:你给它一堆带权重、下限和上限的任务,它把你的一周打包成一个二元整数规划问题;周二一旦出岔子,它就冻结已经过去的部分,重新求解剩下的时间。我今天用这套原封不动的代码,重新跑了一遍我 2026 年的目标,然后追问:一个管用的东西,为什么会被弃用?
为什么重要。 如果你也做过一份到周三就崩掉的计划,这里的诊断可以直接套用:规划器是对的,循环却还是死了,因为一个人同时兼任了传感器、执行者和裁判。Franklin 早在 1726 年就撞上了同一堵墙。对工程师来说,这一篇点名了 AI 原生重建必须供给的三路信息流,也指出了其中唯一一路绝不能自动化的。
你能做什么。 跟着下面这段 12 行代码,把你自己的一周跑一遍(代码公开,MIT 协议)。然后看看这三个器官里,哪个还在靠你手摇。那就是拖垮你这个循环的元凶。
The Visionboard — 系列脉络
- 《Visionboard》:把 Life GPS 重建成智能体驱动的路线图,人类站在循环之上 第 1 集
- Life GPS,2019 → 2026:初代规划器做对了什么,又是什么杀死了它 本集
- 一个人的 Life GPS:每日的导演时刻,以及智能体不得涉足之处 第 3 集
- 一个小团队的 Life GPS:角色而非个人,负载作为求解器里的约束条件 第 4 集
- Visionboard 看板:什么变了,什么没变,以及三个自带证伪条件的未来 第 5 集
Life GPS 是什么、这一集写给谁看、以及起源为何重要
这个系列里的每一个设计,都是从一个小程序衍生出来的。在理解《Visionboard》里的智能体、绊线机制和签名流程之前,你得先看看它们最初是装在什么东西上的,也得亲眼看着那东西以正确的方式失败。这就是本集的任务:既是历史,也是尸检报告。它写给三种读者:想看真实优化器如何应用到真实一周的学生、想要精确约束集合的工程师,以及眼看着一套好系统被荒废致死、想给病因起个名字的创始人。
Life GPS 诞生于 2019 年 4 月。六年后,我在那篇讲公司规模化的文章里描述过那个瞬间:我快被淹没了,要学的东西太多,时间太少,任何一份排得死死的周计划都撑不过周三。于是我写了个小应用来自救。它的卖点像汽车导航:错过一个转弯它不会把整张地图重读一遍,而是告诉你「从你现在的位置出发,下一步最好怎么走」。代码用 R 和 Shiny 写成,放在GitHub上,还配了一篇Medium 文章。2026 年 7 月,我把它移植到了 Python,核心逻辑分毫未动,这样它就能当一个库、一个 API,而不再只是个表单。
本集要证明的论点是这样的:the 2019 program was correct, and correctness was not enough.(中译:2019 年那套程序是对的,而「对」还不够。) 先看图景,再看证据,最后是尸检。
一张图:给自己做饭,配一份很靠谱的购物清单
厨艺阶梯的最底层,是给自己做饭。你决定这周什么最重要(蛋白质、一点绿色蔬菜、一份甜食),每样要多少(至少三顿有蔬菜的晚餐,甜食不超过一次),然后一次性采购。接着周二发生了:你回家晚了,鸡肉没来得及做,周三的计划就此作废。一个好厨子不会把整周的计划全部推倒重来,而是看看冰箱里还剩什么,从那里开始重新安排剩下的几餐。
Life GPS 就是把这位厨子的购物清单变成了一个求解器,它唯一聪明的招数就是「重新规划」。这张地图是一一对应的。
| 给自己做饭 | Life GPS 对应机制(2019 年 R 版本,2026 年 Python 版本) |
|---|---|
| 这周什么重要,重要到什么程度 | a Task配合 weight, min_hours, max_hours,可选 min_daily / max_daily / deadline_hour |
| 这一周的用餐时段 | 以小时为单位的时段,决策变量 x[slot, task] ∈ {0, 1} |
| 把冰箱装满最重要的东西 | 最大化 Σ(任务耗时 ÷ 最大耗时)× 加权权重——完美的一周得分是 100 |
| 你不能在同一个时段做两顿晚餐 | 约束 C3:每个小时时段最多安排一项任务 |
| 至少三顿有蔬菜的晚餐,甜食最多一次 | C1/C2 为每项任务的周下限与上限;C6/C7 为每日下限与上限 |
| 周二出事了,从冰箱现状重新规划 | replan():冻结已经过去的那些小时,从每项预算中扣除,顺延截止日期,只对剩余的日子重新求解——这就是模型预测控制 |
| “这一周过得怎么样?” | 满意度得分,0 到 100 分,外加每项任务的达成率 |
证据:2019 年的大脑,用在 2026 年的目标上运行
life_GPS 代码库求解(PuLP + CBC,忠实移植自 2019 年的 lpSolve 函数)于 2026-09-06 运行。单次运行,确定性结果;并非一项研究。[MEASURED]我把 2026 年的三条主线,按 2019 年那套程序想要的格式写了进去:一项营收任务(为一个方案定价并卖出,至少 10 小时,至多 20 小时,每天不超过 5 小时),一项研究任务(自我改进型 agentic 系统的工作及其在质量管理上的应用,8 到 15 小时),一项每天与神、家人和队友同行的日记任务(每天恰好一小时),一项每周一小时的一对一门徒辅导,一篇关于信仰与工作的文章,以及为一场月度团契分享做准备。权重从 10 递减到 5,沿用了当年 R 代码的取法。
from life_gps import allocate, replan, PlanRequest, Task, CheckIn, RealizedTask

req = PlanRequest(days=5, hours_per_day=10, tasks=[
    Task(name="Revenue: price + sell one offer", weight=10, min_hours=10, max_hours=20, max_daily=5),
    Task(name="Research: RSI-os / QMS-os",       weight=8,  min_hours=8,  max_hours=15, max_daily=4),
    Task(name="Daily journal",                   weight=9,  min_hours=5,  max_hours=5,  min_daily=1, max_daily=1),
    Task(name="Weekly 1:1 discipleship",         weight=7,  min_hours=1,  max_hours=2,  max_daily=2),
    Task(name="Faith & work article",            weight=6,  min_hours=2,  max_hours=4,  max_daily=2),
    Task(name="Prep monthly fellowship talk",    weight=5,  min_hours=1,  max_hours=2,  max_daily=1),
])
plan = allocate(req)                     # score 100.0 — every task at its cap
up = replan(CheckIn(request=req, days_elapsed=2, realized=[
    RealizedTask(task="Revenue: price + sell one offer", hours_done=3),
    RealizedTask(task="Research: RSI-os / QMS-os", hours_done=2),
    RealizedTask(task="Daily journal", hours_done=2),
    RealizedTask(task="Weekly 1:1 discipleship", hours_done=1)]))
# up.score == 88.8 — "Re-solved the remaining 3 day(s). Frozen past: Revenue 3h, Research 2h, Journal 2h, 1:1 1h."
求解器填满了全部五十个时段,且每一项都顶到了上限:营收 20/20,研究 15/15,日记 5/5,其余各项也都拉满。得分 100。接着我告诉它一个真实的星期三会是什么样子:两天已经过去,营收工作只做了三小时而不是十小时,研究做了两小时,日记照写不误。它把这些已经发生的小时冻结起来,从每项预算里减去,再重新求解剩下的三天。得分 88.8,并附带一条消息,精确说明了它冻结了什么。营收任务落后最多,占用了剩余时段中最多的份额。这就是一次卫星导航式的重新规划,由一个七年前写的整数规划程序完成。
[DEF]有两件事值得说清楚。“大脑”是一个 0-1 整数线性规划:变量取值 {0, 1},目标函数线性,约束条件线性,由 CBC 用分支定界法精确求解。“诀窍”则是滚动时域控制:每次检查点,都基于当前状态重新求解剩余的时间窗口。工业过程控制自上世纪七十年代末就在这么做了(Richalet 等,1978 年;Cutler 与 Ramaker,1980 年),这也是为什么那篇公司级文章把这个循环称为「与它旗下机器人所用的同一套 MPC 循环」。Life GPS 里没有一样东西是新的。新的,是把它用在了“一周”这个尺度上。
尸检报告:它的死法,和富兰克林的表格一模一样
[EVIDENCE]在我这个应用诞生的三百年前,Benjamin Franklin 就已经用纸做出了同一个循环。在他《自传》的第二部分,他描述了这样一本册子:每种美德各占一页:"I ruled each page with red ink so as to have seven columns, one for each day of the week, marking each column with a letter for the day."(中译:我用红墨水在每页上画出七栏,对应一周的七天,每栏顶端标一个字母代表星期几。)每犯一次错,就点一个黑点。他让每种美德各占一整周的严格关注,十三周一轮,一年四轮。这套办法奏效过,后来就不奏效了:"I went through one course only in a year, and afterwards only one in several years, till at length I omitted them entirely, being employ'd in voyages at sea and divers engagements in business rendering my attendance to them very difficult."(中译:我一年只走完一轮,后来变成好几年才走完一轮,直到最后干脆全部放弃,因为出海远航和种种商务缠身,让我实在难以坚持。)
要看的是结构,不是情绪。富兰克林的循环有精心设计的表格、每晚记录的传感器、整天在运转的执行者,还有夜里坐镇的裁判。这些角色全都是富兰克林一个人。这个循环的吞吐量,被这一个人的注意力封了顶——他的注意力一旦被海上的航程带走,这个循环也就跟着一起消失了。
[EVIDENCE]Life GPS 死得一模一样,而我能说得这么具体,是因为尸检报告是我自己在八月写的。有三路信号必须靠人手动录入。“权重”:「学习 = 10,玩乐 = 6」,纯凭直觉拍脑袋定的,此后再没修订过。“任务与规则:一张每周都要重新键入一次、永远过时的表格。反馈:一天两次自我打分。八月那篇文章用五个字说透了:“太麻烦,我不干了。”导航仪本身没问题,是司机不再报路况了。
Locke 和 Latham 的目标设定理论——支撑这一切的是三十年的研究——常被引用的是它的标题结论:具体而困难的目标胜过“尽你所能”。但对一个规划器来说,真正关键的是附加在这个结论上的条件:这个效果的成立前提是存在关于进展的反馈。Life GPS 除非我手动输入,否则没有任何反馈。Franklin 除非坐下来翻开那本红线本,否则也一样没有反馈。两个循环都在人累了的那一刻开了口子——一个没有反馈的具体而困难的目标,说到底只是一个困难的目标。
AI-native 重建真正加的,不是更聪明的大脑,而是三个器官
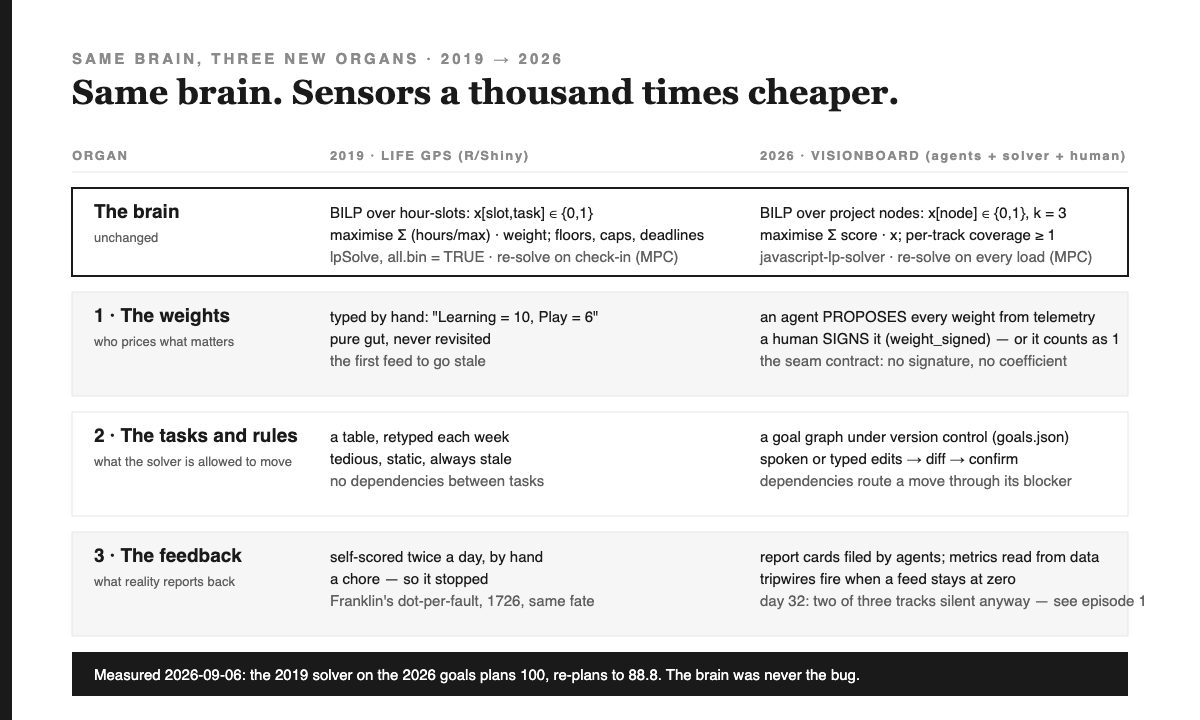
[DESIGN]人们听到“AI-native”,通常会以为是用模型取代求解器。绝不能这么做。让一个语言模型给出两次计划,它会给出两个不同、且都违反约束的答案——这正是求解器那篇文章以及它引用的 2024 到 2025 年研究得出的结论。大脑仍然得是求解器。模型真正擅长的,是人过去手动摇动曲柄供给的那三路数据。
器官一:权重。 到了 2026 年,一个 agent 会读取遥测数据,为每个节点提议一个重要度,放进一个待签收的托盘里。人负责签字,不签则权重默认记为 1。这是唯一一个刻意保留人的器官,而第 1 集测量了当人不出现时会发生什么:32 天里零签字。
器官二:任务与规则。 那张每周重打一遍的表格,变成了受版本控制、带依赖关系的目标图。你说出一条修改,看到一份 diff,确认即可。某个节点被卡住时,改动会自动绕道经由那个卡点。2026 年的 Python 版本里已经有了这颗种子:一个能把口头请求转成结构化任务的解析器,intake()能把“上线我的 MVP、每天冥想、一周五天每天八小时”这样的话,转成一份经过校验的请求。表单变成了一句话。
器官三:反馈。 由真正干活的 agent 提交的成绩单;从数据中读出的领先指标;以及——因为这个器官正是杀死 Franklin 和我的那一个——当某路数据持续为零时会触发的绊线机制。第 1 集也如实记录了它的极限:绊线在第 32 天准确触发了,但三条战线里有两条,一个月过去了依然是零成绩单,因为一个没人看的绊线,就跟 Franklin 本子上一个没人瞥一眼的黑点没有区别。
最后这句话,就是从 2019 到 2026 全部的迁移所在。传感器变便宜了一千倍。裁判却没有。下一集要讲的,正是这个裁判。
30 分钟搭出来:这份契约
INPUTS
  tasks[]   : {name, weight, min_hours, max_hours, min_daily?, max_daily?, deadline_hour?}
  horizon   : days × hours_per_day  (slots = days · hours_per_day)
  check-in  : {days_elapsed, realized[{task, hours_done}]}
OUTPUTS
  plan      : schedule[day][hour] → task | "", score 0..100, fulfilment[{task, scheduled, demand, rate}]
  replan    : the same, for the remaining days only, plus a message naming the frozen past
INVARIANTS (tests first)
  one task per slot; every task within [min_hours, max_hours]; daily floors/caps hold
  infeasible ⇒ feasible=false with a message naming what to loosen — never a silent best-effort
  replan never edits the past: scheduled(before check-in) is frozen, budgets are reduced by hours_done
STOP RULE
  a task whose demand is already met leaves the remaining horizon
DELIBERATELY MISSING
  any weight the human did not type; any feedback the human did not type  ← the organs episode 3 supplies
像那个公开仓库一样,用 PuLP 搭配内置的 CBC 求解器。五十个二元变量的求解远远用不上一秒;哪怕是一整月、每天十小时,也依然轻松。难的从来不是求解本身。难的是那两行被故意留白、缺失的代码。
同一个故事,五个出口
| 读者 | 这一集要你做的决定 | 唯一的行动 |
|---|---|---|
| 学生 | 一周是个分配问题,精确求解器轻松搞定 | 在自己的一周上跑跑这 12 行代码;破坏一条约束,看看提示信息 |
| 工程师 | 别让模型当求解器;让它给求解器喂数据 | 画出你系统的三条数据流;标出哪些今天还是人工填写 |
| 创业者 | 一个反馈数据流靠手工填的正确工具,终将死于无人问津 | 这周就给一条反馈数据流装上传感器,让它不靠你自动触发 |
| 高管 | 「我们有计划」不等于「我们有闭环」;闭环需要一个不是人的传感器 | 问一句:你最重要的项目,进度数字是谁在填、多久就不填了 |
| 投资人 | 护城河很少是大脑本身,而是别人都没接上的那个廉价传感器 | 问团队最先自动化了哪条数据流,以及为什么是那一条 |
模式、反模式与背后的机制
模式。精确求解;从当前状态重新求解;冻结过去;在提示信息中说明被冻结的部分;报告不可行时给出可放宽的选项。
反模式。让语言模型来做分配。权重只填一次就再也没更新过。反馈数据流其实是个人。重新规划时把整周推翻重来。
机制。滚动时域优化能让计划保持“活着”,前提是状态估计足够新;而状态估计要保持新,前提是传感器不是一个疲惫的人。
浓缩成一句话:第一性原理 计划是状态的函数,所以谁掌握传感器,谁就决定这份计划是活的还是死的。
出关测验
- 对已经过完的这两天,
replan()做了什么处理?(冻结这两天;把已用的时长从每个预算里扣掉;顺延截止日期;只对剩下的天数重新求解) - 说出 Life GPS 需要人手动录入的三条信息流。是哪一条要了它的命?
- 2026 版重建里,哪一个器官是刻意留给人类去做的?第 1 集又测量出了什么结果?
现实任务
我的:上面例子里那条每日日记任务,就是关系这条主线的传感器。它在求解器里正好是每天一小时,也正是那种一旦人累了就会停摆的信息流。第 3 集上线前,这份日记要变成一张董事会能看懂的成绩单,让关系这条主线第一次拿到非空的读数。
你的:把你这一周写成六行 Task 代码。先别急着跑。回头看看你录入的权重,问问每个数字是从哪来的。这个答案就是「器官一」,也是下一集要讲的主题。
接下来读什么
本文是《The Visionboard》系列第 2 集,共 5 集中的《The Visionboard》。各项论断按类别标注——定义、设计选择、证据、实测数据、开放问题。2019 年的代码是重新跑了一遍,而非凭记忆复述;上文数字均来自这次运行,记录在仓库的研究档案中,见docs/plans/.
参考文献
- Paul Wu,Life GPS, github.com/wjlgatech/life_GPS ——创建于2019-04-25(R/Shiny;函数
DaysOfFulfillment001位于makingHistory_functions.R中);Python 移植版推送于2026-07-06(life_gps/allocator.py,engine.py,intake.py)。MIT 协议。上文数字来自2026-09-06的运行结果。 - Paul Wu,《Life GPS——一个能随你的变化调整、并为你排定未来日程优先级的智能规划器》,Medium,2019年。该页面仅对浏览器开放(Cloudflare 屏蔽了抓取程序);链接见仓库 README。
- Benjamin Franklin,《富兰克林自传》,第二部分,「道德完善计划」一节。公共领域内容;Project Gutenberg #20203。两处引文已于2026-09-06与 Gutenberg 文本逐字核对无误。
- J. Richalet, A. Rault, J. L. Testud, J. Papon,《Model predictive heuristic control: Applications to industrial processes》,Automatica 14(5),1978年;C. R. Cutler 与 B. L. Ramaker,《Dynamic matrix control — a computer control algorithm》,Joint Automatic Control Conference,1980年。
- Edwin A. Locke 与 Gary P. Latham,《A Theory of Goal Setting and Task Performance》,Prentice Hall,1990年——即反馈条件的出处。
- Paul Wu,《我在2019年造出了公司的大脑,却把它误认成待办清单》,2026年8月——文中引用的「三条饥饿的反馈通道」即出自此文。
- Paul Wu,《让模型写问题,让求解器签答案》,2026-08-04 —— LLM-Modulo、OptiMUS 与接口契约。
- Paul Wu,The Visionboard,第 1 集,2026-09-06 —— 全文反复引用的第 32 天测量数据。