AI-Native 시리즈 · 에이전트형 시스템 제어
거버너
1분 요약 — 이 글을 읽고 나면 남는 것
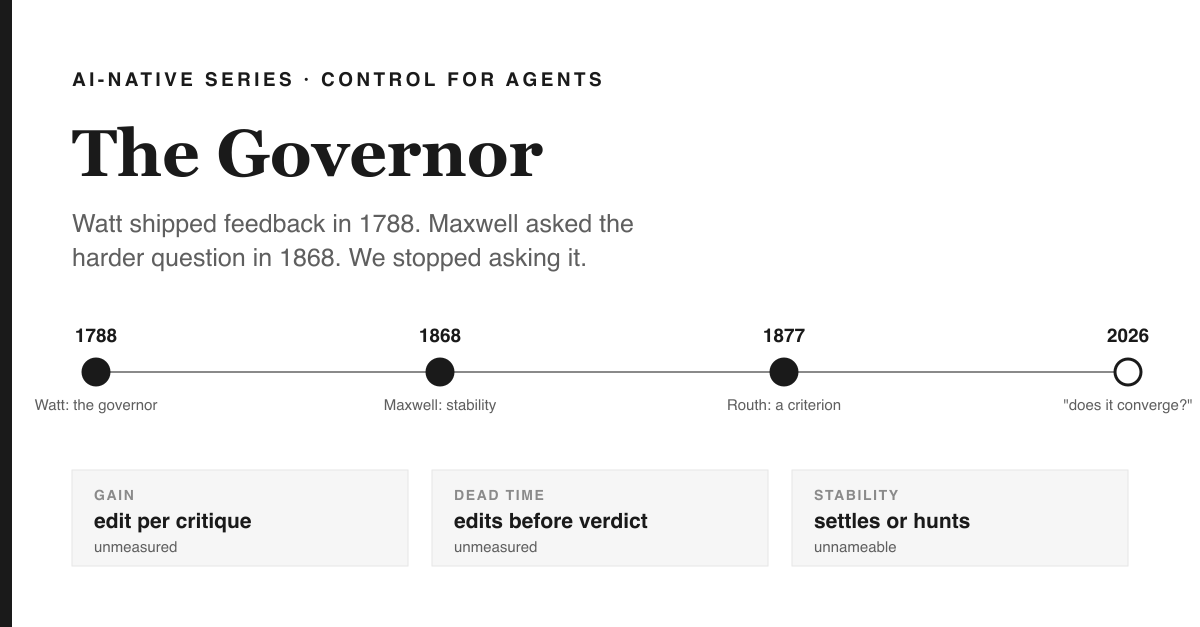
이번 시즌의 정수다. 피드백의 역사는 238년, 안정성 해석은 158년, 이를 위한 판정 기준은 149년 전 등장했다. 그 과정에서 원전 논문은 80년간 외면당했다. 새로운 분야에 이름을 붙이고 싶다면 경계해야 할 일이다. 여기서 얻을 수 있는 진짜 교훈은 진단법이다: C, A, C, A와 같은 등급 시퀀스는 결함이 아니라 진동이다 — 지연에 비해 보정이 과도하게 크기 때문이다 — 그리고 세 가지 표준 해법(게인 줄이기, 감쇠 더하기, 데드타임 줄이기)은 거의 어떤 에이전트 프레임워크에서도 조정할 수 없다. 오늘 밤 직접 루프에서 측정해볼 수 있는 두 개의 숫자와, 솔직히 아직 아무도 풀지 못한 문제 하나를 얻게 된다: LLM 루프의 안정성 기준을 발표한 이는 아직 없다.
차가운 도입부
1788년. 두 개의 쇠공이 팔에 매달려 회전하는 증기기관. 엔진 속도가 빨라지면 원심력이 공을 바깥쪽으로 밀어내고, 연결 장치가 증기 밸브를 닫는다. 엔진이 느려진다. 속도가 떨어지면 공이 내려오고, 밸브가 열리면서 다시 빨라진다.
이 장치는 목표 속도를 언어로 전달받은 적이 없다. 보정 자체가 곧 메커니즘이다. Watt가 흔히 그 공로를 인정받지만, 실제로 그가 발명한 것은 아니다 — Thomas Mead가 1787 이미 리프트 텐터와 원심 진자를 결합한 영국 특허 1628호를 냈고, Watt는 거버너 특허를 출원한 적이 없다. 오히려 이 사실이 논점을 더 분명하게 만든다. 이 구조는 그 유명한 연도보다도 훨씬 오래되었다.
80년 뒤, 한 물리학자가 같은 장치를 바라보고, 이전에는 아무도 던지지 않았던 질문을 했다. 그리고 그 질문은 오늘날 당신의 에이전트 스택조차 표현하지 못한다.
19세기가 추가한 질문
[DEF] James Clerk Maxwell의 On Governors (Maxwell, 1868), Proceedings of the Royal Society에 실린 논문은 제어 이론의 첫 번째 중대한 논문으로 평가받는다. 이 논문의 핵심은 "피드백을 사용하라"가 아니다 — Watt가 이미 1788년에 그걸 구현했다. Maxwell의 진짜 공헌은 거버너를 미분방정식으로 모델링하고 보정이 진동하거나 발산하지 않고 어떤 조건에서 안정적으로 수렴하는지.
이것이 바로 안정성이며, "작동하는가"와는 전혀 다른 질문이다.
[EVIDENCE] 이 논문이 어떻게 받아들여졌는지가 바로 여기서의 핵심이다. 나는 이 에피소드 초고에서 이 부분을 잘못 썼다. 흔히 유포된 이야기 — "80년간 무시되다가 Wiener가 1948년에 재조명했다" — 는 사실이 아니며, 아래 문단이 이를 반박한다: Routh는 Maxwell의 문제에 대한 첫 결과를 1874 6년 뒤에 발표했고, 1877년 Adams 상을 Maxwell이 출제하고 심사위원으로 참여한 주제로 수상했다. Vyshnegradskii도 1876년에 독립적으로 같은 주제를 다뤘다. 진실은 더 좁고 흥미롭다: 이 논문은 실무 엔지니어들에게는 거의 주목받지 못했지만, 수학계에서는 거의 즉시 이어받았고, Wiener(1948)는 Maxwell을 재발견한 것이 아니라 정전(正典)으로 만들었다(Bennett, 1996).
[DERIVATION] 이후의 전개야말로 훔쳐갈 만한 대목이다. Routh(1877)와 독립적으로 Hurwitz(1895)는 Maxwell의 질문을 결정 가능한 기준으로 바꿨다. 즉, 시스템의 특성방정식 계수만으로 모든 근이 안정 영역에 들어 있는지 알 수 있다. 근을 직접 구할 필요가 없다. Nyquist(1932)는 이득 여유와 위상 여유로 남아 오늘날까지 교육과 튜닝 도구에 실리는 그래픽 기준을 제시했다.
1932년에 이르러 루프는 다음 네 가지를 모두 갖추게 된다: 메커니즘(1788), 이론(1868), 판정 절차(1877/1895), 그리고 엔지니어링 마진(1932).
[EVIDENCE] 그리고 실용적 형태가 완전히 승리했다 — 그 범위는 정확히 짚고 넘어갈 만하다. 흔히 인용되는 "산업 제어 루프의 90–97%"라는 수치는 실제 출처보다 느슨하다. PID 제어(Minorsky, 1922; Ziegler & Nichols, 1942의 튜닝)는 연속 공정 산업의 규제 루프를 사실상 장악하고 있다. Desborough & Miller(2002)는 정유, 화학, 제지 등 18개 시설에서 11,600개의 컨트롤러를 조사했고, PID 피드백의 사이트별 중앙값이 97%임을 보고했다 — 이는 사이트별 중앙값이지, 루프 전체를 합산한 수치는 아니다. 한편, Bialkowski의 제지 공장 감사에서는 보통 2,000개 이상의 루프를 운영하는 공장에서 약 97%가 PI임을 확인했다. 이들 조사는 모두 이산 제조, 모션/서보, 로보틱스, PLC 인터록 로직은 다루지 않으며, 모두 1989–2002년 데이터다. Åström과 Hägglund는 Advanced PID Control (1장)에서 이렇게 못 박았다: "The PID controller is by far the most common form of feedback."(번역: PID 컨트롤러는 단연코 가장 흔한 피드백 형태이다.)
1:1 기술 매핑
| 조속기 | 제어 이론 | 에이전트 루프 | 측정하는가? |
|---|---|---|---|
| 목표 속도 | 설정값 | 목표 / 목표 등급 | 예 |
| 볼 위치 | 측정 변수 | 평가자의 판정 | 예 |
| 밸브 | 액추에이터 | 리파이너 / 수정 | 예 |
| 오차 1단위당 밸브가 움직이는 정도 | 게인 | 비판 1단위당 얼마나 큰 수정을 가하는가 | 아니오 |
| 밸브 조작과 속도 변화 사이의 지연 | 데드타임 | 수정과 그에 대한 판정 사이에 몇 턴이 걸리는가 | 아니오 |
| 수렴하는가, 진동하는가, 발산하는가 | 안정성 | ...우리는 "수렴한다(converges)"고 말한다 | 아니오 |
| 끝없이 반복되는 흔들림 | 진동 / 리미트 사이클 | "계속 같은 파일만 고친다" | 경험적으로 |
| 영원히 해소되지 않는 지속 오차 | 오프셋 | "기준선 바로 아래에서 멈춘다" | 종료 규칙으로 |
오른쪽 열을 보라. 여덟 개 항목 중 세 개는 아니다 라고 단언한다 — 게인, 데드타임, 안정성 — 그리고 두 개는 "경험적으로" 또는 "종료 규칙으로"만 언급한다. 1932년의 엔지니어라면 이 다섯 가지를 모두 당연히 측정했을 것이다.
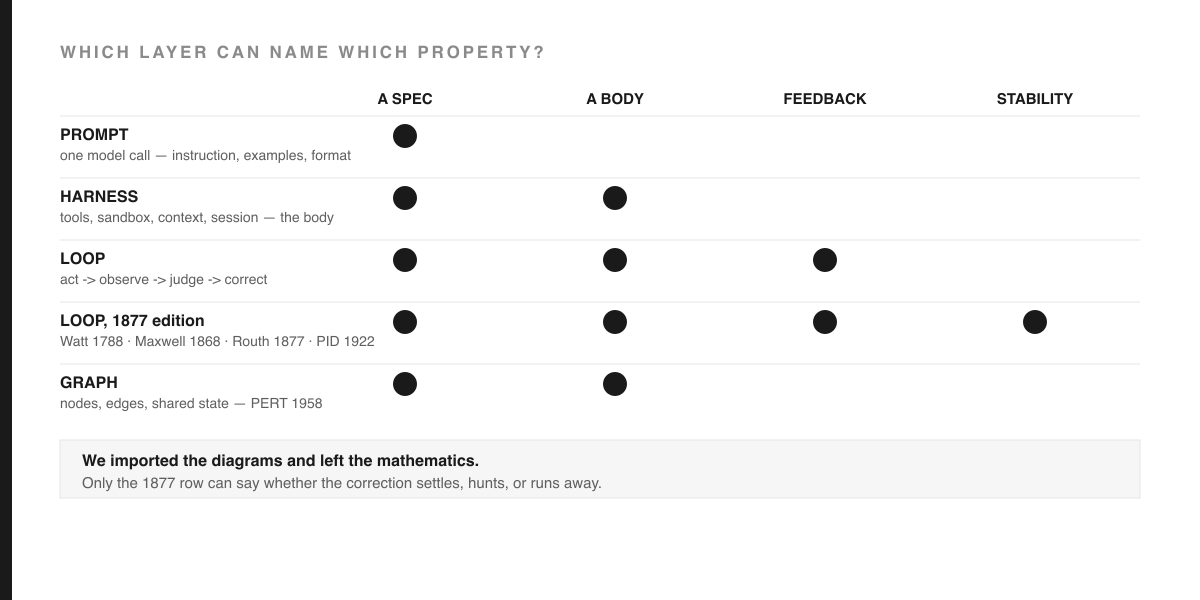
주장 분류
[설계] "수렴했는가?" — 이것이 모든 에이전트 프레임워크(내 것도 예외 아니다)가 묻는 질문이다 — 하지만 이는 더 약한 질문이다. "안정적인가?"와는 다르다. 수렴은 한 번의 실행에 대한 관찰에 불과하다. 안정성은 모든 실행을 예측하는 시스템의 성질이다. 불안정한 루프에서 스무 번 수렴을 관찰하고도 스물한 번째에서 틀릴 수 있다.
[증거] 루프의 세 번째 생존자는 감사받는 루프가 어떤 모습인지 보여준다. Shewhart의 사이클(1939년)은 Deming에 의해 대중화되었고, 단순히 살아남은 수준이 아니다: ISO 9001:2015는 0.3.2조에서 Plan-Do-Check-Act를 명시한다, 그리고 도표 2는 6조 → Plan, 7–8조 → Do, 9조 → Check, 10조 → Act로 묶고, 4조는 전체 맥락, 5조(리더십)는 네 단계를 관통하는 중심축에 놓는다. 표준의 문구는 의도적으로 느슨하다 — 도표는 조항들이 "이렇게 묶일 수 있다"고 보여준다 — 하지만 이 구조는 실제로 살아 있는 국제 표준이며, 목차 자체가 루프 이고, 외부 감사자가 Check 단계가 실제로 이루어졌는지 확인한다. 어느 에이전트형 루프도 이에 상응하는 구조를 갖지 않는다.
[설계] 이제 회의론자들 차례다. 이들은 일반적으로 인정받는 것보다 더 옳다.루프 엔지니어링: 진짜 새로운 발상인가, 아니면 오래된 자동화의 재포장인가?(Movva, Hasib & Reganti, 2026년 8월 19일)에서는 이 문제를 제기하되, 결론을 내리지 않는다. 기사에서는 "회의론자들은"라는 본질적인 질문을 던진다. 즉, 루프 엔지니어링이 전통적인 소프트웨어 자동화에 그럴듯한 새 이름만 붙인 것에 불과한가? 이어서 "전통적인 소프트웨어 시스템도 오랫동안 cron 작업, 훅, 워크플로 엔진, DAG 등으로 반복 작업을 자동화해 왔다"고 짚고, "워크플로 관점에서 보면" ReAct 에이전트와 매우 비슷하게 느껴진다"고 덧붙인다. 결론은 유보한다. 심지어 이 패턴이 계속된다 해도, "상당 부분이 결국 도구에 자연스럽게 흡수될 가능성이 크다"고 정리한다. 오래된 이 시즌의 평가는 내 몫이지, 저자들의 몫이 아니다.
여기서 한층 더 강건하게 다듬은 버전을 내놓는다. 양 진영이 흔히 주장하는 것보다 더 강하다. 토폴로지는 낡았다 — 무려 238년이나 됐다. 진짜 새로운 점은 바로 플랜트(제어 대상)가 이제는 확률적이고, 액추에이터(실행기)가 명령에 토를 단다는 사실이다. 증기 밸브는 명령을 재해석하지 않는다. 이 차이는 실제로 존재하며, 그 결과 안정성 문제는 더 어려워졌을 뿐 결코 무의미해진 것이 아니다 — 분석은 내팽개치고 도식만 남기는 것이야말로 양쪽 모두에 최악이다.
[OPEN]내가 찾은 한, 아직 LLM 제어 루프의 안정성 판별 기준을 발표한 이는 없다. Routh–Hurwitz 판별법을 에이전트 루프에 적용한다면, 그 범위는 무엇이 될까 — 크리틱 불일치 단위당 편집 크기? 판정 결과의 분산? 데드타임(지연) 턴 수? 이것이 이번 시즌의 핵심 오픈 문제이며, 나 역시 답을 갖고 있지 않다.
예측 게이트
이하를 읽기 전에 먼저 답을 정하라.
에이전트 루프에 목표 등급 A가 주어진다. 12회 반복 동안 등급은 다음과 같이 변한다:F, C, A, C, A, C, A, C, ...— 목표에 여러 번 도달했다가 다시 잃는다.
내기: 이것은 (a) 잘못된 평가자인가, (b) 잘못된 리파이너인가, 아니면 (c) 게인이 지나치게 큰, 제대로 동작하는 루프인가?
제어공학자는 C, A, C, A 곧바로 판별한다. 이것은 부품 고장이 아니라 진동이다. 지연에 비해 보정이 과도하게 크기 때문에, 매번 수정이 지나치고 다음 수정도 다시 반대 방향으로 과하게 이뤄진다. 표준적인 해결책은 게인을 줄이거나(수정 폭을 줄임), 감쇠를 추가하거나, 데드타임을 줄이는 것(더 빨리 평가함)이다. 이 셋 중 어느 것도 거의 모든 에이전트 프레임워크에서는 조정할 수 있는 매개변수로 제공되지 않는다. 내가 만든 프레임워크는 반복 횟수 제한과 플래토 감지를 제공하는데, 이것들은 진동을 견디는 방식일 뿐, 진단하는 방법은 아니다.
실패실
이번엔 의도적으로 망가뜨려 보자: 지연을 완전히 없앤 뒤, 이번엔 지나치게 많이 추가해본다.
정상적으로 동작하는 루프를 하나 가져온다. 먼저, 마이크로 수정마다 평가하면(데드타임 → 거의 0) 비용만 폭증하고 품질은 거의 변하지 않는다. 그 다음, 다섯 번마다 한 번만 평가하면(데드타임 → 5) 이번엔 지나치게 수정된다. 평가가 도착할 때쯤이면 이미 네 번의 추가 수정이 그 위에 쌓여 있고, 루프는 더 이상 존재하지 않는 상태를 고치고 있게 된다.
진단: 당신은 지금 고전적인 데드타임 트레이드오프의 양 극단을 직접 구현해 본 셈이고, 이 둘 중 어느 쪽도 부품 결함이 아니다. 이것이 바로 에이전트형 용어에는 이름조차 없지만, 다른 분야에서는 100년 넘게 연구된 실패 모드다.
실험실 — 15분
실제 에이전트 루프에서 루프 게인을 측정해보자.
- 리파인 루프 하나에 계측기를 단다. 반복마다 기록한다: 평가자의 점수(수정 전), 적용된 diff의 크기 (변경된 줄 수), 그리고 수정 후 점수.
- Δscore를 diff 크기에 따라 플롯한다. 즉, 게인 — 입력 노력 단위당 출력 변화량 — 을 추정하는 것이다.
- 이제 데드타임을 찾아보자. 관찰과 그에 대한 평가가 내려질 때까지 몇 번의 수정이 들어가는가? 대부분의 에이전트 루프에서는 솔직히 1이다. 플릿이나 비동기 환경에서는 더 높고, 대개 측정조차 하지 않는다.
- diff 크기별로 실행을 묶고, 가장 작은 그룹과 가장 큰 그룹에서 진동률(점수가 내려갔다가 올라갔다가 다시 내려가는 비율)을 비교한다.
큰 수정이 작은 수정보다 더 자주 진동한다면, 당신은 LLM 시스템에서 루프 게인을 실제로 측정한 것이다. 내가 아는 한 이건 표준 관행이 아니다. 플롯을 보고하면, 그것만으로도 기여다.
현실 미션
당신이 실제로 돌리는 루프에 숫자 하나를 추가하라: 데드 타임즉, 한 번의 수정과 그에 대한 판정 사이에 몇 번의 반복이 있는지다. 그리고 솔직하게, 루프가 진동할 때 당신 시스템이 실제로 무엇을 하는지 적어보라. 만약 답이 '반복 한도에 도달하면 멈춘다'라면, 당신이 가진 것은 제어 시스템이 아니라 생존 메커니즘이다 — 이 사실을 아는 것은 충분히 가치가 있다. 내 엔진 역시 여기에 해당한다. 정지 조건과 플래토 방지 장치는 An AI Reviewed My Repo and Told Me to Make It Worse.
연구 과제
이번 시즌의 핵심 오픈 문제를 에이전트가 실제로 다룰 수 있도록 구체적으로 내놓는다: LLM 리파인 루프에 대해 가장 작고 실질적인 안정성 판별 기준을 만들어라. 후보가 될 만한 요소 — 크리틱 불일치 단위당 평균 수정 크기(게인), 변하지 않은 산출물에 대한 판정 분산(센서 노이즈; 오늘날 리저지 프로브로 측정 가능), 그리고 반복 단위의 데드 타임. 검증할 가설: 게인 × 데드 타임이 어떤 임계값을 넘으면 루프는 실질적으로 더 높은 비율로 진동한다. 아주 조잡한 경험적 임계값이라도 지금 이 분야가 가진 것보다는 낫다.[OPEN]
종료 테스트
- Maxwell이 1868년에 더한 것으로, Watt의 1788년 거버너에는 없었던 것은 무엇인가?(안정성 분석, 피드백이 아님)
- 진동에 대한 표준 해결책 세 가지를 써보라.(게인 감소, 감쇠 추가, 데드 타임 감소)
- 왜 '수렴했다'는 것이 안정성의 증거가 아닌가?
- ISO 9001:2015에는 어떤 점이 모든 에이전트 루프에는 없는가?(Check 단계의 외부 감사자)
클리프행어
이제 당신은 거버너 하나를 손에 넣었고, 적어도 무엇이 잘못됐는지 는 짚어낼 수 있다.
그런데 누군가가 플래너, 구현자, 테스트 에이전트, 보안 리뷰어, 머지 게이트를 요청한다 — 이들이 병렬로 동작하며, 상태를 공유하고, 넘겨주고, 리뷰에 실패하면 다시 수리 루프로 진입한다. 당신은 자연스럽게 그래프를 찾게 된다.
그리고 곧 알게 된다. 그래프 계층의 선행 연구는 이번 시즌 전체에서 가장 젊다 — 루프 수학보다 90년이나 더 젊으며, 모두가 그려온 그 도형은 당신이 가장 필요로 하는 단 한 가지를 표현하지 못한다.
다음 읽기
시즌 6, 에피소드 3 — Intelligence Engineering Adventures, Season 6 — The Governor Engine. 이 시리즈의 모든 주장은 정의, 도출, 증거, 엔지니어링 선택, 오픈 퀘스천 등으로 분류되어 태그된다. 은유는 주장을 소개할 수는 있으나, 결코 증거로 쓰이지 않는다. 이번 시즌은 네 가지 라벨이 붙은 도표를 실제로 주요 1차 자료와 대조할 만큼 진지하게 다루지만, 그 도표는 살아남지 못한다: Anthropic의 정의는 harness를 상위 레이어가 아닌 루프 자체로 본다. 모든 주장은 분류별로 태그되어 있고, 진짜로 열린 문제는 오픈으로 명시되어 있다 — 아직 누구도 LLM 컨트롤 루프의 안정성 기준을 발표하지 않았다. 이 글에는 어떤 고용주나 클라이언트의 자료도 포함되어 있지 않다. — Paul Jialiang Wu · futuremake.io
참고문헌
- Maxwell, J.C. (1868), On Governors, Proceedings of the Royal Society, Vol. XVI, no. 100. 제어 이론의 첫 번째 중요한 논문으로 인정받으며, 약 80년간 주목받지 못하다가 Wiener(1948)가 다시 조명했다.
- Kang, C.-G. (2016), Origin of Stability Analysis: "On Governors" by J.C. Maxwell [Historical Perspectives], IEEE Control Systems Magazine 36(5), pp. 77–88, doi:10.1109/MCS.2016.2584358. 초록에는 이 논문이 "오랫동안 간과되었다"고만 언급되어 있으며, 명시적인 약 80년 수치는 포함되어 있지 않다. 따라서 이번 에피소드에서는 더 이상 그 주장을 하지 않는다.
- Bennett, S. (1996), A Brief History of Automatic Control, IEEE Control Systems Magazine — Routh가 Maxwell의 문제를 다루며 1874년에 첫 결과를 발표한 기록이 있다.
- Desborough, L. & Miller, R. (2002), Increasing Customer Value of Industrial Control Performance Monitoring — Honeywell's Experience, CPC-6, AIChE Symposium Series 326, vol. 98, pp. 172–192 — 11,600개 컨트롤러 조사와 97% 사이트 중앙값.
- Routh (1877); Hurwitz (1895) — 안정성 기준. Nyquist (1932) — 이득 및 위상 여유의 그래픽 기준.
- Minorsky (1922); Ziegler & Nichols (1942) — PID와 그 튜닝 규칙. Åström & Hägglund, Advanced PID Control (ISA), 1장 — "The PID controller is by far the most common form of feedback." (번역: PID 컨트롤러는 단연코 가장 널리 쓰이는 피드백 방식이다.) (이 에피소드의 이전 초안에서는 이 문장을 "by far the most widely used form of feedback control"(가장 널리 사용되는 피드백 제어 방식)로 따옴표 안에 넣었으나, 해당 표현은 Åström & Hägglund의 어떤 저서에도 등장하지 않는다. 이는 내 의역에 불과했으므로, 조용히 삭제하지 않고 이 자리에서 바로잡는다.)
- Shewhart (1939), Deming이 대중화한 사이클; ISO 9001:2015, 0.3.2항 및 그림 2 — PDCA가 명시적으로 언급되어 있고, 6 / 7–8 / 9 / 10항이 각각 Plan / Do / Check / Act로 묶인다. 4항은 컨텍스트, 5항은 네 단계의 중심 허브로 배치된다.
- Wiener, N. (1948), Cybernetics — Maxwell을 다시 조명한 사례이자, 경계가 되는 일화: 이 분야의 이름은 제도로서 남지 못했지만, 그 내용은 살아남았다.
- Movva, P., Hasib, A. & Reganti, A.N. (2026년 8월 19일), Loop Engineering: New Idea or Old Automation?, The Nuanced Perspective. 위에서 인용문 그대로 재현; 판정: 오래된 것이다.https://thenuancedperspective.substack.com/p/loop-engineering-new-idea-or-old
- LangChain, The Art of Loop Engineering; Osmani, A., Loop Engineering — 단일 에이전트 harness 위에 놓인 루프에 대한 실무자 관점의 프레이밍.