Serie AI-Native · Control para Sistemas Agénticos
El Gobernador
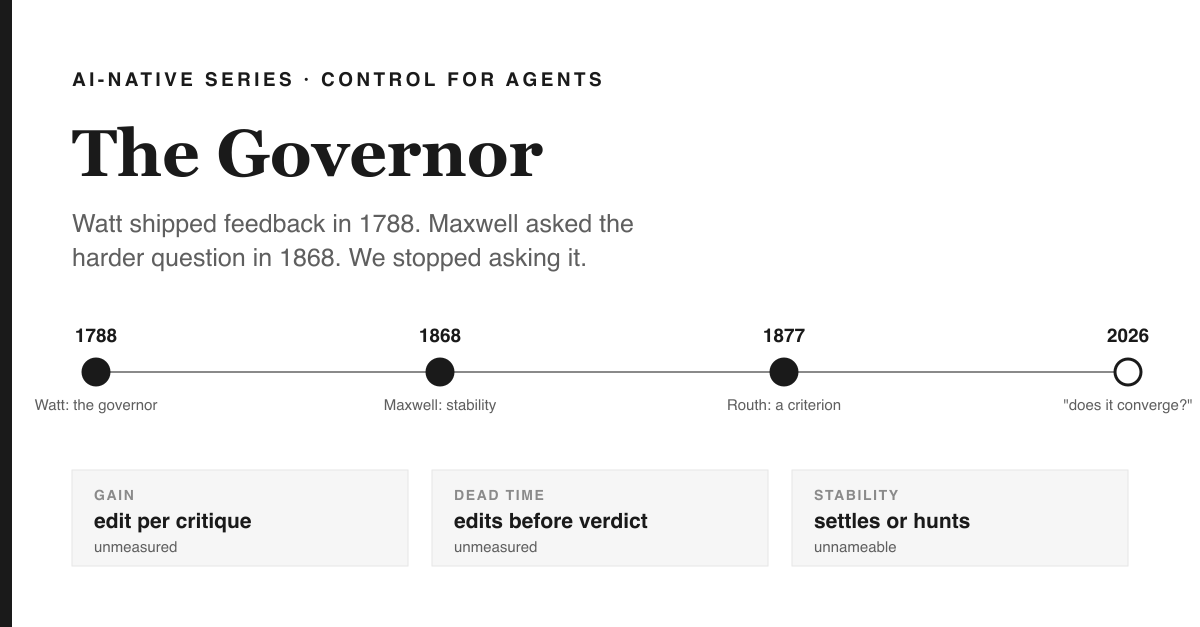
Resumen exprés — lo esencial que te llevas
Este es el corazón de la temporada. La retroalimentación tiene 238 años; su análisis de estabilidad tiene 158; el criterio para decidirlo tiene 149. En el camino, el texto original fue ignorado durante ochenta años, lo cual es una advertencia para cualquiera que quiera bautizar una disciplina nueva. El hallazgo útil aquí es de diagnóstico: una secuencia de calificaciones como C, A, C, A no es un evaluador roto, es oscilación — demasiada corrección para el retraso — y los tres remedios clásicos (menos ganancia, más amortiguamiento, menos tiempo muerto) son ajustes que casi ninguna plataforma de agentes permite tocar. Te vas a ir con dos números para medir en tu propio bucle esta noche, y con un problema realmente abierto: nadie ha publicado un criterio de estabilidad para un bucle LLM.
Inicio en seco
1788. Una máquina de vapor con dos bolas de hierro girando en brazos. Cuando el motor acelera, la fuerza centrífuga empuja las bolas hacia afuera; el mecanismo cierra la válvula de vapor y el motor se desacelera. Si baja la velocidad, las bolas caen, la válvula se abre y vuelve a acelerar.
Nadie le dio la velocidad objetivo en palabras. La corrección es el mecanismo. Suele atribuirse el mérito a Watt, pero él no lo inventó: la patente británica n.º 1628 de Thomas Mead de 1787 ya combinaba un regulador de tensión con un péndulo centrífugo, y Watt nunca patentó un gobernador. Eso lo hace aún más interesante: la topología es incluso más antigua que la fecha famosa.
Ochenta años después, un físico observó el mismo aparato y se hizo una pregunta que nadie había formulado, y que tu pila de agentes todavía no puede expresar.
La pregunta que trajo el siglo XIX
[DEF] El artículo On Governors de James Clerk Maxwell (Maxwell, 1868), publicado en los Proceedings of the Royal Society, es reconocido como el primer trabajo importante sobre teoría de control. Su aporte no es “usa retroalimentación” — Watt ya había hecho eso en 1788. La contribución de Maxwell fue modelar el gobernador mediante ecuaciones diferenciales y preguntar bajo qué condiciones la corrección se estabiliza en vez de oscilar o descontrolarse.
Eso es la estabilidad, y es una pregunta distinta de “¿funciona?”.
[EVIDENCE] La recepción es el hallazgo aquí, y yo mismo lo tenía mal en el primer borrador de este episodio. La historia cómoda — “olvidado durante ochenta años hasta que Wiener lo rescató en 1948” — es falsa, y el siguiente párrafo lo desmiente: Routh publicó los primeros resultados sobre el problema de Maxwell en 1874, seis años después, y ganó el Premio Adams de 1877 con un tema que Maxwell había propuesto y para el cual Maxwell fue examinador. Vyshnegradskii trabajó el mismo terreno de forma independiente en 1876. Lo que sí es cierto es más limitado y más interesante: el artículo pasó casi desapercibido entre ingenieros en activo, mientras que la línea matemática lo retomó casi de inmediato, y Wiener (1948) canonizó Maxwell en vez de redescubrirlo (Bennett, 1996).
[DERIVATION] Lo que vino después es la parte que vale la pena copiar. Routh (1877) y, por su cuenta, Hurwitz (1895) transformaron la pregunta de Maxwell en un criterio decidible: a partir de los coeficientes de la ecuación característica de un sistema puedes saber si todas las raíces caen en el semiplano estable, sin necesidad de calcularlas explícitamente. Nyquist (1932) propuso un criterio gráfico que sigue vigente como margen de ganancia y margen de fase, todavía se enseña y se usa en herramientas de ajuste.
Así que para 1932 el bucle ya tenía: un mecanismo (1788), una teoría (1868), un procedimiento para decidir (1877/1895) y márgenes de ingeniería (1932).
[EVIDENCE] Y la versión aplicada arrasó por completo — en un ámbito que conviene precisar, porque el típico "90–97% de los bucles de control industrial" es más vago que sus fuentes. El control PID (Minorsky, 1922; ajustado por Ziegler & Nichols, 1942) domina los bucles de control en industrias de procesos continuos: Desborough & Miller (2002) encuestaron 11,600 controladores en 18 plantas de refinación, químicas y de papel y celulosa y reportan una mediana por sitio del 97% para retroalimentación PID — una mediana entre sitios, no un conteo total de bucles. Por separado, las auditorías de Bialkowski en fábricas de papel hallaron ~97% PI en plantas que suelen operar más de 2,000 bucles. Ninguna de estas encuestas cubre manufactura discreta, movimiento/servo, robótica o lógica de enclavamiento PLC, y todos los datos son de 1989–2002. Åström y Hägglund lo dicen sin rodeos en Advanced PID Control (Cap. 1): "The PID controller is by far the most common form of feedback." (Traducción: El controlador PID es, por mucho, la forma más común de retroalimentación).
Mapa técnico 1:1
| Gobernador | Teoría de control | Bucle agéntico | ¿Se mide? |
|---|---|---|---|
| Velocidad objetivo | setpoint | la meta / calificación objetivo | sí |
| Posición de la bola | variable observada | el veredicto del evaluador | sí |
| Válvula | actuador | el refinador / la edición | sí |
| Cuánto se mueve la válvula por cada unidad de error | ganancia | qué tan grande es una edición por cada unidad de crítica | no |
| Retraso entre la válvula y el cambio de velocidad | dead time | iteraciones entre una edición y el veredicto que la evalúa | no |
| ¿Se estabiliza, oscila o se descontrola? | estabilidad | ...decimos "converge" | no |
| Oscilación que nunca se apaga | oscilación / ciclo límite | "sigue reescribiendo el mismo archivo" | de forma anecdótica |
| Error constante que nunca desaparece | offset | "se queda justo por debajo del objetivo" | como criterio de parada |
Mira la columna de la derecha. Tres de ocho filas dicen no directamente — ganancia, tiempo muerto, estabilidad — y dos más solo dicen "de forma anecdótica" o "como criterio de parada". Un ingeniero en 1932 medía las cinco sin pensarlo dos veces.
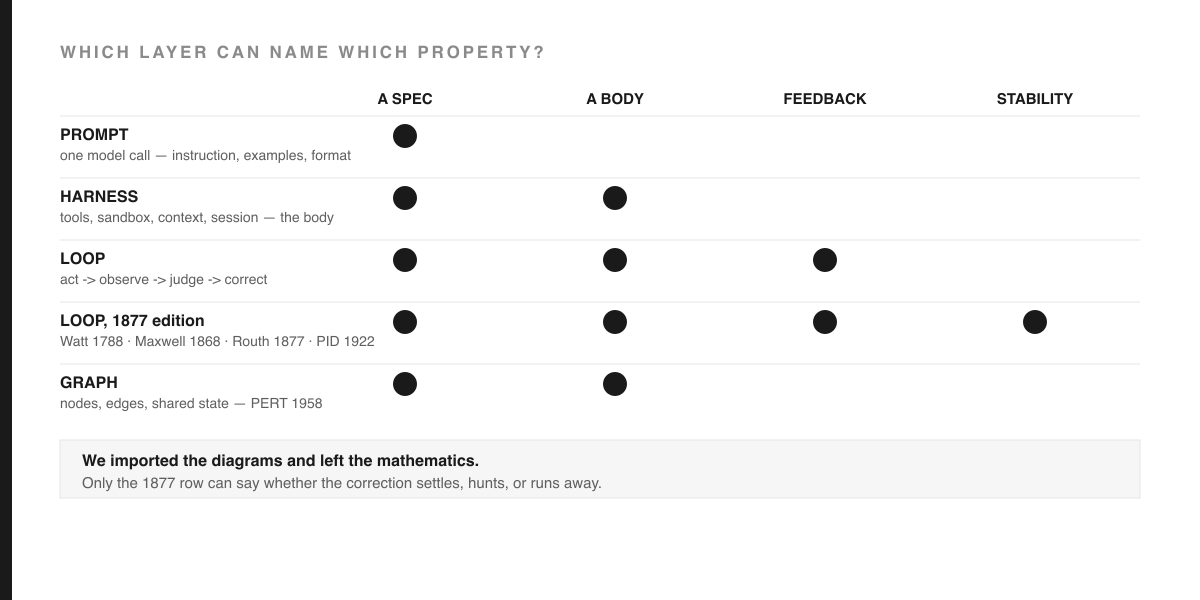
Las afirmaciones, clasificadas
[DISEÑO] "¿Converge?" — que es la pregunta que hace cualquier plataforma de agentes, incluida la mía — es una pregunta más débil que "¿es estable?". La convergencia es una observación sobre una sola ejecución. La estabilidad es una propiedad del sistema que predice todas las ejecuciones. Puedes ver que converge en veinte ejecuciones de un bucle inestable y fallar justo en la vigésima primera.
[EVIDENCIA] El tercer superviviente del bucle muestra cómo se ve un bucle auditado. El ciclo de Shewhart (1939), popularizado por Deming, no solo sigue vigente: ISO 9001:2015 menciona Planificar-Hacer-Verificar-Actuar en la Cláusula 0.3.2, y su Figura 2 agrupa las cláusulas 6 → Planificar, 7–8 → Hacer, 9 → Verificar, 10 → Actuar, con la Cláusula 4 como contexto general y la Cláusula 5 (Liderazgo) en el centro abarcando las cuatro fases. El propio texto de la norma es deliberadamente flexible — la figura muestra cómo las cláusulas "pueden agruparse" — pero la estructura es una norma internacional viva cuyo índice es el bucle, con un auditor externo comprobando que tu fase de Verificar realmente ocurrió. Ningún bucle agéntico tiene algo equivalente.
[DISEÑO] Y aquí llegamos a los escépticos, que tienen más razón de la que normalmente se les reconoce.Ingeniería de Bucles: ¿Idea Nueva o Simplemente la Automatización de Siempre? (Movva, Hasib & Reganti, 19 de agosto de 2026) plantea la pregunta sin dictar sentencia. Relata que "Los escépticos se preguntan si la ingeniería de bucles no es más que la automatización de software tradicional disfrazada con un nombre llamativo", y apunta que "los sistemas de software de toda la vida también han usado cron jobs, hooks, motores de flujo de trabajo y DAGs para automatizar tareas repetitivas desde hace mucho", además de observar que "En cuanto al flujo de trabajo, la sensación es muy parecida a la de los agentes ReAct." El artículo cierra dejando la cuestión abierta, y prefiere matizar antes que predecir: incluso si el patrón se mantiene, "es bastante probable que buena parte de esto acabe simplemente absorbida por las propias herramientas." El veredicto clásico de esta temporada es mío, no de ellos.
Aquí va la versión reforzada, más fuerte de lo que suele decir cualquiera de los dos bandos: la topología es vieja — lleva 238 años. Lo realmente nuevo es que la planta ahora es estocástica y el actuador te discute. Una válvula de vapor no se pone creativa con la instrucción que recibe. Esa diferencia es real, y hace que la estabilidad sea más difícil de lograr, no irrelevante — por eso abandonar el análisis pero quedarse con el diagrama es lo peor de ambos mundos.
[OPEN] Hasta donde he podido averiguar, nadie ha publicado un criterio de estabilidad para un bucle de control con LLM. ¿Sobre qué variables se aplicaría un Routh–Hurwitz para bucles agénticos? ¿Tamaño de la edición por unidad de desacuerdo del crítico? ¿Varianza del veredicto? ¿Vueltas de dead time? Este es el gran problema abierto de la temporada y yo no tengo la respuesta.
Compuerta de Predicción
Comprométete antes de seguir leyendo.
A un bucle agéntico se le asigna una calificación objetivo de A. En 12 iteraciones, sus calificaciones son:F, C, A, C, A, C, A, C, ...— alcanza el objetivo varias veces y luego lo pierde de nuevo.
Apuesta:¿esto es (a) un evaluador deficiente, (b) un refinador deficiente, o (c) un bucle que funciona correctamente pero con demasiada ganancia?
Un ingeniero de control lo detecta C, A, C, A de inmediato: eso no es un componente averiado, es oscilación — la corrección es demasiado grande para el retraso, así que cada ajuste se pasa y el siguiente se pasa de regreso. Los remedios clásicos son reducir la ganancia (ediciones más pequeñas), añadir amortiguamiento o reducir el tiempo muerto (juzgar antes). Casi ninguna plataforma de agentes permite ajustar alguno de los tres. La mía ofrece límites de iteraciones y detección de mesetas, que son formas de sobrevivir a la oscilación en vez de diagnosticarla.
Sala de Fallos
Rompe el bucle a propósito: elimina el retraso, luego agrégale demasiado.
Toma un bucle que funciona. Primero, juzga después de cada micro-edición (tiempo muerto → casi cero) y observa cómo el costo se dispara mientras la calidad apenas cambia. Luego juzga solo cada quinta edición (tiempo muerto → 5) y observa cómo se pasa de largo: cuando llega el veredicto, ya cayeron cuatro cambios encima del que se está juzgando, y el bucle ahora está corrigiendo un estado que ya no existe.
Diagnóstico: acabas de construir, a mano, los dos extremos del clásico dilema del tiempo muerto, y ninguno es un defecto de componente.Este es el modo de fallo que no tiene nombre en el vocabulario agéntico y lleva un siglo documentado en la literatura de control.
Laboratorio — 15 minutos
Mide la ganancia del bucle en un bucle de agente real.
- Instrumenta un bucle de refinamiento. Por iteración, registra: la puntuación del evaluador antes, el tamaño del diff aplicado (líneas cambiadas), y la puntuación después.
- Grafica Δpuntuación contra el tamaño del diff. Estás estimando la ganancia: cuánto cambia la salida por unidad de esfuerzo de entrada.
- Ahora encuentra tu tiempo muerto: ¿cuántas ediciones caen entre una observación y el veredicto que responde a ella? En la mayoría de los bucles de agentes la respuesta honesta es 1; en flotas y configuraciones asíncronas suele ser mayor, y casi nunca se mide.
- Agrupa las ejecuciones por tamaño de diff y compara la tasa de oscilación (la puntuación baja, luego sube, luego baja) entre los grupos más pequeños y más grandes.
Si las ediciones grandes oscilan más que las pequeñas, has medido la ganancia del bucle en un sistema LLM, lo cual, hasta donde sé, no es una práctica común. Reporta la gráfica; eso ya es una contribución.
Misión Realidad
Agrega un número al bucle que realmente ejecutas: tiempo muerto, es decir, cuántas iteraciones pasan entre una edición y el veredicto que la evalúa. Luego, anota con honestidad qué hace tu sistema cuando entra en oscilación. Si la respuesta es "llega al límite de iteraciones y se detiene", lo que tienes es un mecanismo de supervivencia, no un sistema de control — y vale la pena saberlo, porque ahí mismo está mi propio motor. Sus condiciones de parada y el guardián de meseta se describen en An AI Reviewed My Repo and Told Me to Make It Worse.
Desafío de investigación
El gran problema abierto de la temporada, puesto en términos concretos para que un agente lo ataque: construir el criterio de estabilidad útil más pequeño posible para un refine loop de LLM. Ingredientes candidatos: magnitud media de edición por unidad de desacuerdo del crítico (ganancia), varianza del veredicto sobre un artefacto sin cambios (ruido del sensor; medible hoy con una sonda de re-evaluación), y tiempo muerto en iteraciones. Hipótesis a probar: los bucles con ganancia × tiempo muerto por encima de cierto umbral oscilan a una tasa materialmente mayor. Incluso un umbral empírico burdo sería más de lo que el campo tiene hoy.[OPEN]
Prueba de salida
- ¿Qué aportó Maxwell en 1868 que no tenía el gobernador de Watt en 1788? (un análisis de estabilidad, no retroalimentación)
- Menciona los tres remedios clásicos para la oscilación.(reducir la ganancia, añadir amortiguamiento, reducir el tiempo muerto)
- ¿Por qué "convergió" no es evidencia de estabilidad?
- ¿Qué tiene ISO 9001:2015 que ningún bucle de agentes tiene? (un auditor externo de la fase Check)
Cliffhanger
Ahora tienes un gobernador, y al menos puedes decir qué le falla.
Luego alguien te pide un planificador, un implementador, un agente de pruebas, un revisor de seguridad y una compuerta de fusión — todos corriendo en paralelo, compartiendo estado, pasándose la posta y reingresando al bucle de reparación cuando una revisión falla. Vas a buscar un grafo.
Y estás a punto de descubrir que el antecedente de la capa de grafos es el más joven de toda esta temporada — más joven que las matemáticas del bucle por noventa años — y que la forma que todo el mundo dibuja para él no puede expresar justo lo que más necesitas.
→ Episodio 4 — La Ruta Crítica
Sigue leyendo
Episodio 3 de Aventuras en Ingeniería de la Inteligencia, Temporada 6 — El Motor Gobernador. Las afirmaciones en la fuente de la serie están clasificadas por tipo — definición, derivación, evidencia, decisión de ingeniería, pregunta abierta — y una metáfora puede servir para presentar una idea, pero nunca como prueba. La temporada se toma en serio el diagrama de cuatro etiquetas, tanto que lo contrasta con sus fuentes primarias, y no sobrevive: la definición de Anthropic convierte el harness en el ciclo, no en una capa superior. Cada afirmación está marcada por clase, y el único problema realmente abierto se declara como tal — nadie ha publicado un criterio de estabilidad para un ciclo de control con LLM. Este artículo no contiene material de ningún empleador ni cliente. — Paul Jialiang Wu · futuremake.io
Referencias
- Maxwell, J.C. (1868), On Governors, Proceedings of the Royal Society, Vol. XVI, no. 100. Reconocido como el primer artículo importante sobre teoría de control; pasó desapercibido durante unos 80 años hasta que Wiener (1948) volvió a ponerlo en el mapa.
- Kang, C.-G. (2016), Origin of Stability Analysis: "On Governors" by J.C. Maxwell [Historical Perspectives], IEEE Control Systems Magazine 36(5), pp. 77–88, doi:10.1109/MCS.2016.2584358. Su resumen dice que el artículo fue "overlooked for a long time" (Traducción: ignorado durante mucho tiempo); la cifra explícita de ~80 años no aparece, y este episodio ya no hace esa afirmación.
- Bennett, S. (1996), A Brief History of Automatic Control, IEEE Control Systems Magazine — documenta que Routh retomó el problema de Maxwell y publicó los primeros resultados en 1874.
- Desborough, L. & Miller, R. (2002), Increasing Customer Value of Industrial Control Performance Monitoring — Honeywell's Experience, CPC-6, AIChE Symposium Series 326, vol. 98, pp. 172–192 — la encuesta de 11,600 controladores y el 97% de mediana por sitio.
- Routh (1877); Hurwitz (1895) — el criterio de estabilidad. Nyquist (1932) — el criterio gráfico detrás del margen de ganancia y del margen de fase.
- Minorsky (1922); Ziegler & Nichols (1942) — PID y sus reglas de ajuste. Åström & Hägglund, Advanced PID Control (ISA), cap. 1 — "The PID controller is by far the most common form of feedback." (Traducción: El controlador PID es, por mucho, la forma más común de retroalimentación). (En un borrador anterior de este episodio, esa frase aparecía como "by far the most widely used form of feedback control" entre comillas. Esa redacción no aparece en ninguno de los textos de Åström & Hägglund; era mi paráfrasis disfrazada de cita, y aquí la corrijo en vez de dejarla pasar en silencio.)
- Shewhart (1939), el ciclo que Deming popularizó; ISO 9001:2015, Cláusula 0.3.2 y Figura 2 — PDCA mencionado de forma explícita, con las cláusulas 6 / 7–8 / 9 / 10 agrupadas como Planificar / Hacer / Verificar / Actuar, la Cláusula 4 como contexto y la Cláusula 5 en el centro.
- Wiener, N. (1948), Cybernetics — el rescate de Maxwell, y un caso de advertencia: el nombre del campo no sobrevivió como institución, aunque su contenido sí lo hizo.
- Movva, P., Hasib, A. & Reganti, A.N. (19 de agosto de 2026), Loop Engineering: New Idea or Old Automation?, The Nuanced Perspective. Citado textualmente arriba; veredicto: antiguo. https://thenuancedperspective.substack.com/p/loop-engineering-new-idea-or-old
- LangChain, The Art of Loop Engineering; Osmani, A., Loop Engineering — enfoques prácticos sobre el loop por encima de un harness de agente único.