AI-Nativeシリーズ · エージェント型システムの制御
ガバナー
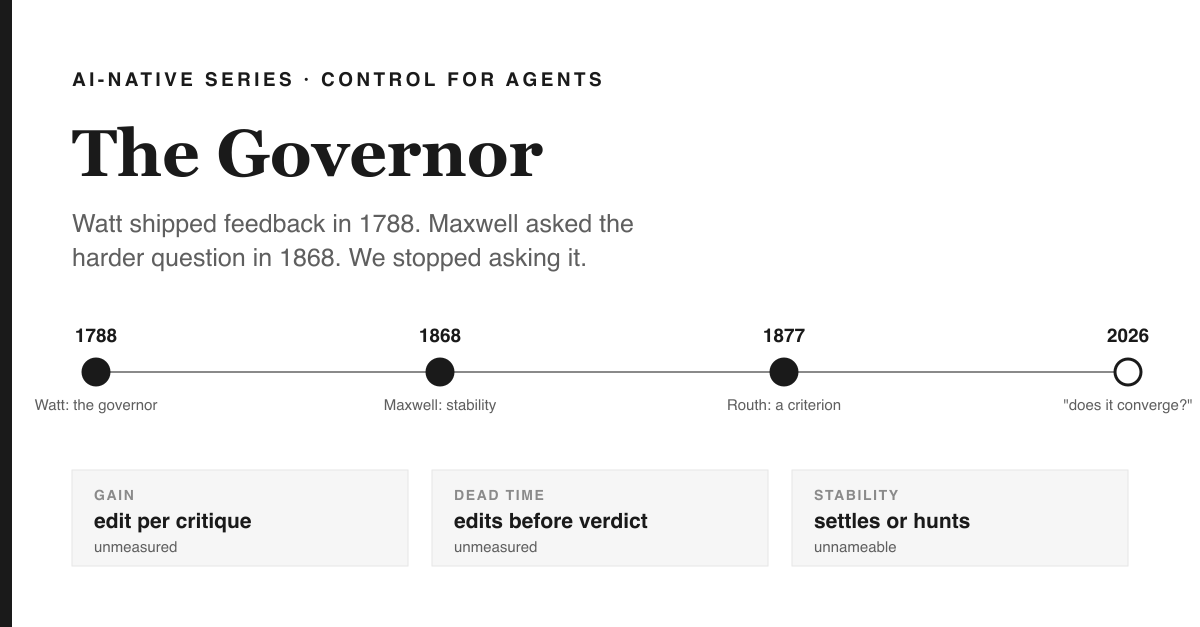
1分でつかむ要点:この記事で得られるもの
これこそが今シーズンの核心だ。フィードバックには238年の歴史があり、安定性解析は158年、判定可能な基準は149年の歴史がある。その過程で創始論文は80年もの間ほとんど顧みられなかった——新たな分野に名前をつける者への警鐘だ。ここで得られる転用可能な知見は診断に役立つ。C, A, C, Aたとえば、こうした評価系列は壊れた評価者のせいではなく、振動現象——すなわち遅延に対して補正が大きすぎる——である。そして標準的な三つの対策(ゲインを下げる、減衰を加える、デッドタイムを減らす)は、ほとんどどのエージェントフレームワークでもパラメータとして調整できない。この記事を読み終える頃には、自分のループで実際に測れる二つの数値と、一つの率直な未解決問題——LLMループに対する安定性基準はいまだ誰も発表していない——を持ち帰ることになる。
冒頭の場面
1788年。蒸気機関の上で、2つの鉄球がアームの先で回転している。エンジンの回転が上がると遠心力で球が外側に開き、連結機構が蒸気バルブを閉じてエンジンは減速する。逆に遅くなると球が下がり、バルブが開いて再び加速する。
この装置には、誰も目標速度を言葉で伝えていない。補正動作そのものがメカニズムである。Wattの業績とされることが多いが、彼が発明したわけではない。Thomas Meadの英国特許第1628号(1787)ですでにリフトテンターと遠心振り子の組み合わせが実現されており、Watt自身はガバナーを特許化していない。つまり、この仕組み自体は有名な年代よりもさらに古い。
それから80年後、ある物理学者が同じ装置を見て、それまで誰も問わなかった問いを立てた。その問いは、いまなおエージェントスタックでは明示できない。
19世紀がもたらした問い
[DEF]James Clerk MaxwellのOn Governors(Maxwell, 1868)は王立協会紀要に掲載され、制御理論における最初の重要な論文とされている。その本質は「フィードバックを使え」ではない。Wattはそれを1788年にすでに実現していた。Maxwellの貢献は、ガバナーを微分方程式でモデル化し、どんな条件で補正が収束し、振動や発散を起こさないのか.
これが安定性であり、「うまく動くか」とは異なる問いである。
[EVIDENCE]この論文の受容こそが今回の発見であり、私はこのエピソードの初稿で誤っていた。「80年間無視され、1948年にWienerが救った」という便利なストーリーは事実ではなく、以下の段落がそれを否定する。RouthはMaxwellの問題に関する最初の成果を1874その6年後に発表し、1877年アダムズ賞をMaxwellが出題し、審査員も務めたテーマで受賞している。Vyshnegradskiiも1876年に独立して同じ分野を研究した。実際に正しいのは、より限定的かつ興味深い事実だ。この論文は実務のエンジニアにはほとんど注目されなかった一方で、数学の系譜ではほぼ即座に受け継がれ、Wiener(1948)はMaxwellを正典化した(訳:Maxwellを再発見したのではなく、権威づけた) Maxwell rather than rediscovering him (訳:ウィーナーはMaxwellを再発見したのではなく、正統な存在として位置づけたのである(Bennett, 1996))。
[DERIVATION] ここからが本当に価値ある展開だ。Routh(1877年)と、独立にHurwitz(1895年)は、Maxwellの問いを判定可能な基準へと昇華した。つまり、システムの特性方程式の係数だけから、すべての根が安定半平面にあるかどうかを、実際に根を解かずに判定できるようにしたのである。Nyquist(1932年)は、ゲイン余裕や位相余裕として今も教科書やチューニングツールで使われるグラフィカルな基準を与えた。
こうして1932年までに、ループにはメカニズム(1788年)、理論(1868年)、判定手続き(1877/1895年)、そしてエンジニアリング上のマージン(1932年)が揃った。
[EVIDENCE] そして実用的な形式が現場で主流となった——この範囲は正確に述べる価値がある。なぜなら、よく引用される「産業用制御ループの90〜97%」という数字は、実際の出典よりも幅が広いからだ。PID制御(Minorsky, 1922年;Ziegler & Nichols, 1942年によるチューニング)は、連続プロセス産業の調節ループをほぼ独占している。Desborough & Miller(2002年)は、18の精製・化学・製紙工場にまたがる11,600台のコントローラを調査し、サイトごとの中央値97%でPIDフィードバックが使われていると報告している——これはループ総数の中央値ではなく、各サイトごとの中央値である。別途、Bialkowskiによる製紙工場の監査では、通常2,000ループ以上を運用する工場でPI制御が約97%という結果だった。これらの調査はいずれも、離散製造、モーション/サーボ、ロボティクス、PLCインターロックロジックは対象外であり、すべて1989〜2002年のデータである。ÅströmとHägglundは『Advanced PID Control』(第1章)で「PIDコントローラはフィードバックの中で圧倒的に一般的な形式である」と明言している。
技術対応表
| ガバナー | 制御理論 | エージェントループ | 計測しているか |
|---|---|---|---|
| 目標速度 | 設定値(setpoint) | 目標/目標グレード | はい |
| ボールの位置 | 測定変数 | 評価者の判定 | はい |
| バルブ | アクチュエータ | リファイナー/編集 | はい |
| 誤差1単位あたりバルブがどれだけ動くか | ゲイン | 批判1単位あたりの編集量 | いいえ |
| バルブ操作から速度変化までの遅延 | デッドタイム | 編集から判定までに挟まるターン数 | いいえ |
| 収束するか、ハントするか、発散するか | 安定性 | …我々は「収束した」と言う | いいえ |
| いつまでも収束しない揺れ | 発振/リミットサイクル | 「同じファイルを何度も書き直し続けている」 | 逸話的に |
| いつまでも解消しない定常誤差 | オフセット | 「あと一歩で基準に届かず、頭打ちになる」 | 打ち切り条件として |
右端の列を見てみよう。8行中3つは「いいえ」と明確に書かれている——ゲイン、デッドタイム、安定性だ。さらに2つは「逸話的に」または「打ち切り条件として」としか記されていない。1932年のエンジニアなら、この5項目すべてを当然のように測定していた。
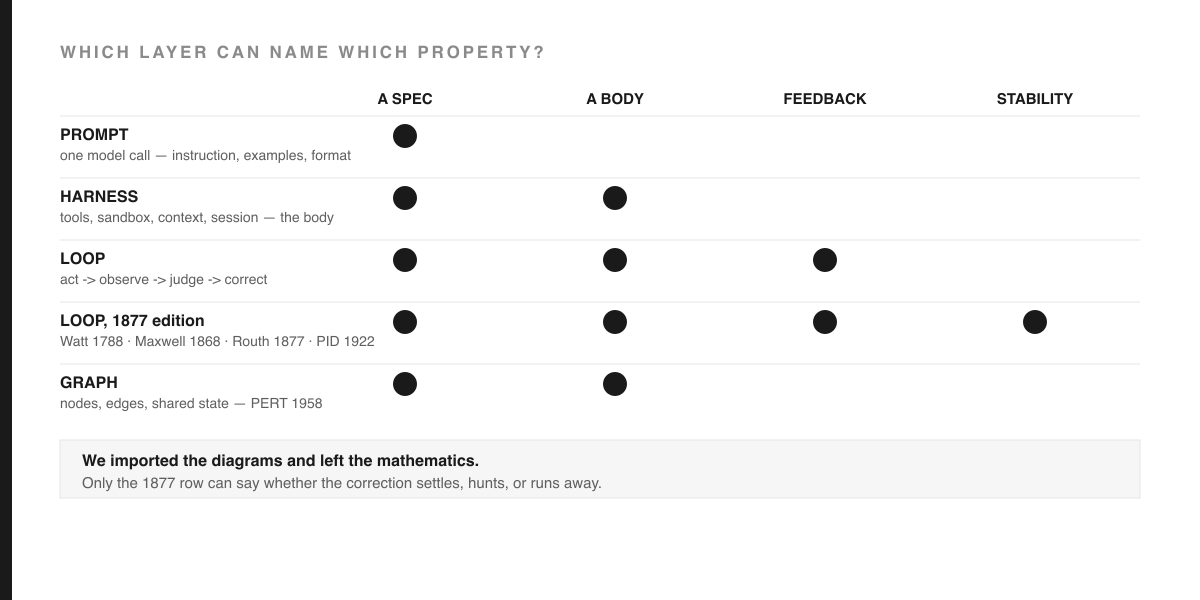
主張の分類
[設計]「収束したか?」——これはすべてのエージェントフレームワーク(私のも含む)が問うていることだが——はより弱い問いで、「安定か?」とは本質的に異なる。収束は1回の実行についての観察にすぎない。安定性は、すべての実行に対して予測できるシステムの性質だ。不安定なループでも20回中20回収束しているように見えて、21回目で破綻することもある。
[証拠]ループの「第三の生き残り」は、監査されたループがどのようなものかを示している。Shewhartのサイクル(1939年)はDemingによって広められ、単なる存続以上のものとなった。ISO 9001:2015では、0.3.2項でPlan-Do-Check-Act(PDCA)が明記されている。図2では、6条→Plan、7–8条→Do、9条→Check、10条→Actとグループ化され、4条が全体のコンテキスト、5条(リーダーシップ)が4フェーズすべてを貫くハブとなっている。規格本文の表現は意図的に曖昧だが、図は「こうグループ化できる」ことを示している。この形は現役の国際規格であり、その目次自体がループとなっていて、Checkフェーズが実施されたかどうかを外部監査人が確認する。エージェント型ループにはこれに相当するものが存在しない。
[設計]さて、懐疑派の話に移ろう。彼らは一般に評価されているよりも、実は正しい部分が多い。ループエンジニアリング──新しい発想か、それとも昔ながらの自動化か?(Movva、Hasib & Reganti、2026年8月19日)は、この問いを提示するが、明確な結論は出していない。記事では「懐疑派はこう問う。ループエンジニアリングは、従来のソフトウェア自動化をただ新しい名前で呼び直しただけではないのか?」という根本的な疑問を指摘し、「従来のソフトウェアシステムでもcronジョブやフック、ワークフローエンジン、DAGなどを使って繰り返し作業を自動化してきた」と述べている。さらに「ワークフローという観点で見ると、ReActエージェントと非常によく似ているように感じられる」と観察する。記事はこの問題に結論を出さず、予測ではなく慎重な言い回しで締めくくる。たとえこのパターンが続いたとしても、「かなりの確率でその多くは単にツール群に吸収されていくだろう」としている。「古い」という今シーズンの判定は私自身のものであり、彼らのものではない。
ここに、どちらの立場よりも強いスティールマン版を示す。トポロジー自体は238年の歴史を持つ古いものだ。本当に新しいのは、プラントが確率的になり、アクチュエータが反論するようになったという点である。蒸気バルブは指示を勝手に解釈し直したりはしない。この違いは本質的であり、安定性の問題をより難しくしている──決して無関係にしたわけではない。だからこそ、図だけ残して分析を捨てるのは最悪の選択肢なのだ。
[OPEN] 私の知る限り、LLM制御ループの安定性判定基準を発表した例はまだない。エージェントループ版のRouth–Hurwitz判定は、クリティックの不一致1単位あたりの編集量なのか、判定の分散なのか、デッドタイムのターン数なのか──どこを範囲にすべきなのか?これが今シーズンの中心的な未解決問題であり、私自身も答えを持っていない。
予測ゲート
続きを読む前に、自分の見解を決めてほしい。
あるエージェントループにAという目標評価が与えられている。12回のイテレーションで、その評価の推移は次の通り:F, C, A, C, A, C, A, C, ...──目標に何度も到達するが、また失う。
さて、賭けてみてほしい。これは (a) 評価者が悪いのか、(b) 改善者が悪いのか、(c) ゲインが大きすぎるだけで本来は正常なループなのか?
制御工学の技術者ならC, A, C, A 一目で見抜く。これは壊れた部品ではなく、振動(オシレーション) である。補正が遅延に対して大きすぎるため、毎回の修正が行き過ぎて、次の修正もまた逆方向に行き過ぎる。標準的な対策は、ゲインを下げる(編集量を小さくする)、減衰を加える、デッドタイムを減らす(より早く判定する)の三つだ。しかし、これら三つのいずれも、ほとんどのエージェントフレームワークではパラメータとして設定できない。自分のフレームワークではイテレーション上限やプラトー検出をパラメータ化しているが、これは振動を診断するのではなく、 振動をなんとかやり過ごすための仕組みに過ぎない。
失敗室
意図的に壊してみよう。まず遅延を取り除き、次に逆に過剰な遅延を加える。
正常に動作しているループを用意する。最初は、マイクロ編集ごとに判定する(デッドタイム→ほぼゼロ)と、コストだけが膨れ上がり品質はほとんど向上しない。次に、5回ごとにしか判定しない(デッドタイム→5)と、今度はオーバーシュートが起きる。判定が返ってくるまでに4つの変更が積み重なり、ループはもはや存在しない状態を修正し続けることになる。
診断:あなたは今まさに、デッドタイムの古典的トレードオフの両極端を自作したことになる。そして、どちらも部品の欠陥ではない。これはエージェント型の語彙には名前がなく、他分野では100年分の文献がある失敗モードである。
ラボ — 15分
実際のエージェントループでループゲインを測定する。
- 1つのリファインループに計測を仕込む。各イテレーションごとに、評価者のスコア(前)、適用した差分の大きさ(変更した行数)、そしてスコア(後)を記録する。
- Δスコアを差分サイズに対してプロットする。これはゲイン、すなわち入力努力1単位あたりの出力変化量を推定していることになる。
- 次にデッドタイムを調べる。観測からそれに応じた判定が返るまでに、何回編集が入るか?ほとんどのエージェントループでは正直な答えは1だが、フリートや非同期構成ではもっと大きく、しかも通常は測定されていない。
- 差分サイズごとに実行をビン分けし、最小ビンと最大ビンで振動率(スコアが下がって上がってまた下がる)を比較する。
もし大きな編集のほうが小さな編集よりも振動しやすいなら、あなたはLLMシステムでループゲインを測定したことになる。自分の知る限り、これは標準的な手法ではない。そのプロットを報告せよ。それ自体が貢献である。
リアリティ・ミッション
実際に運用しているループに、もう一つ数値を加える:デッドタイム(イテレーション数で)編集からその評価が下るまでの間隔である。そのうえで、ループが発振したとき自分のシステムが実際にどう振る舞うか、正直に書き出してみるといい。もし答えが「イテレーション上限に達して停止する」なら、それは制御システムではなくサバイバルメカニズムだ——知っておくべき事実であり、実際に自分のエンジンもそうなっている。その停止条件やプラトーガードについては「An AI Reviewed My Repo and Told Me to Make It Worse.
リサーチチャレンジ
今シーズンの核心的な未解決問題を、エージェントが実際に取り組める形で具体化する:LLMリファインループに対して、最小限かつ実用的な安定性判定基準を構築せよ。 候補となる要素は、クリティックの不一致1単位あたりの平均編集量(ゲイン)、変更されていない成果物に対する判定の分散(センサーノイズ。これは再判定プローブで現時点でも測定できる)、そしてイテレーション単位のデッドタイム。検証すべき仮説:ゲインとデッドタイムの積がある閾値を超えると、ループは有意に高い頻度で発振する。たとえ大まかな経験的閾値でも、現状の分野には存在しない知見となる。[OPEN]
出口テスト
- Maxwellが1868年に加えたもので、Wattの1788年のガバナーにはなかったものは何か?(安定性解析。フィードバックそのものではない)
- 発振に対する標準的な三つの対策を挙げよ。(ゲインを下げる、ダンピングを加える、デッドタイムを減らす)
- 「収束した」という事実が、なぜ安定性の証拠にならないのか?
- ISO 9001:2015にあって、どのエージェントループにもないものは何か?(Checkフェーズを外部監査する仕組み)
クリフハンガー
これでガバナーを一つ手に入れた。少なくともどこに問題があるかを指摘できるようになった。
だが今度は、プランナー、実装者、テストエージェント、セキュリティレビュー担当、マージゲートを並列で動かし、状態を共有し、引き継ぎ、レビューで落ちたら修正ループに再突入する……そんな仕組みを求められる。そこでグラフに手が伸びる。
そして、グラフ層の先行事例がこのシーズンで最も新しいこと、しかもその形が誰もが描く割に、最も必要なものを表現できていないことに気づくはずだ。
次に読む
シーズン6『インテリジェンス・エンジニアリング・アドベンチャーズ』第3話— ガバナー・エンジン。シリーズの出典における主張には、定義・導出・証拠・エンジニアリング判断・未解決問題の各クラスがタグ付けされている。比喩は主張の導入には使われるが、証拠にはならない。このシーズンでは4ラベル図を一次資料に照らして本気で検証しているが、そのままでは成立しない。Anthropicの定義ではharnessがループそのものであり、上位レイヤーではない。すべての主張にクラスがタグ付けされており、唯一本当に未解決の問題はopenとして明記されている——LLM制御ループの安定性判定基準は誰も発表していない。本記事には雇用主やクライアントの素材は一切含まれていない。— Paul Jialiang Wu · futuremake.io
参考文献
- Maxwell, J.C. (1868), On Governors(『On Governors』, Proceedings of the Royal Society, Vol. XVI, no. 100)。制御理論で最初に重要と認められた論文。約80年間ほとんど注目されず、Wiener(1948)が再び光を当てた。
- Kang, C.-G. (2016), Origin of Stability Analysis: "On Governors" by J.C. Maxwell [Historical Perspectives], IEEE Control Systems Magazine 36(5), pp. 77–88, doi:10.1109/MCS.2016.2584358。要旨では「長い間見過ごされていた」とあるが、「約80年」という明示的な記述はなく、本エピソードでもその主張は撤回した。
- Bennett, S. (1996), A Brief History of Automatic Control(IEEE Control Systems Magazine)— RouthがMaxwellの問題に取り組み、最初の成果を1874年に発表したことを記録している。
- Desborough, L. & Miller, R. (2002), Increasing Customer Value of Industrial Control Performance Monitoring — Honeywell's Experience(CPC-6, AIChE Symposium Series 326, vol. 98, pp. 172–192)— 11,600台のコントローラ調査とPIDフィードバックの97%サイト中央値。
- Routh(1877)、Hurwitz(1895)— 安定性判定基準。Nyquist(1932)— ゲイン余裕・位相余裕のグラフィカル基準。
- Minorsky(1922)、Ziegler & Nichols(1942)— PIDとそのチューニング手法。Åström & Hägglund、Advanced PID Control(ISA)第1章 — “The PID controller is by far the most common form of feedback.”(訳:「PIDコントローラはフィードバックの中で圧倒的に一般的な形式である」) (このエピソードの初稿では、この文を「by far the most widely used form of feedback control(フィードバック制御の中で最も広く使われている形式)」と引用符付きで記していたが、その表現はÅström & Hägglundのいずれのテキストにも存在しない。引用符付きの私の意訳だったので、ここで訂正し、黙って削除はしない。)
- Shewhart(1939)、Demingが普及させたサイクル;ISO 9001:2015、0.3.2節と図2— PDCAが明示的に記載されており、6 / 7–8 / 9 / 10節がPlan / Do / Check / Actにまとめられ、4節がコンテキスト、5節が全体のハブとなっている。
- Wiener, N.(1948)、Cybernetics— Maxwellを再評価した事例であり、警鐘でもある:分野名は制度としては残らなかったが、その内容自体は生き延びた。
- Movva, P., Hasib, A. & Reganti, A.N.(2026年8月19日)、Loop Engineering: New Idea or Old Automation?、The Nuanced Perspective。上記に英語原文で引用されている。結論:古い。https://thenuancedperspective.substack.com/p/loop-engineering-new-idea-or-old
- LangChain、The Art of Loop Engineering;Osmani, A.、Loop Engineering— 単一エージェントharnessの上位にあるループの実践的な捉え方。